产品介绍
本手册对应 Beta 2 阶段样机,相关参数与表现不代表最终产品状态。设备为 Beta 1 时,请查看 Wuji Hand 2 (Beta 1) 文档,版本判断方法见版本识别与兼容性。
产品概述
Wuji Hand 2 是舞肌科技(WUJI TECH)研发的具有 20 个主动自由度的仿生灵巧手,面向科研实验、机器人集成、人机交互等多种应用场景。
Beta 2 阶段,产品提供:
- 20 DoF 仿生五指机械本体,各主动关节可独立驱动,拇指支持对指动作
- MIT 力位混合控制,控制参数由用户自行调节
- 腕部官方标配法兰,并随产品提供腕部安装图纸
- Wuji SDK 关节级接口(Python 与 C),支持基础设备发现、状态读取与控制下发
- URDF / MJCF / USD 仿真模型,含指尖软体模型(独立连杆、有实测质量、参与碰撞、可挂载仿真力与力矩传感器),整手软体层模型未提供
此外还提供基于 Wuji Glove 的遥操作(teleop)演示链路。仿真模型无需实机即可在 MuJoCo、Isaac Sim 等仿真器中加载预览与集成,获取与加载方式见 Wuji Description 模型说明。
产品参数
Wuji Hand 2 核心技术参数表涵盖结构、尺寸与重量、驱动控制和电气特性等参数,供产品选型、仿真建模和应用集成参考。
| 参数分类 | 参数项 | 典型数值或描述 |
|---|---|---|
| 结构与自由度 | 主动自由度 | 20,每指 4 个 |
| 关节数量 | 20,每指 4 个 | |
| 抓指构型 | 可全对指,支持侧摆 | |
| 运动学构型 | 旋转关节串联直驱,无非线性运动学关系 | |
| 最小抓握直径 | 0 mm | |
| 尺寸与重量 | 自重 (整备质量,含软体与输出线缆,不含底座) | 800 g(裸手 650 g,底座 70 g 另计) |
| 尺寸 | 180 mm × 80 mm × 40 mm(随手姿态变化,为参考值) | |
| 驱动方式 | 驱动方式 | 可反驱旋转直驱关节 |
| 控制算法 | FOC 矢量控制驱动 | |
| 控制与通信 | 控制频率 | 1000 Hz × 20 轴 |
| 控制模式 | MIT 力位混合控制 | |
| 通信接口 | RJ45 以太网,100BASE-TX | |
| 电气性能 | 工作电压 | 11–13 V DC(标称 12 V) |
| 电源适配器 | 标配 12 V 20 A(额定功率不低于 200 W) | |
| 对外接口 | XT30(电源)+ RJ45(通信) |
产品结构特性
本节介绍 Wuji Hand 2 整体结构设计、通信与电源接口布局,以及各自由度的命名规则与运动参数,帮助用户了解产品的机械结构与使用规范。
外形尺寸
Wuji Hand 2 五指完全张开并拢时的整体外形尺寸如下图所示,可用于工作空间规划与安装结构设计。
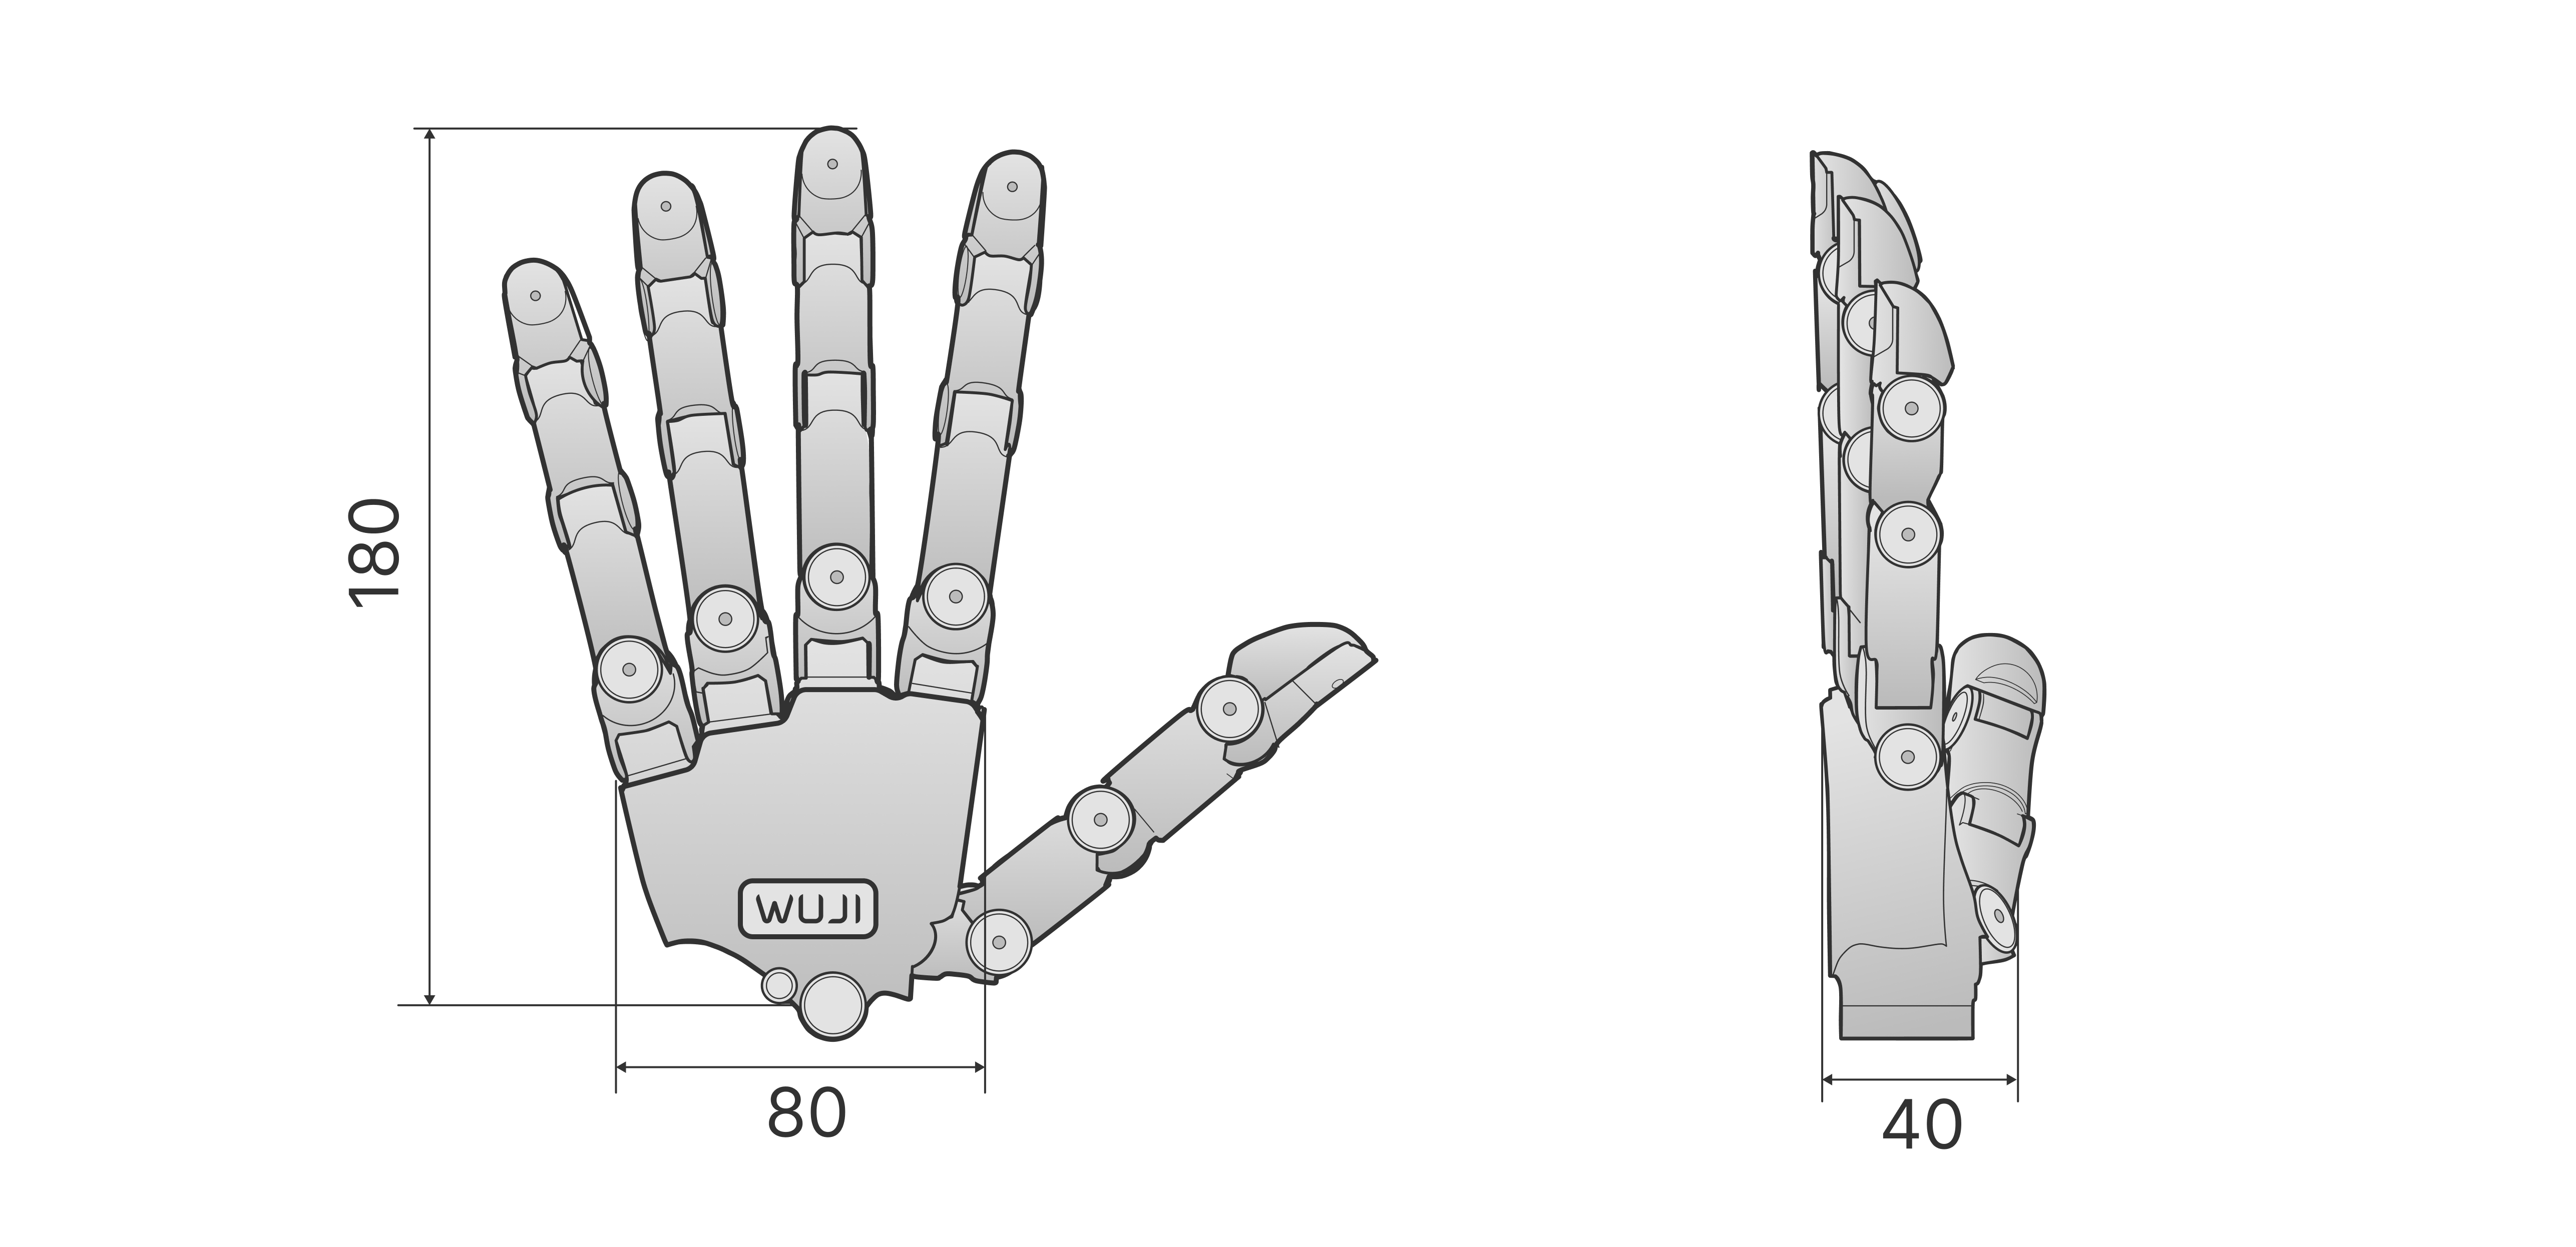
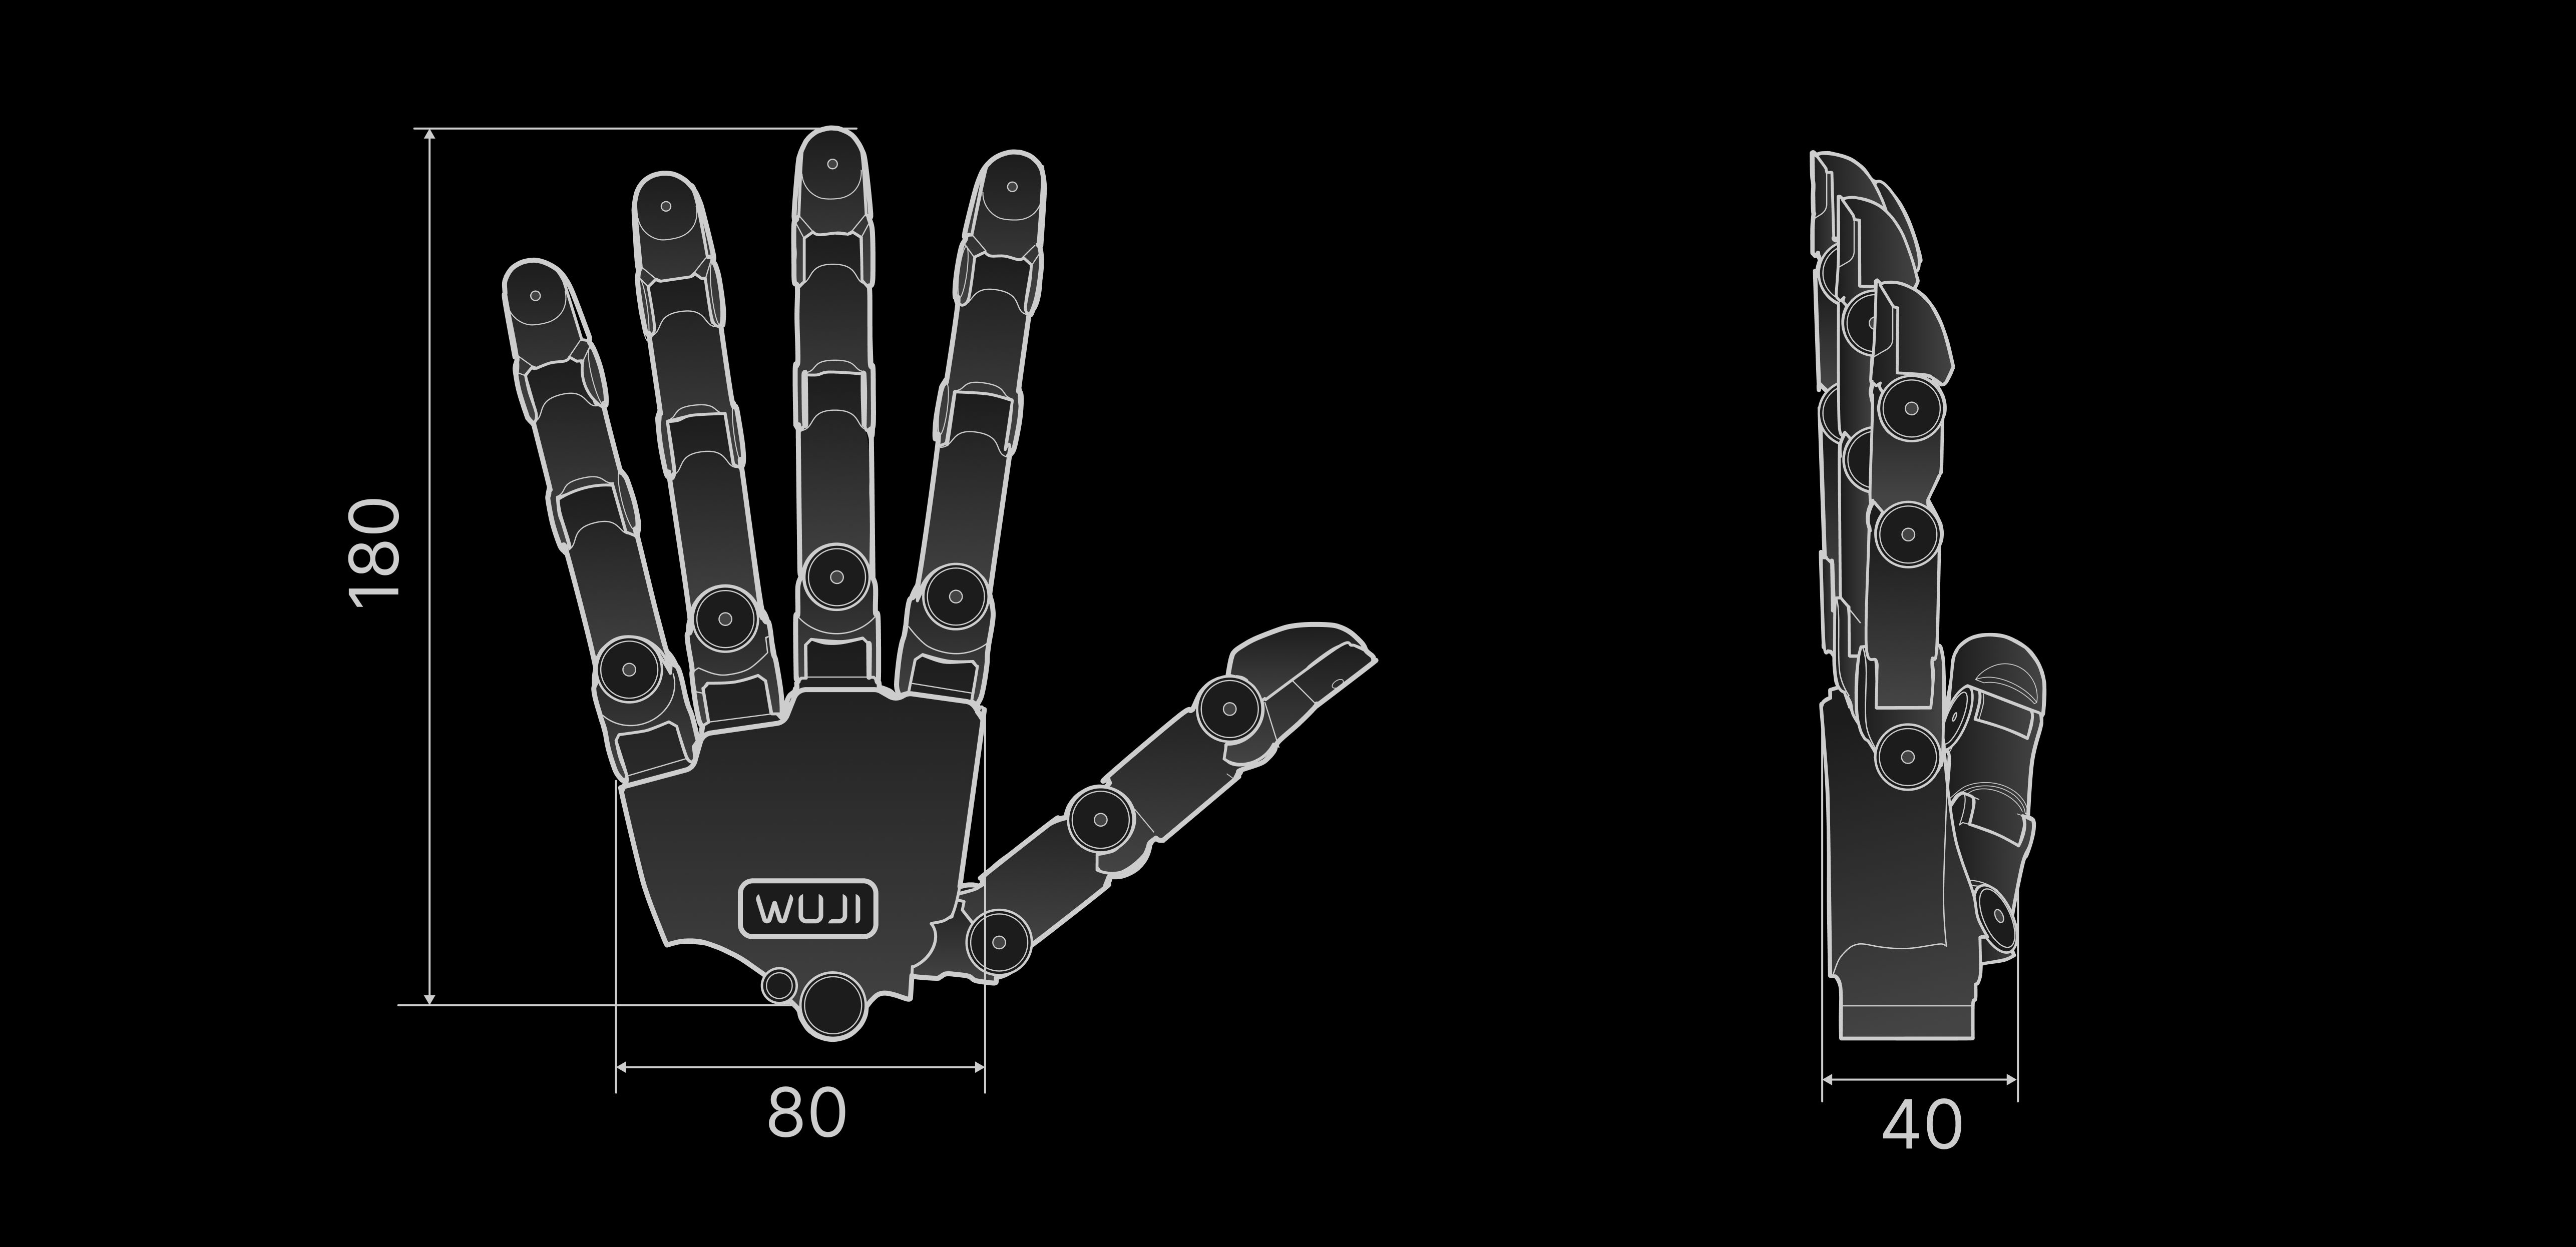
图中尺寸单位为 mm:长 180、宽 80、厚 40。
结构示意图
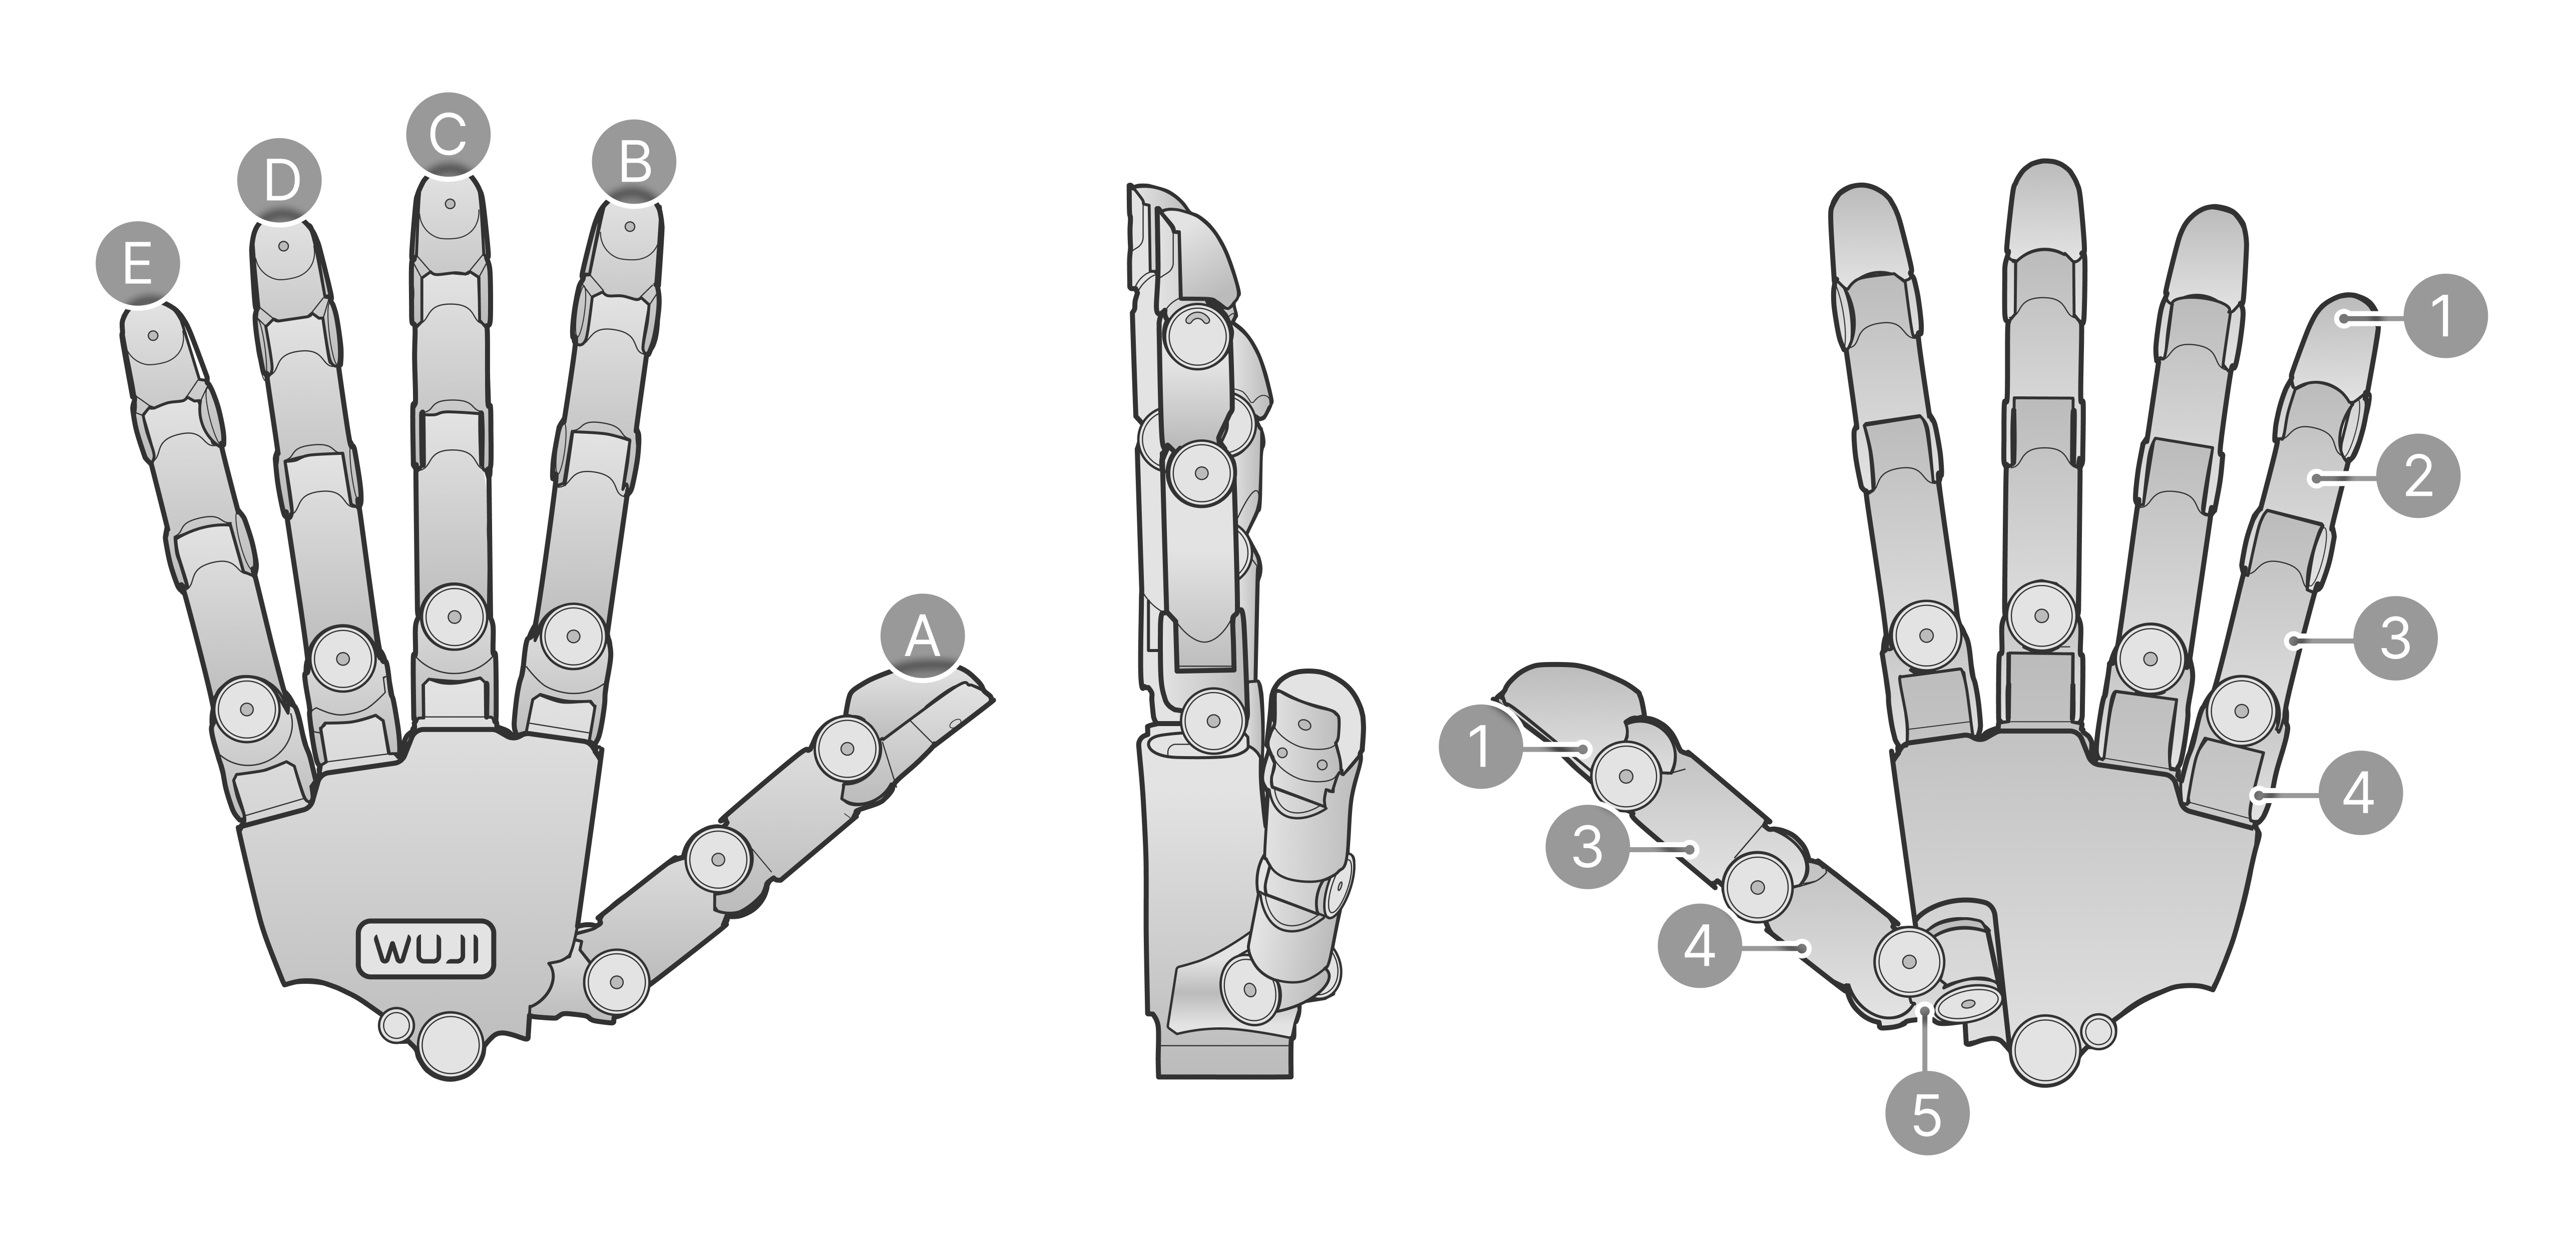
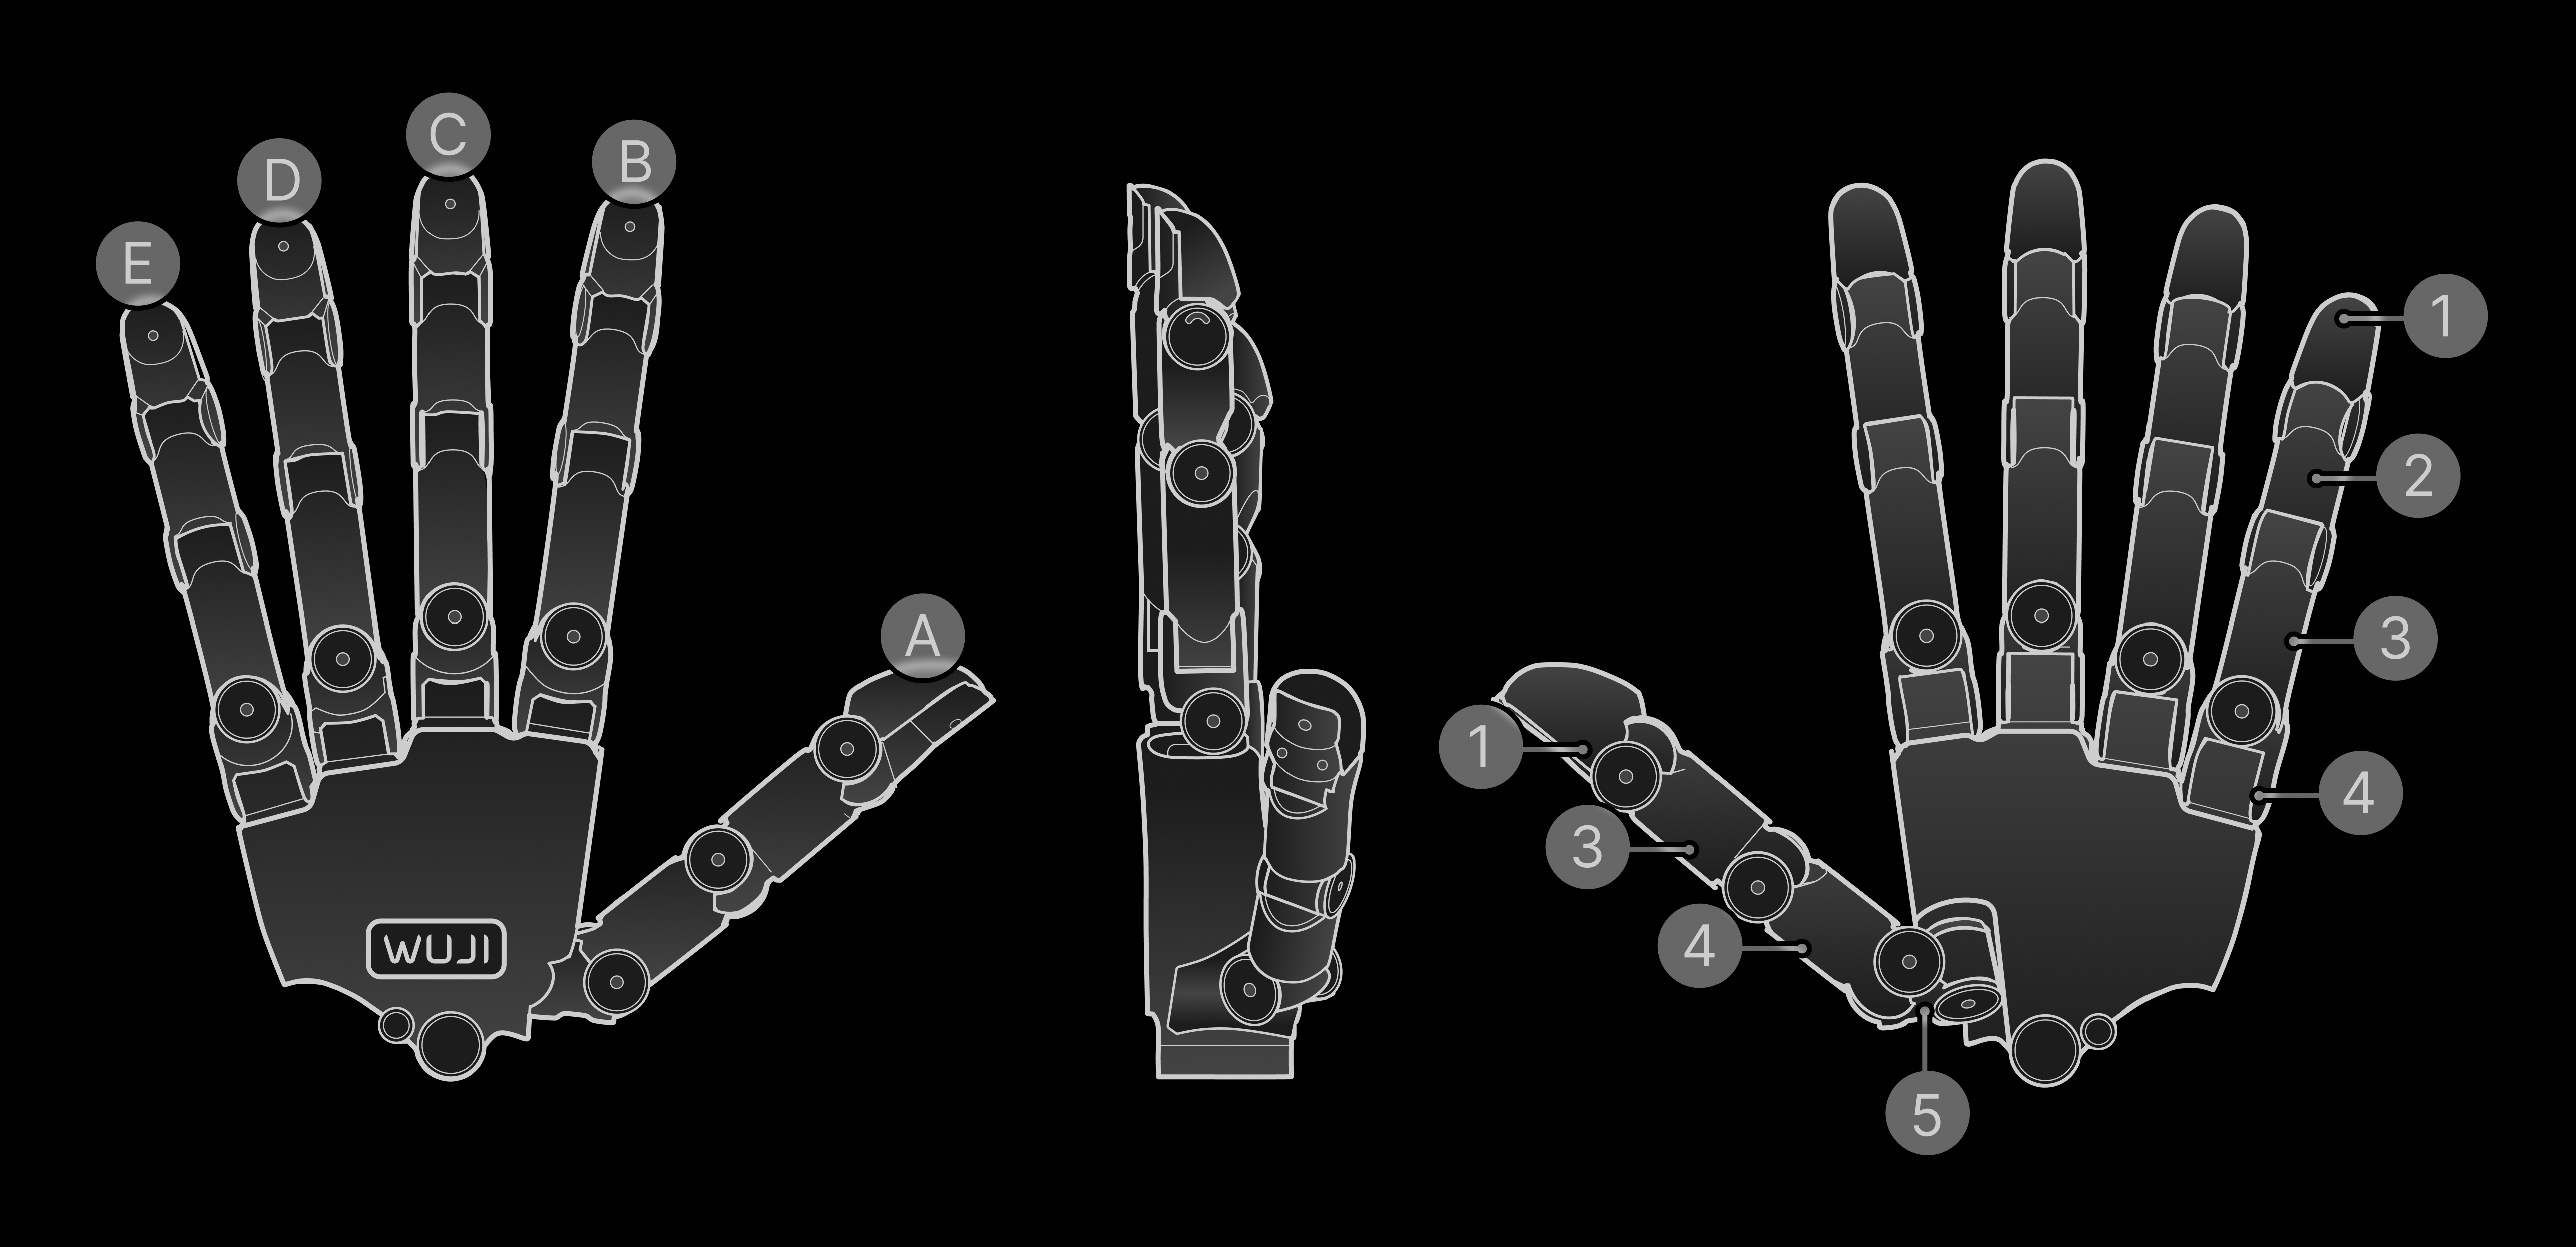
图中 A~E 分别对应:
| 编号 | 名称 | 英文 |
|---|---|---|
| A | 拇指 | Thumb |
| B | 食指 | Index |
| C | 中指 | Middle |
| D | 无名指 | Ring |
| E | 小指 | Little (pinky) |
图中 1~5 对应手部常用的解剖学区域标识:
| 编号 | 名称 | 英文 |
|---|---|---|
| 1 | 远节指骨 | Distal phalanges |
| 2 | 中节指骨 | Intermediate phalanges |
| 3 | 近节指骨 | Proximal phalanges |
| 4 | 掌骨 | Metacarpals |
| 5 | 腕骨 | Carpals |
自由度配置
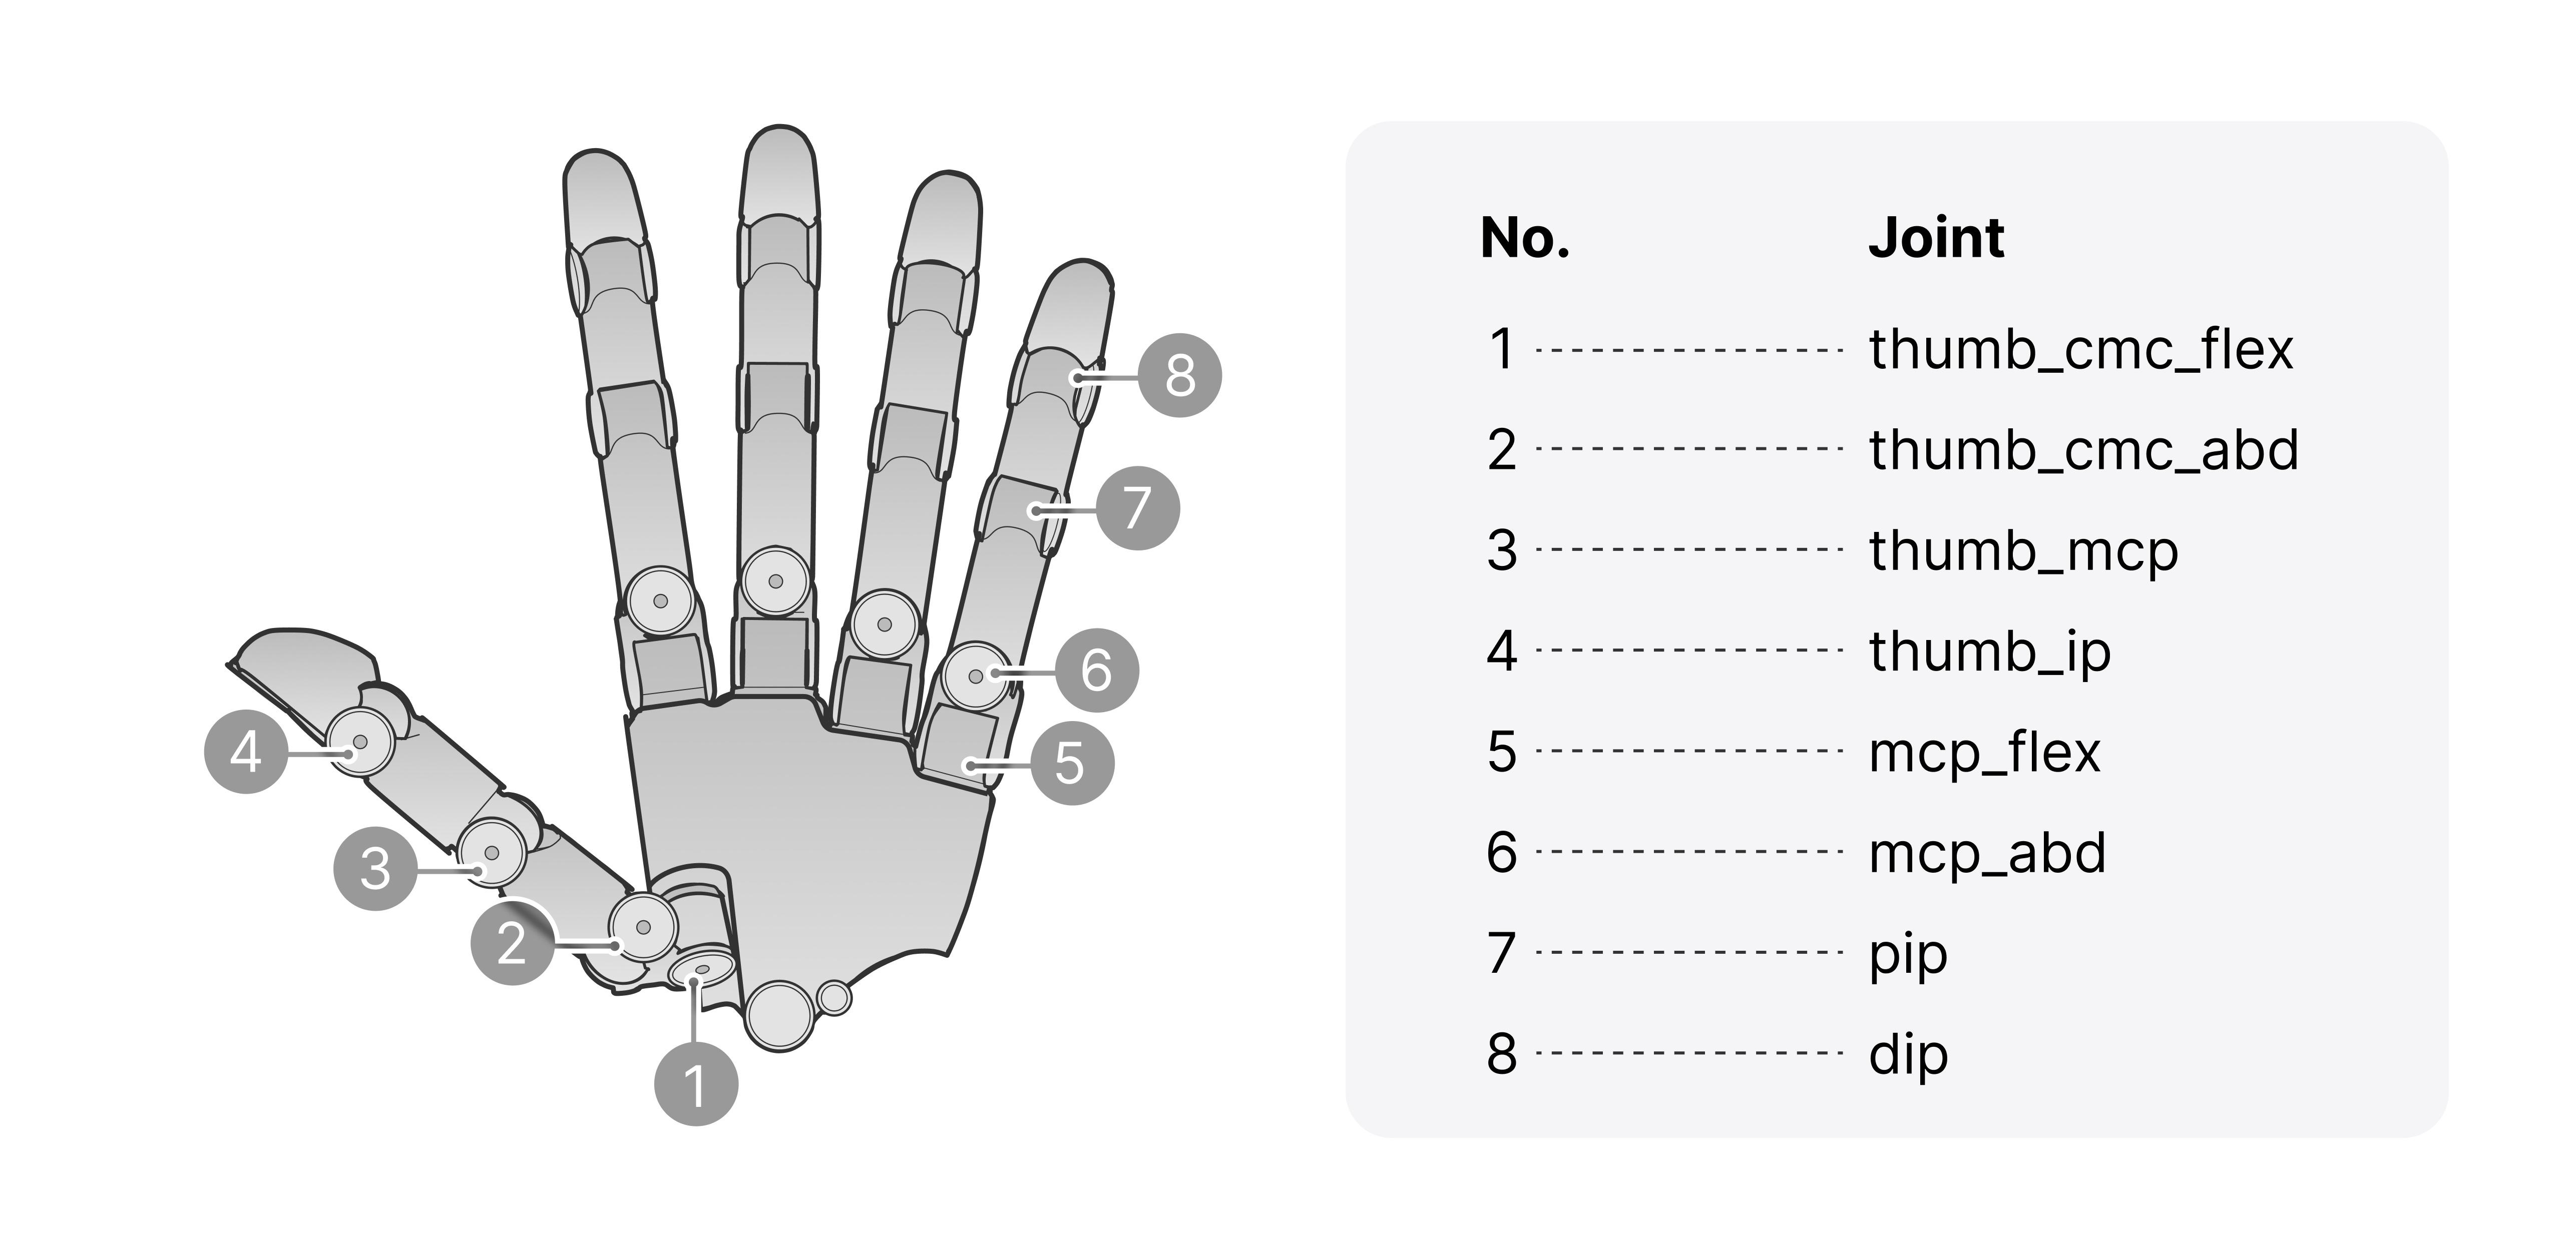
图中 1~8 分别对应:
| 编号 | 关节 |
|---|---|
| 1 | thumb_cmc_flex |
| 2 | thumb_cmc_abd |
| 3 | thumb_mcp |
| 4 | thumb_ip |
| 5 | mcp_flex |
| 6 | mcp_abd |
| 7 | pip |
| 8 | dip |
各关节运动方向与范围
食指、中指和无名指结构一致,单指全长约 137 mm。小指略短,约 134 mm。拇指模块结构略有差异,单指全长约 140 mm。下图以拇指和小指为例,进一步说明各自由度的运动方向及角度范围:
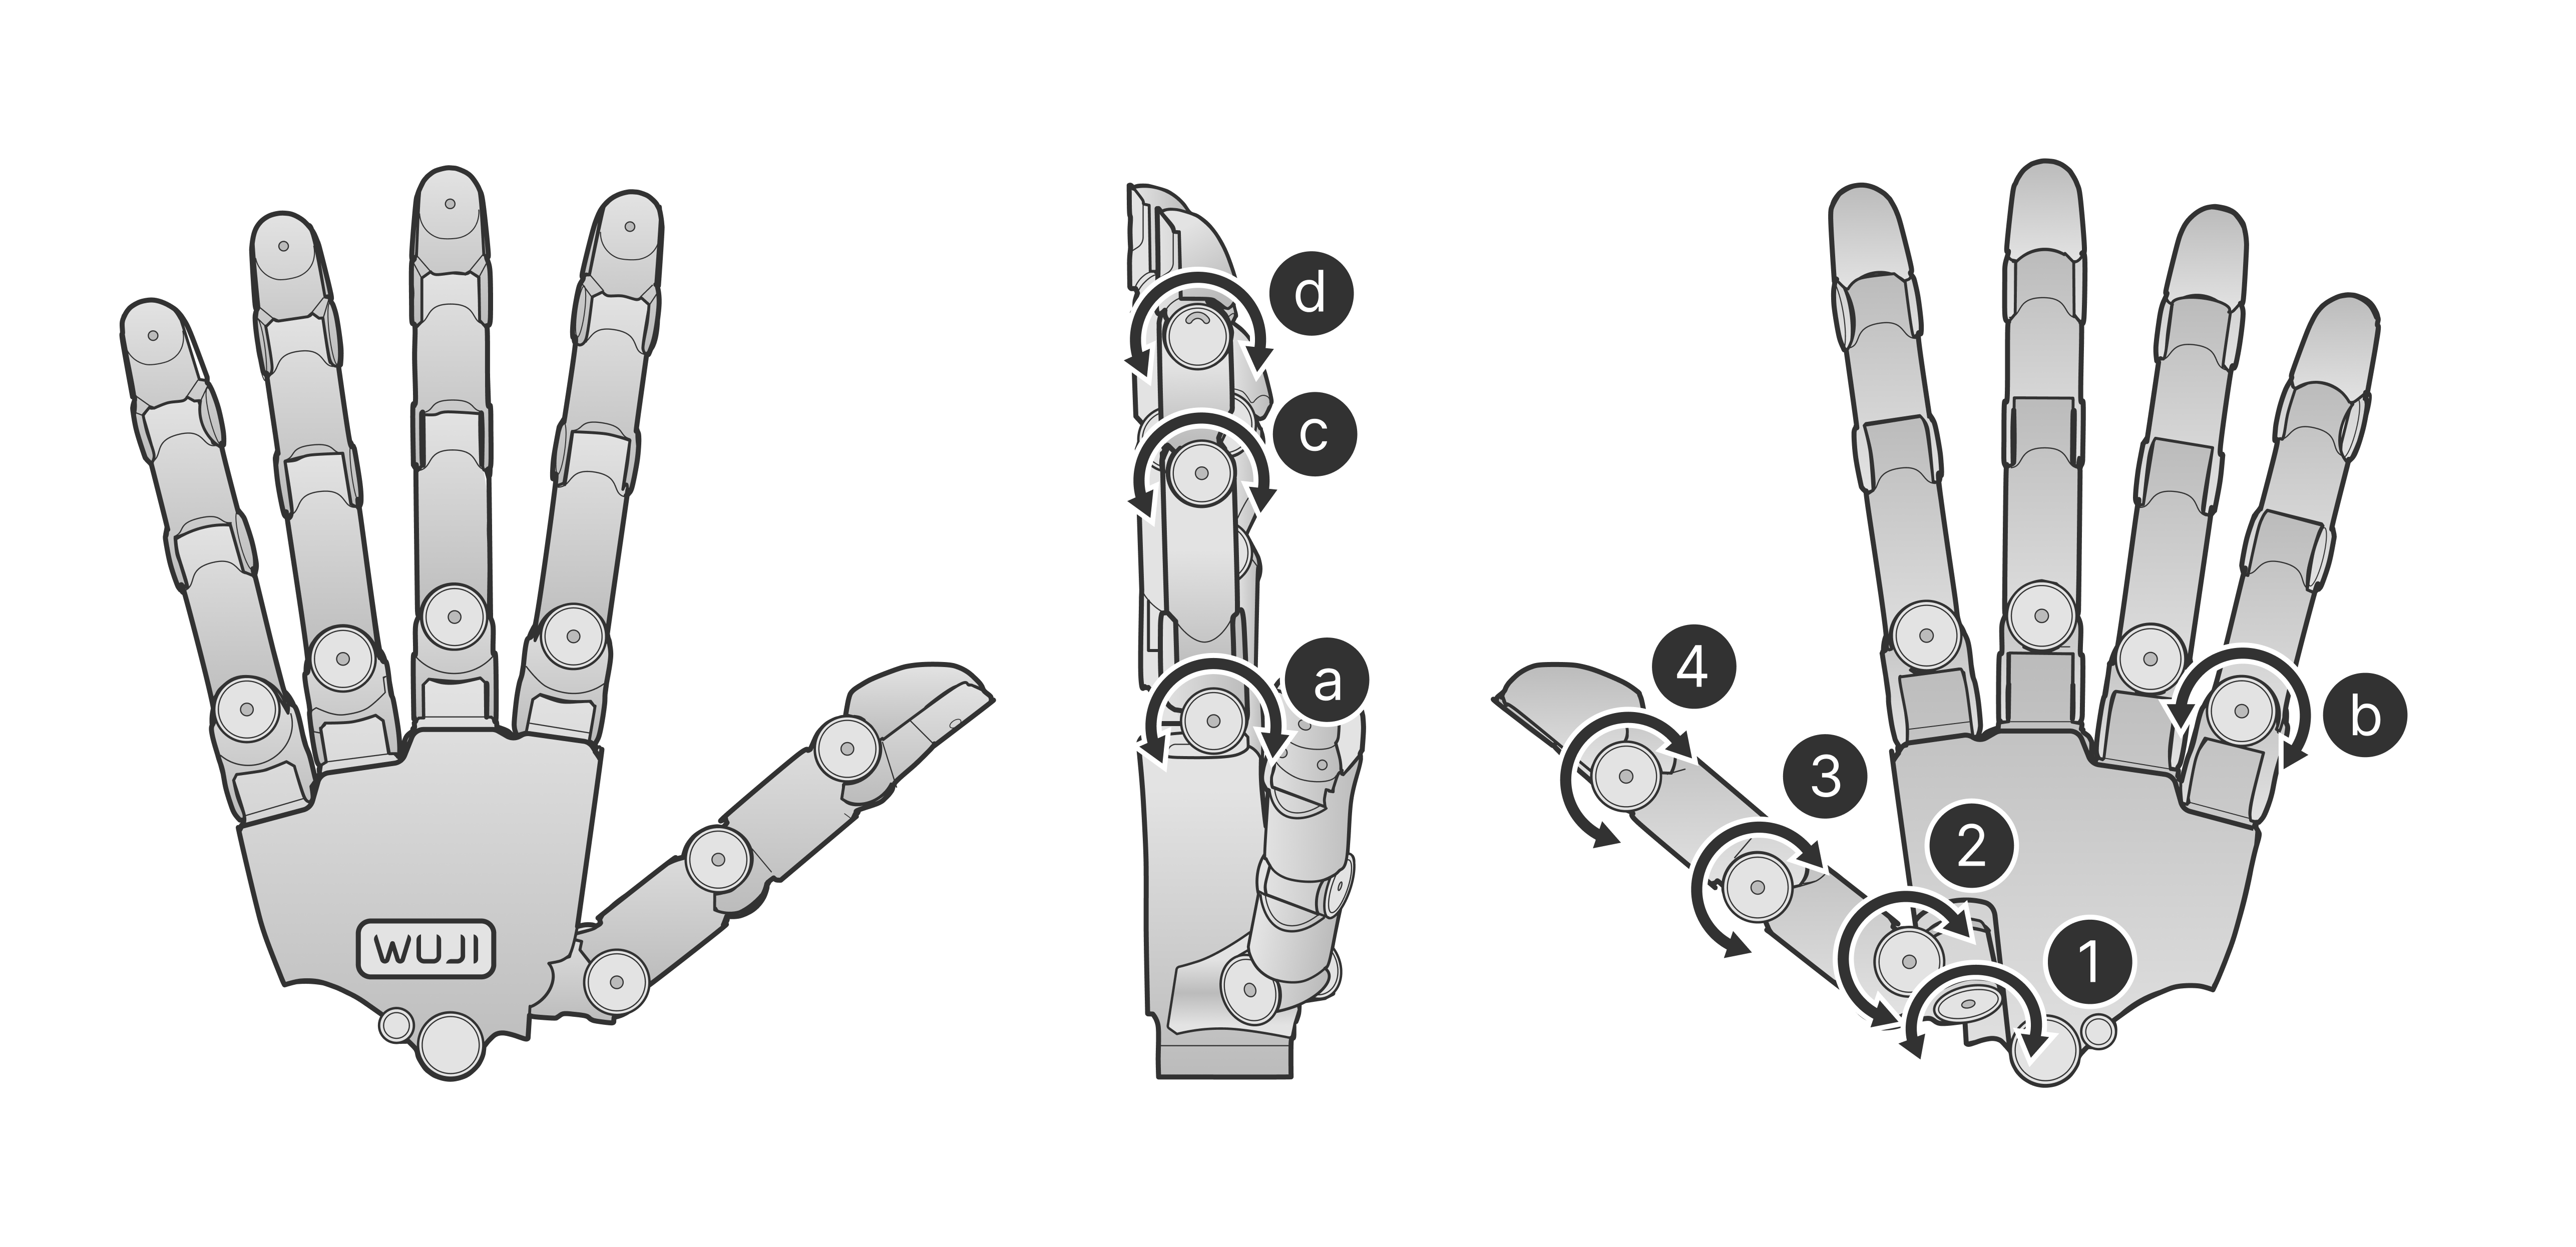
拇指
| 关节 | 运动方向 | 范围 |
|---|---|---|
| 1 | 掌根展收(cmc_flex) | -68° ~ 74° |
| 2 | 掌根侧摆(cmc_abd) | -85° ~ 40° |
| 3 | MCP 屈伸(mcp) | -60° ~ 90° |
| 4 | IP 屈伸(ip) | -60° ~ 90° |
四指通用(食指、中指、无名指、小指)
| 关节 | 运动方向 | 范围 |
|---|---|---|
| a | MCP 屈伸(mcp_flex) | -60° ~ 90° |
| b | MCP 侧摆(mcp_abd) | -40° ~ 40° |
| c | PIP 屈伸(pip) | -60° ~ 120° |
| d | DIP 屈伸(dip) | -60° ~ 90° |
四指各关节的运动范围一致,与模型文件(URDF / MJCF / USD)中的关节限位定义相同,左右手对称。
通信与电源接口示意图
Wuji Hand 2 通过 RJ45 接口实现与上位机的数据通信,同时支持外部电源供电。下图展示了 Wuji Hand 2 的通信和电源接口位置及连接方式:

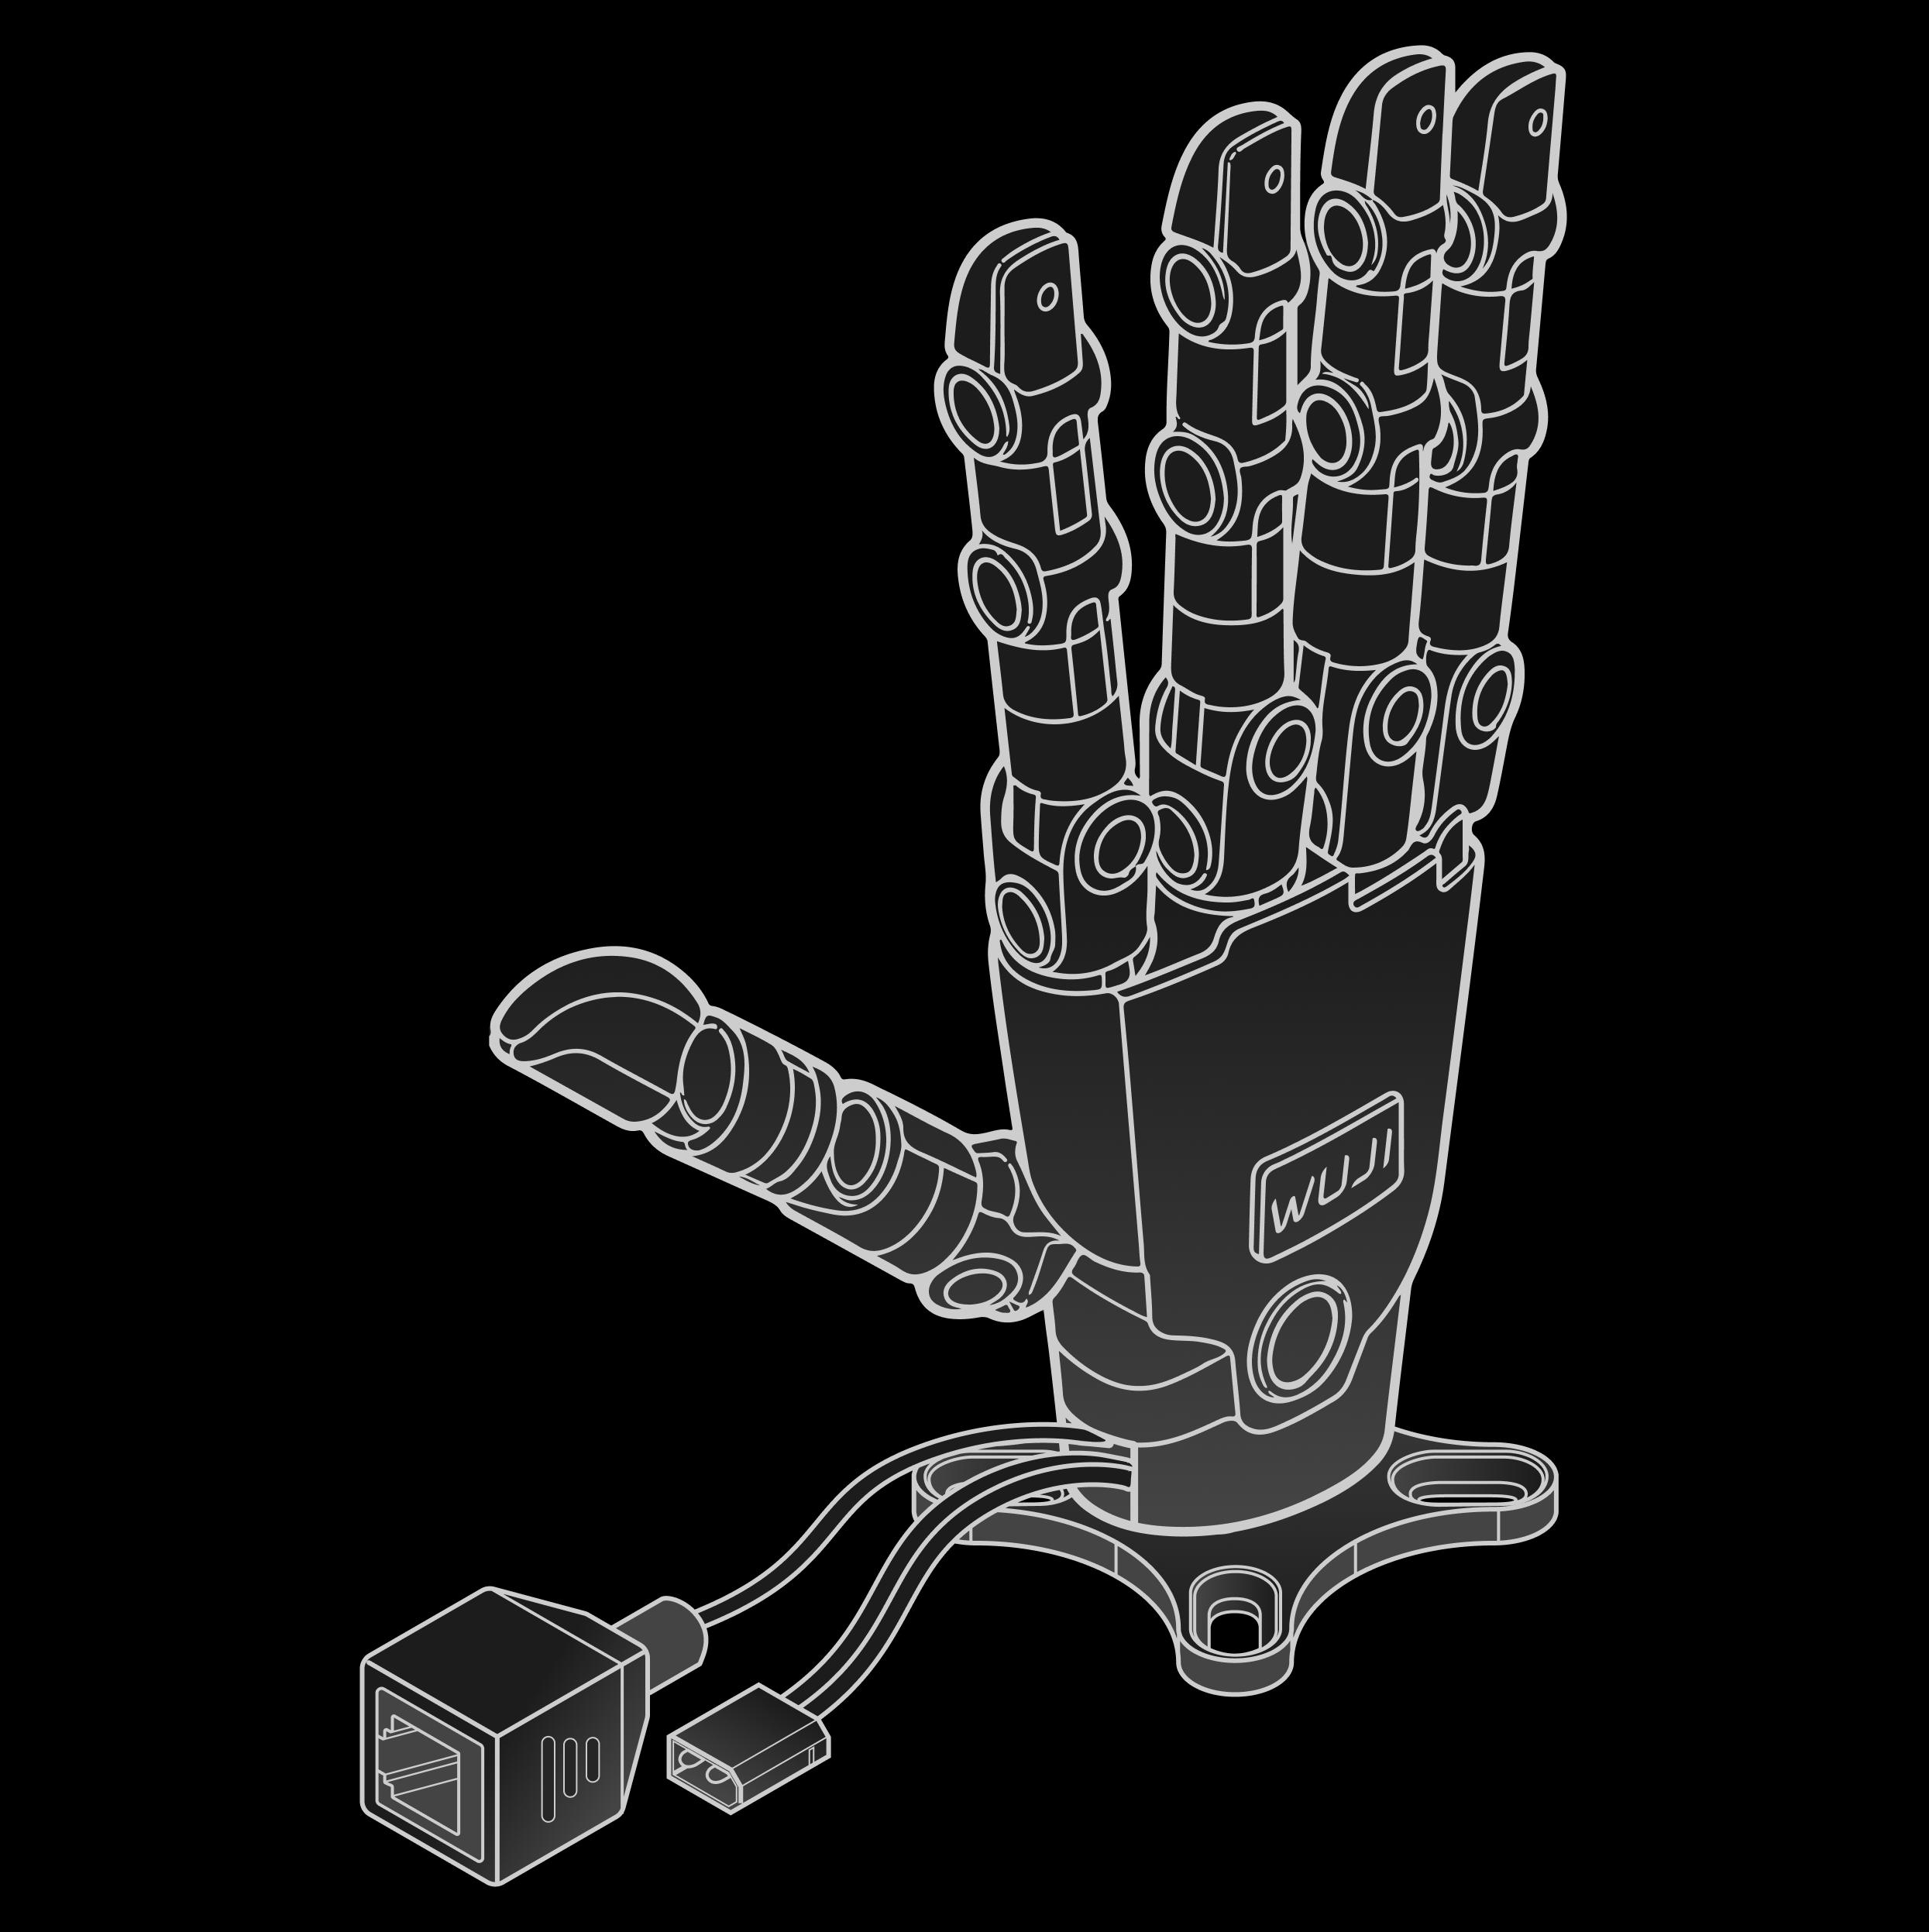
为保障通信稳定性与供电安全,建议使用原装配套线材。
Beta 2 阶段后续版本的对外接口形式会变化(不再是 XT30 + RJ45 两线直引方案),集成方案请预留改动空间。
三层结构:骨骼、软体、皮肤
Wuji Hand 2 由三层结构组成,分别承担承力、接触柔顺与表面防护三种角色:
| 层级 | 名称 | 作用 | 用户可操作性 |
|---|---|---|---|
| 内层 | 骨骼 | 灵巧手核心机械结构,承载关节、传动与电机,决定整手运动学与负载能力 | 整根手指可下电拆装更换 |
| 中层 | 软体 | 包覆于骨架外的仿生软组织,模拟人手软组织的硬度、压缩行程,承担拟人接触与缓冲 | 可更换 |
| 外层 | 皮肤 | 包覆软体外的被动防护层,提供表面摩擦、耐磨与外观防护,无传感能力 | 可自行拆装更换 不可脱离皮肤使用灵巧手,运行时须始终佩戴皮肤 |
Beta 2 阶段指尖软体硬度仍在调整,皮肤层方案未完全锁定。当前样机的触感、外观、软体寿命表现不作为最终产品状态参考。
手背状态灯
手背 Logo 灯(RGB)是唯一对外状态灯,关节驱动板上的绿色单色灯在完整形态下基本不可见,仅供维修或裸机调试参考。状态灯由设备自身驱动,无需连接上位机即可生效。
状态灯需要配备手背状态灯的硬件批次,以及固件 v2.2.0 及以上版本。
| 等级 | 图示 | 颜色 | 模式 | 含义 |
|---|---|---|---|---|
| L0 |   | 白 | 呼吸(1Hz) | 就绪:全部在线关节就绪、未使能,或未连接上位机 |
| L0 |   | 蓝 | 呼吸(1Hz) | 上电 / 自检 / 预充 |
| L0 |   | 白 | 常亮 | 运行中:至少一个关节已使能 |
| L0 |   | 蓝 | 慢闪 1Hz | 固件升级中 |
| L1 |   | 黄 | 慢闪 1Hz | 告警:过温预警、编码器标定、通信降级、节点掉线等非关键异常 |
| L2 |  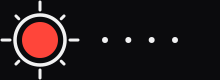 | 红 | 慢闪 1Hz | 故障:过流、过压欠压、驱动故障等可恢复故障 |
| L3 | 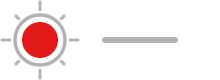 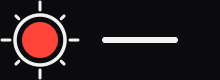 | 红 | 常亮 | 致命:多次过流、硬件损坏、初始化失败等不可恢复故障,错误码的 S 位为 3 |
与 Beta 1 的行为差异:Beta 1 中固件升级的蓝色慢闪优先级高于告警的黄色慢闪,升级期间保持蓝色慢闪。Beta 2 中固件升级属 L0,低于 L1 告警,行为相反。
状态灯进入告警(L1)、故障(L2)或致命(L3)时的处理动作:
| 灯效 | 等级 | 处理 |
|---|---|---|
| 黄色慢闪 | L1 告警 | 解码错误码,排除散热、接线或负载原因后可继续使用,见故障排查 |
| 红色慢闪 | L2 故障 | 按错误码排除原因后清除故障并重新使能,见故障排查 |
| 红色常亮 | L3 致命 | 断电重启,复现则停止使用并联系技术支持,见故障排查 |
产品电气特性
引脚采用标准 RJ45 网口,支持 100BASE-TX。
内容物清单
灵巧手本体的结构、参数与接口信息见前述各章节。除本体外,包装内还随附以下内容物:
| 图片 | 名称 | 数量 | 说明 |
|---|---|---|---|
 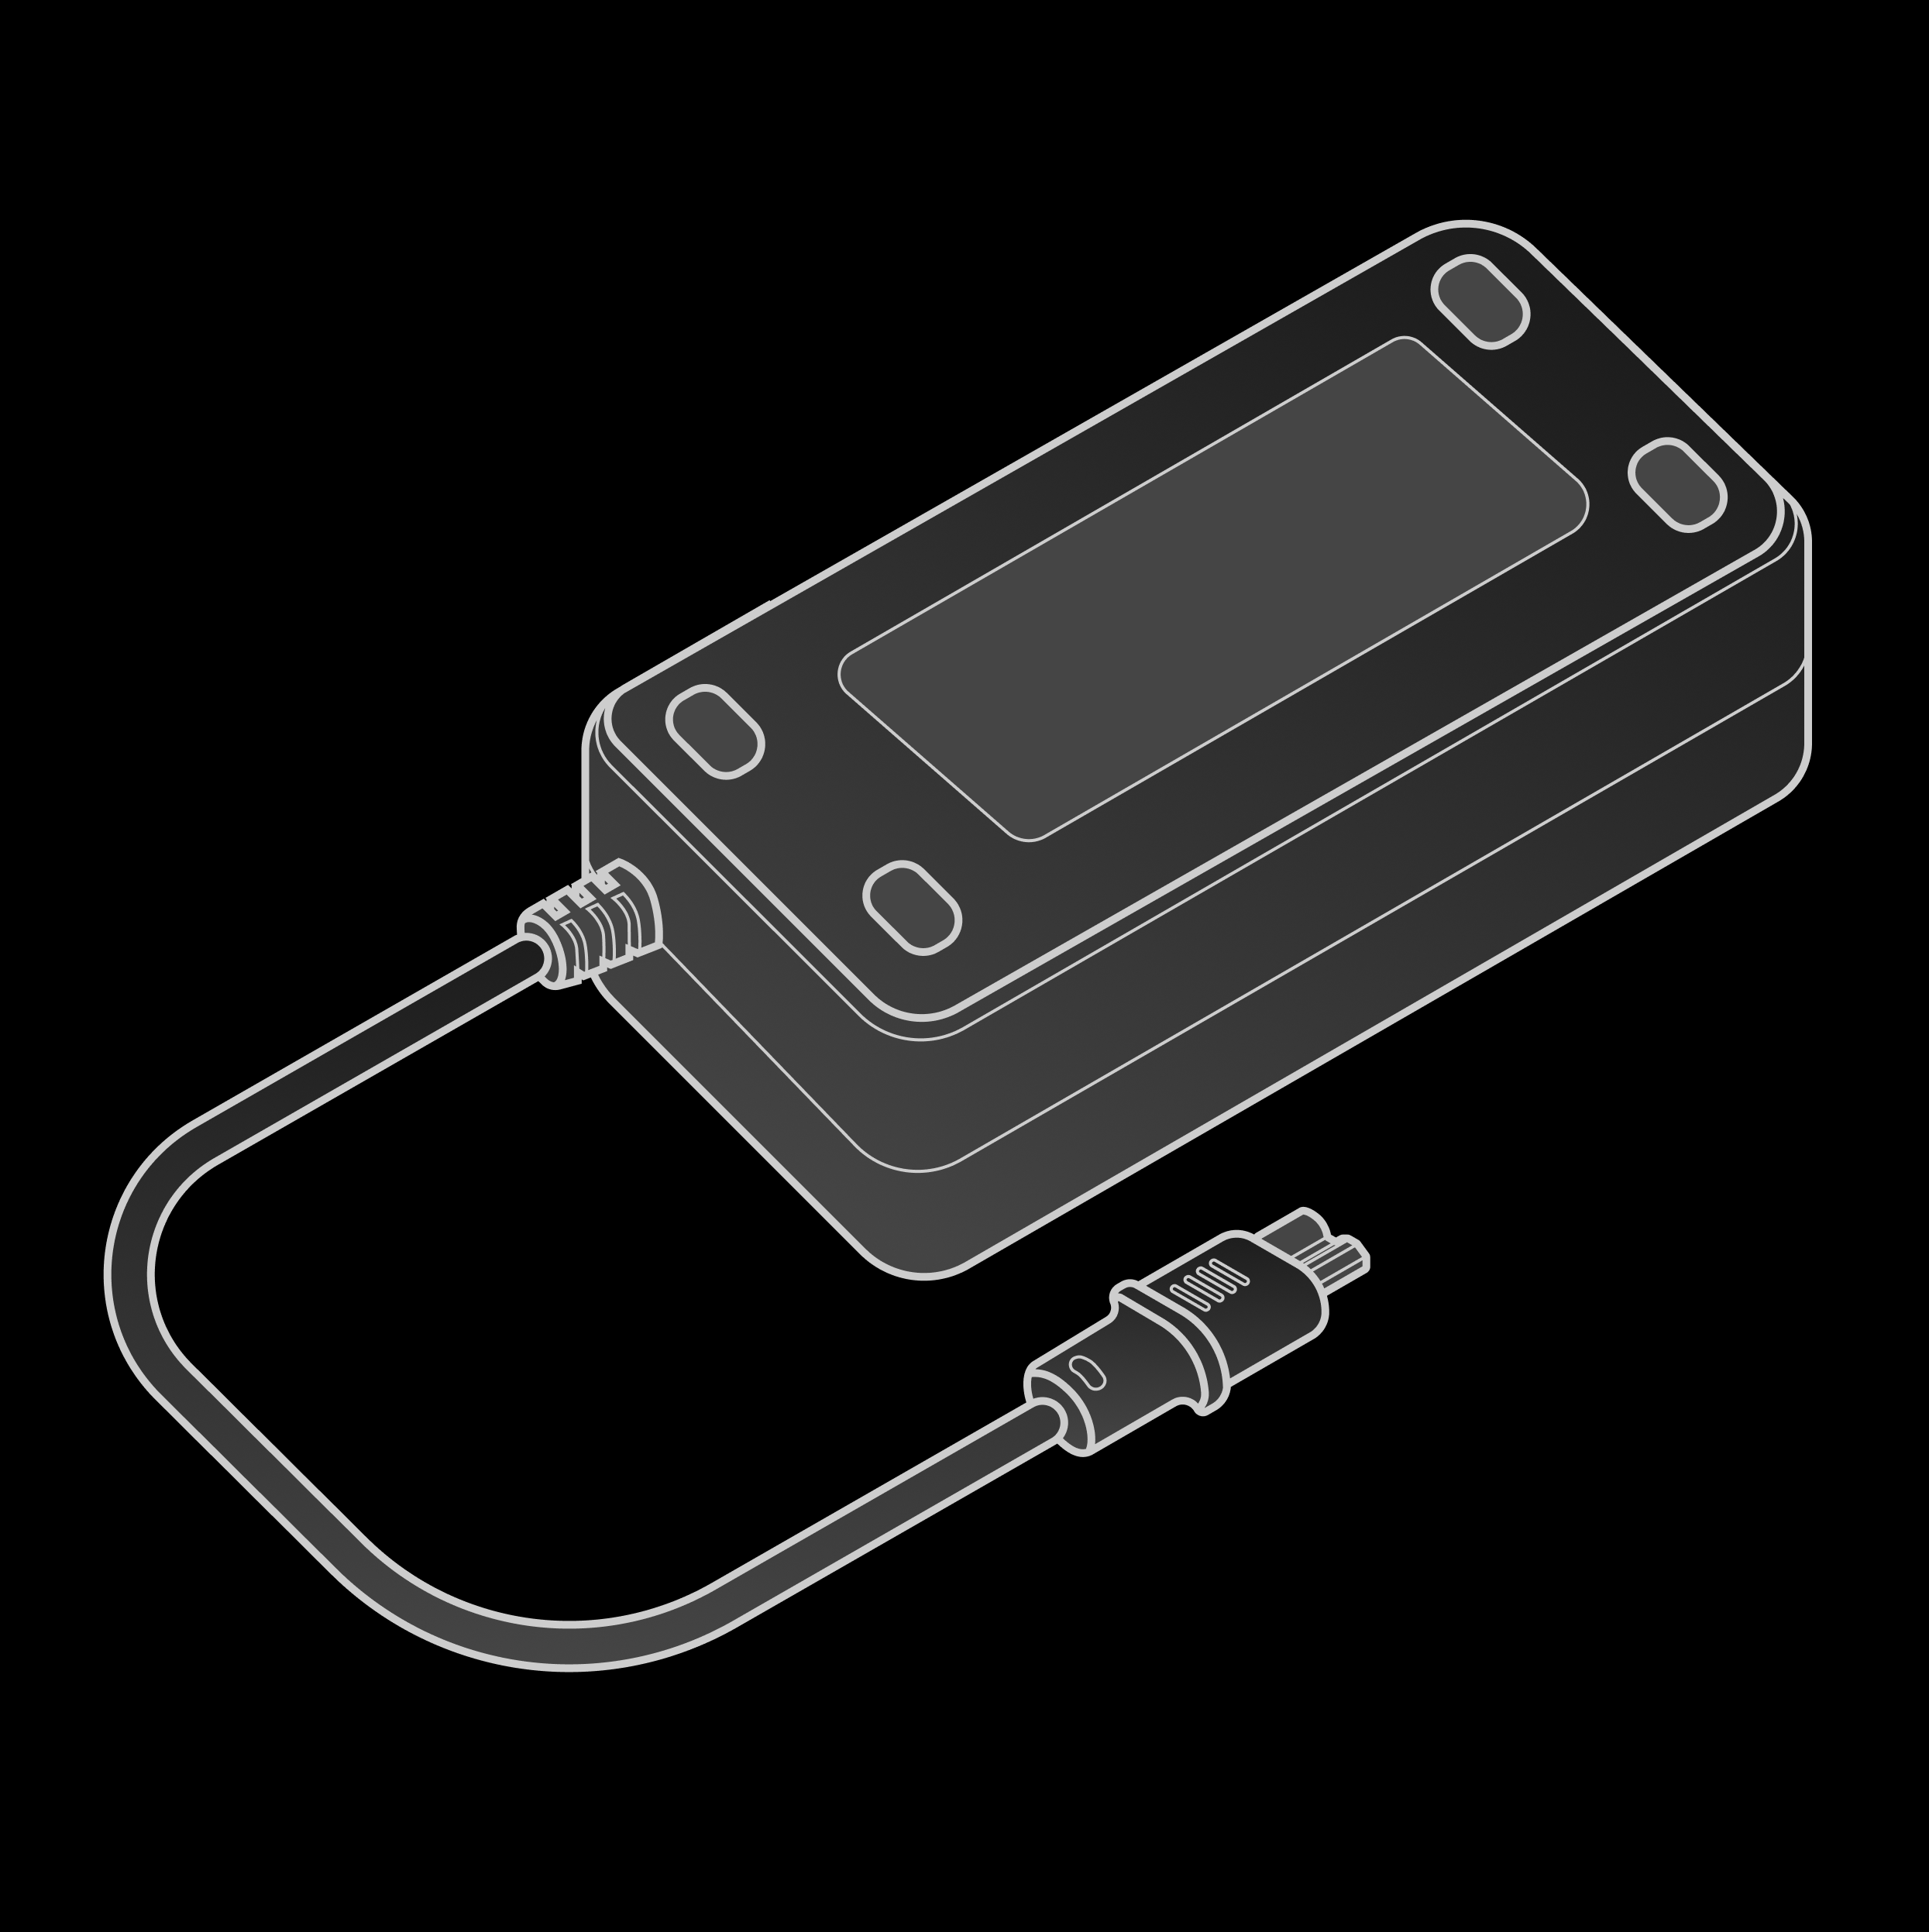 | 电源适配器 | 1 | 额定 12 V 20 A |
  | 电源适配器 AC 线材 | 1 | 国标三孔插头 |
  | RJ45 网线 | 1 | 超五类网线带屏蔽,2 m |
  | XT30 公对母延长线 | 1 | 14 AWG,2 m |
  | 转接座 | 1 | — |
 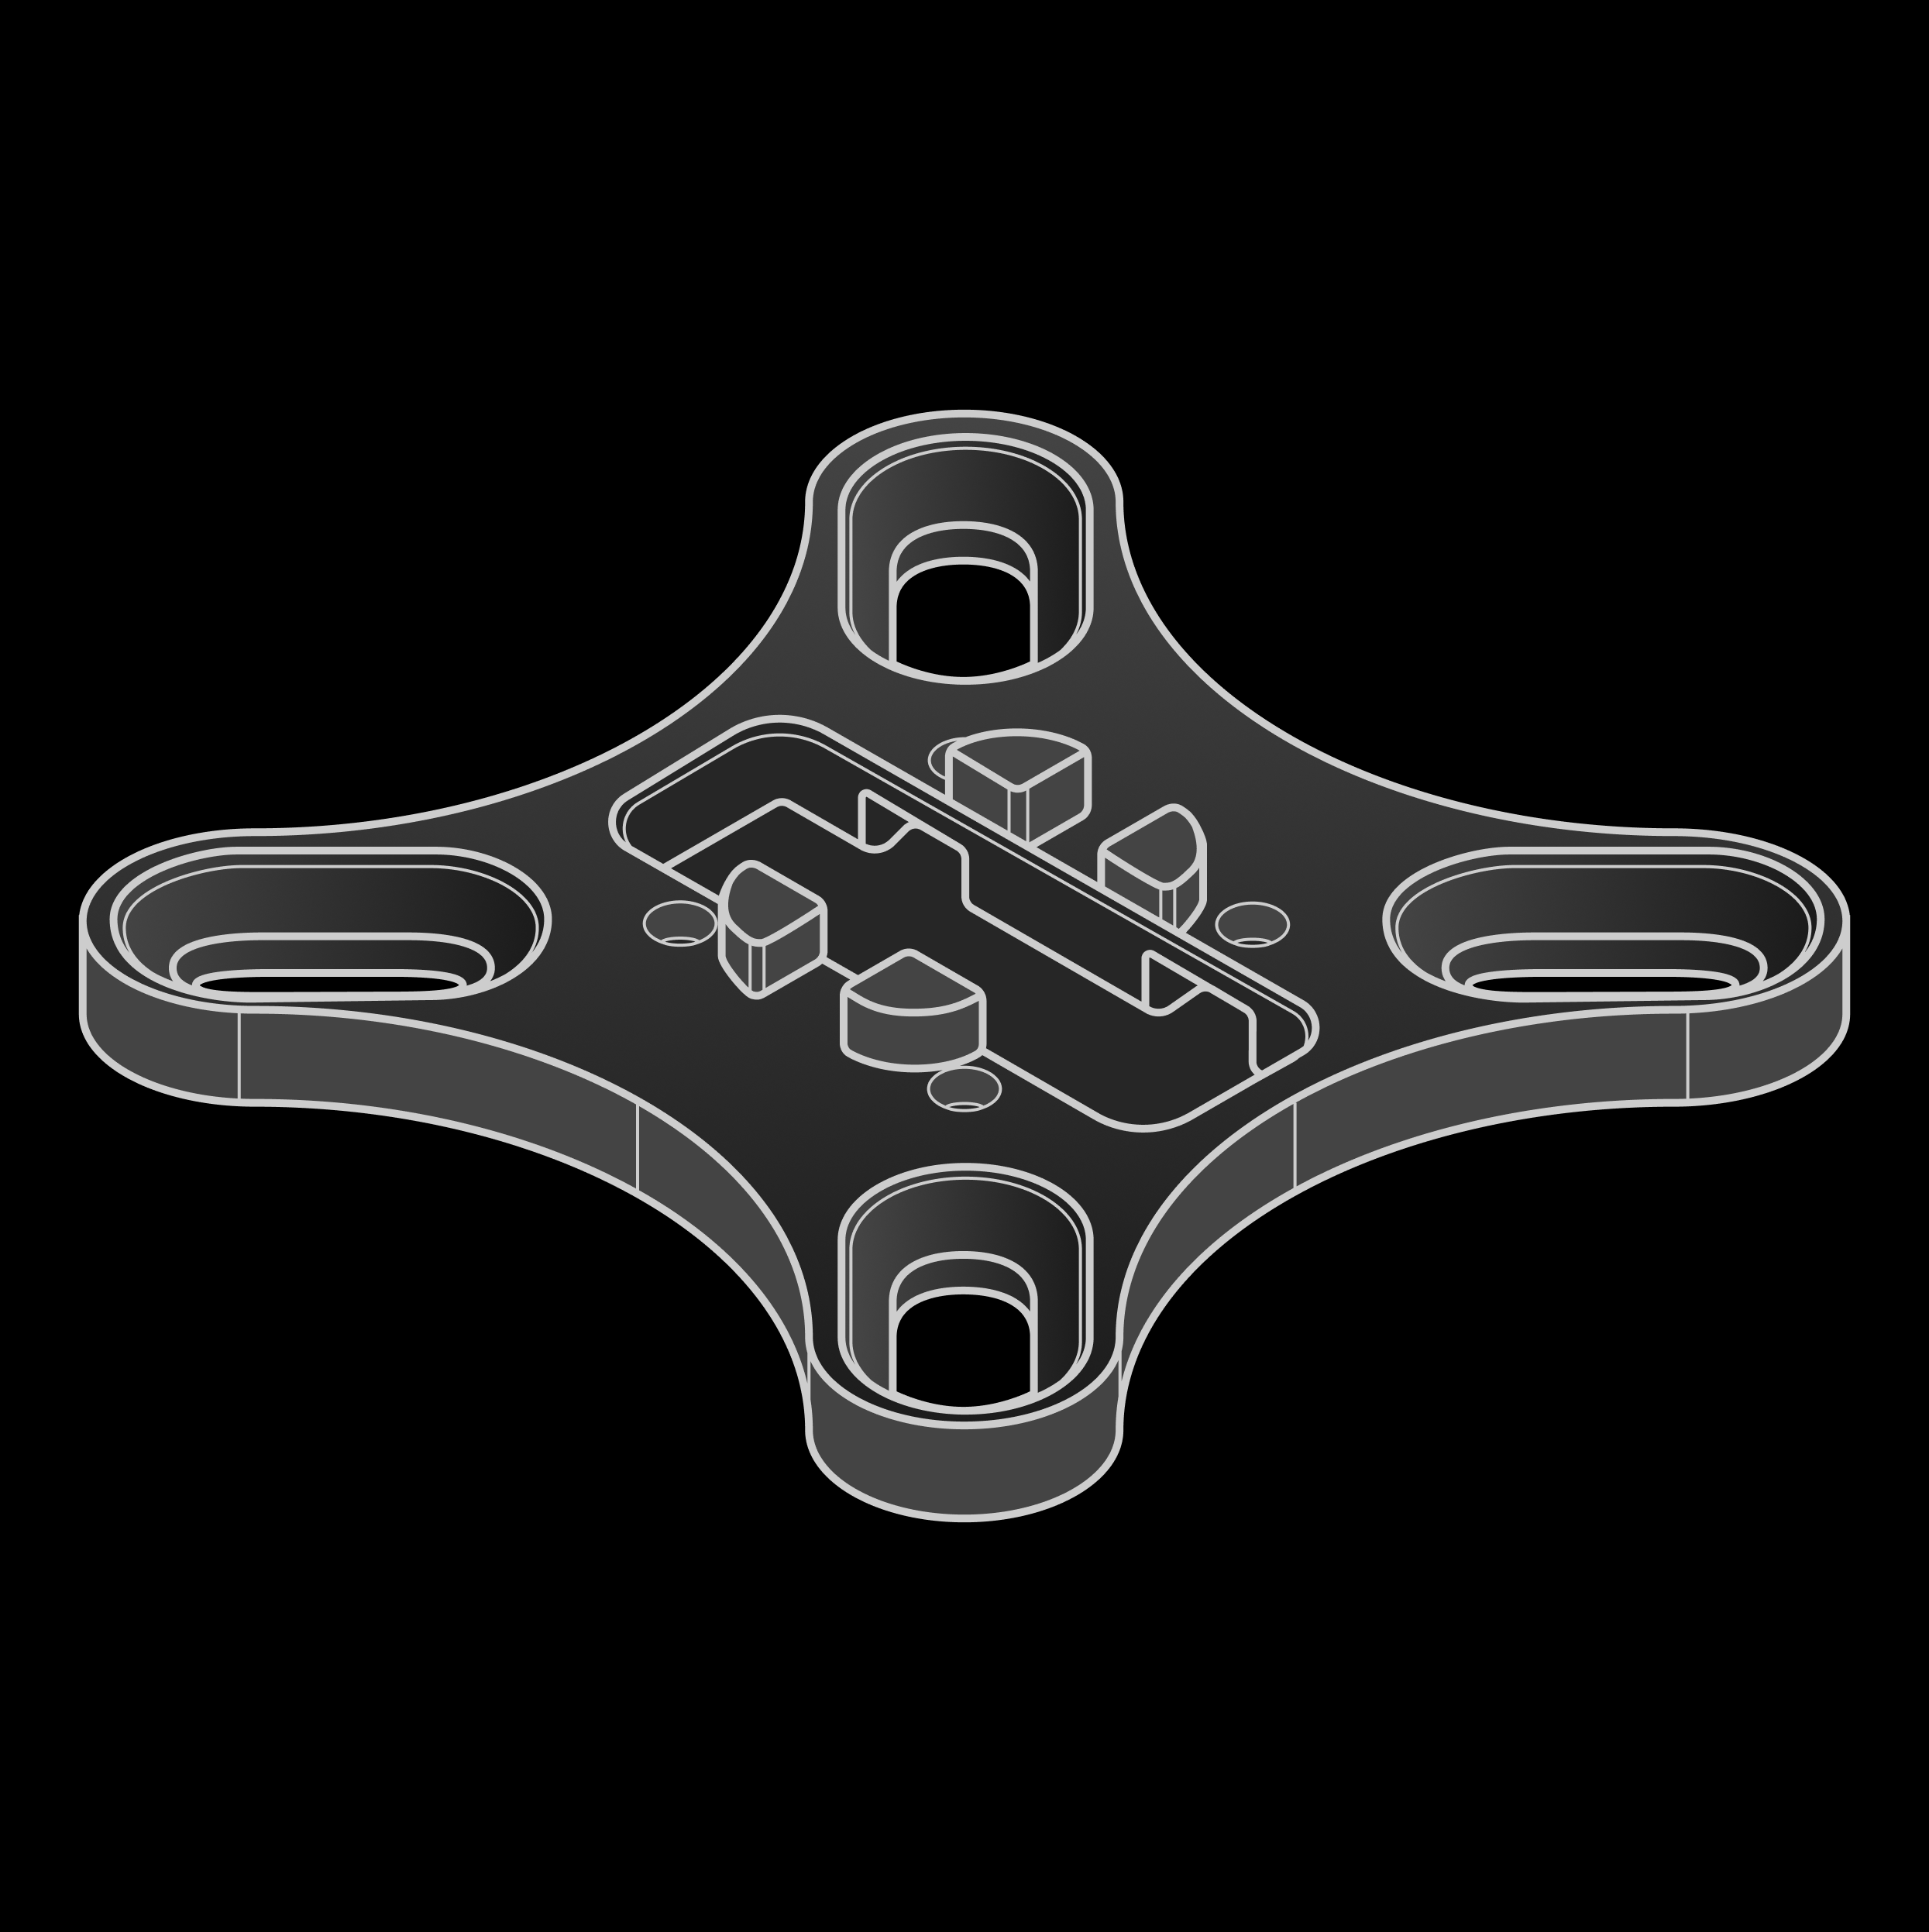 | 转接法兰 | 1 | — |