集成指南
系统要求
| 功能 | 要求 |
|---|---|
| MuJoCo 可视化 | Python 3.8+ MuJoCo 2.3+ |
| ROS2 可视化 (RViz) | ROS2 (Kilted Kaiju / Jazzy Jalisco) Ubuntu 24.04+ |
| Isaac Sim USD | Isaac Sim 2024.x+ |
| STEP / CAD | 支持 STEP 格式的 CAD 工具(如 FreeCAD、SolidWorks) |
安装
请确保按照 系统要求 完成配置后再进行以下步骤。
git clone https://github.com/wuji-technology/wuji-description.git
cd wuji-description
仿真与可视化
本仓库为主流仿真/可视化生态提供模型资源,按所用工具选择对应小节。
MuJoCo
Wuji Hand
# 右手
python -m mujoco.viewer --mjcf=hand/body/mjcf/right.xml

# 左手
python -m mujoco.viewer --mjcf=hand/body/mjcf/left.xml
Wuji Hand 软体变体
# 右手
python -m mujoco.viewer --mjcf=hand/body-with-soft/mjcf/right.xml

# 左手
python -m mujoco.viewer --mjcf=hand/body-with-soft/mjcf/left.xml

# 简化碰撞变体(加速接触仿真)
python -m mujoco.viewer --mjcf=hand/body-with-soft/mjcf/right_simplified.xml
Wuji Hand 2(Beta 2)
# 右手
python -m mujoco.viewer --mjcf=hand2/hand2_beta2/body/mjcf/right.xml

# 左手
python -m mujoco.viewer --mjcf=hand2/hand2_beta2/body/mjcf/left.xml

# 带安装座变体
python -m mujoco.viewer --mjcf=hand2/hand2_beta2/body/mjcf/right_with_mount.xml
Wuji Hand 2(Beta 2)MJCF 沿用下方 Beta 1 的执行器命名、碰撞策略与显示分组,差异如下:
- 模型命名为
wujihand2-beta2-{left,right},带安装座变体为wujihand2-beta2-{left,right}-mount - 每指尖触觉 pad 为独立 body(
{l,r}_{finger}_tip_sensor_frame,浅蓝色外观,{finger}取值thumb、index_finger、middle_finger、ring_finger、pinky),自带质量惯量,可直接挂 force / torque 传感器或按 body 查询位姿 - 指尖查询 site(
{l,r}_{finger}_tip)与 Beta 1 相同,仍是显示组 3 中的 site
Wuji Hand 2(Beta 1)
# 右手
python -m mujoco.viewer --mjcf=hand2/hand2_beta1/body/mjcf/right.xml

# 左手
python -m mujoco.viewer --mjcf=hand2/hand2_beta1/body/mjcf/left.xml

# 带安装座变体
python -m mujoco.viewer --mjcf=hand2/hand2_beta1/body/mjcf/right_with_mount.xml
Wuji Hand 2(Beta 1)MJCF 模型规格:
- 执行器按
{l,r}_{THJ|FFJ|MFJ|RFJ|LFJ}{0-3}命名,5 个前缀依次对应拇指、食指、中指、无名指、小指,J0 为屈曲根关节,J3 为远端 DIP 关节 - 每手内置 5 个指尖查询 site:
thumb_tip、index_finger_tip、middle_finger_tip、ring_finger_tip、pinky_tip(带l_/r_前缀),用于抓取点查询与指尖轨迹评估 - 碰撞几何取各链接 mesh 的凸包,全部链接参与碰撞,仅排除 10 对装配重叠(各指近节与近节外展对腕部)。指间接触与指尖-手掌接触保持有效
- 显示分组:组 1 视觉外观(银色)、组 2 碰撞几何(半透明浅紫)、组 3 指尖 site
- 指尖软体 mesh(
*_tip.STL)随包提供,但未挂为碰撞几何。指尖接触由远节几何承载,接触点略偏离真实指垫
抗冲击转接座
python -m mujoco.viewer --mjcf=hand/attachment/impact-resistant-attachment/mjcf/docking.xmlMuJoCo Viewer 操作
| 操作 | 功能 |
|---|---|
| 左键拖拽 | 旋转视角 |
| 右键拖拽 | 平移视角 |
| 滚轮 | 缩放(前进/后退) |
| 双击左键 | 选中物体,视角跟踪该物体 |
| 双击右键 | 取消选中,恢复自由视角 |
| Ctrl + 左键拖拽 | 对选中物体施加力 |
| Ctrl + 右键拖拽 | 对选中物体施加扭矩 |
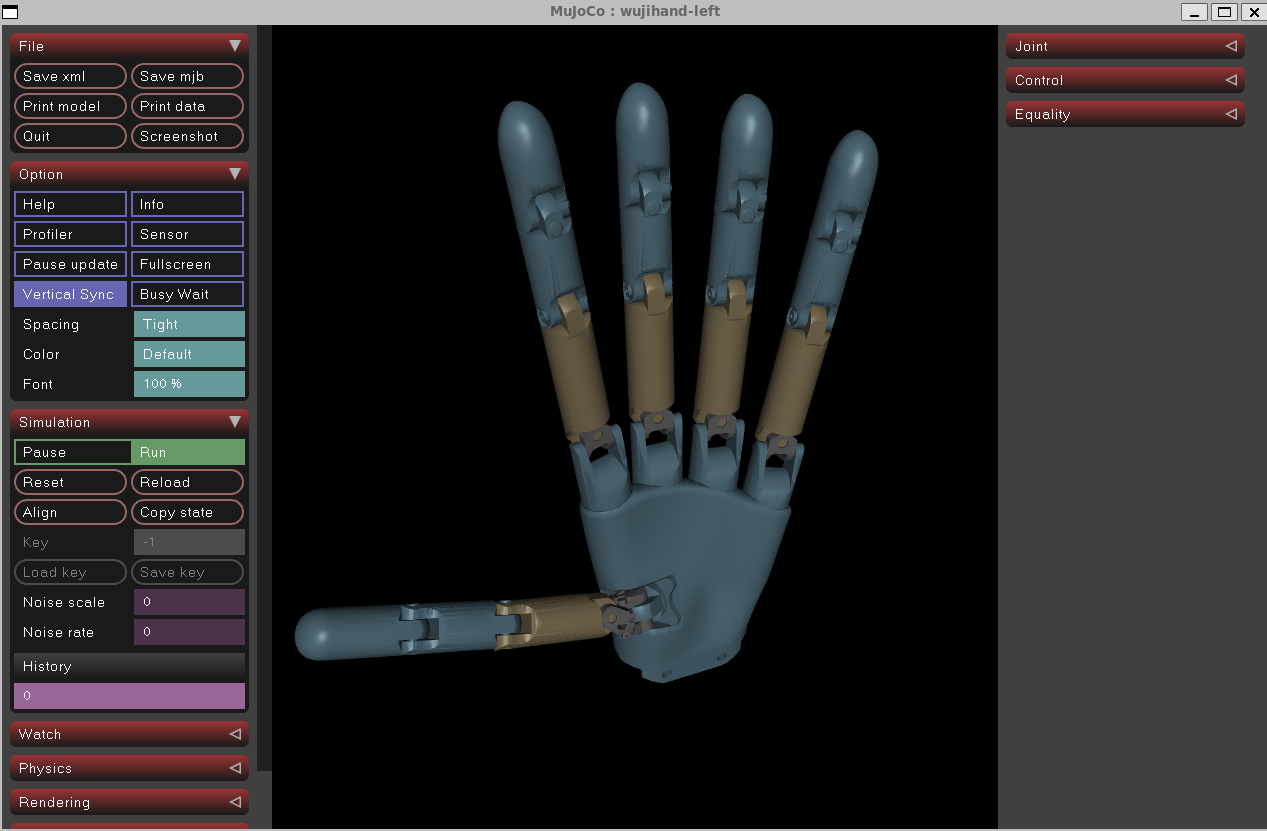
执行效果
以左手为示例,其他模型按上述命令自行加载查看。
ROS2 / RViz
安装
hand/body/ 是 ROS2 包源(wuji_description),安装时会把 hand/attachment/ 与 hand/body-with-soft/ 一并装入包共享目录。请把整个仓库克隆到工作空间 src/,不要单独复制 hand/body/。仓库另含两个独立包:wuji_hand2_beta2_description(包根 hand2/hand2_beta2/body/)对应 Wuji Hand 2(Beta 2),wuji_hand2_beta1_description(包根 hand2/hand2_beta1/body/)对应 Wuji Hand 2(Beta 1)。两个包名不同,可在同一工作空间共存,分别用 colcon build --packages-select wuji_hand2_beta2_description 或 colcon build --packages-select wuji_hand2_beta1_description 构建。
# 1. 加载 ROS2 环境,替换 <distro> 为实际安装的 ROS2 发行版
source /opt/ros/<distro>/setup.bash

# 2. 创建工作空间(如不存在)
mkdir -p ~/ros2_ws/src

# 3. 克隆仓库
cd ~/ros2_ws/src
git clone https://github.com/wuji-technology/wuji-description.git

# 4. 初始化 rosdep(首次使用,已初始化可跳过)
sudo rosdep init
rosdep update

# 5. 安装依赖
cd ~/ros2_ws
rosdep install --from-paths src --ignore-src -r -y

# 6. 构建并 source
colcon build --packages-select wuji_description
source install/setup.bash
可视化
# 左手(默认)
ros2 launch wuji_description display.launch.py

# 右手
ros2 launch wuji_description display.launch.py hand:=right
display.launch.py 加载标准 Wuji Hand 模型。构建后,软体变体 ROS 版 URDF(hand/body-with-soft/urdf/{left,right}-ros.urdf)中的 package:// 路径同样可解析,可在自定义 launch 文件或 robot_state_publisher 中加载。Wuji Hand 2 的 ROS 版 URDF 经各自独立包构建后解析:Beta 2 为 hand2/hand2_beta2/body/urdf/{left,right}-ros.urdf(包 wuji_hand2_beta2_description),Beta 1 为 hand2/hand2_beta1/body/urdf/{left,right}-ros.urdf(包 wuji_hand2_beta1_description)。带安装座变体 {left,right}_with_mount-ros.urdf 与无座版共用同一 package:// 前缀,包构建一次即可加载任一变体。
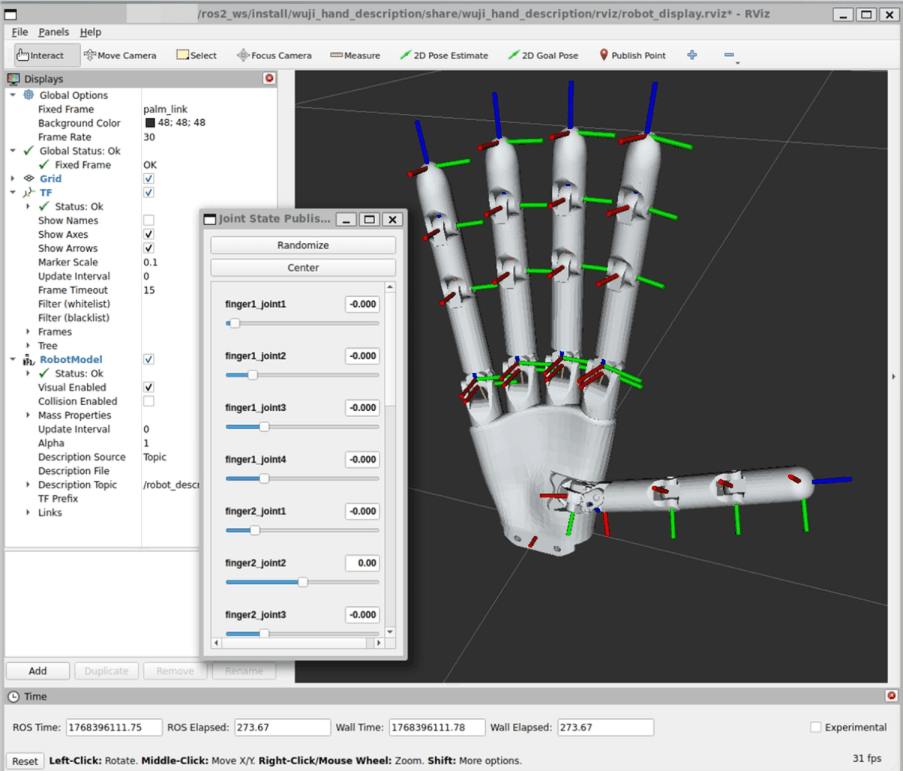
RViz 操作
| 操作 | 功能 |
|---|---|
| 左键拖拽 | 旋转视角 |
| 右键拖拽 | 平移视角 |
| 滚轮 | 缩放 |
| Shift + 左键拖拽 | 平移视角(XY 平面) |
| Joint State Publisher GUI | 拖动滑块控制各关节角度 |
执行效果
Isaac Sim USD
仓库提供以下 Isaac Sim USD 资源:
Wuji Hand
- 左手:
hand/body/usd/left/wujihand.usd - 右手:
hand/body/usd/right/wujihand.usd
Wuji Hand 软体变体
- 左手:
hand/body-with-soft/usd/left/wujihand.usd - 右手:
hand/body-with-soft/usd/right/wujihand.usd - 简化碰撞变体:
hand/body-with-soft/usd/{left,right}_simplified/wujihand.usd
Wuji Hand 2(Beta 2)
- 左手:
hand2/hand2_beta2/body/usd/left/wujihand2_beta2.usd - 右手:
hand2/hand2_beta2/body/usd/right/wujihand2_beta2.usd - 带安装座变体:
hand2/hand2_beta2/body/usd/{left,right}_with_mount/wujihand2_beta2.usd
Wuji Hand 2(Beta 1)
- 左手:
hand2/hand2_beta1/body/usd/left/wujihand2.usd - 右手:
hand2/hand2_beta1/body/usd/right/wujihand2.usd - 带安装座变体:
hand2/hand2_beta1/body/usd/{left,right}_with_mount/wujihand2.usd
Wuji Hand 2 USD 为分层资产(base / physics / robot / sensor 子层与 Logo 纹理),直接点击 Play 时驱动增益保持当前位姿。Beta 2 的 USD 入口为 wujihand2_beta2.usd,无座版根 prim 为 wujihand2_beta2_{side},带安装座变体为 wujihand2_beta2_{side}_mount,与 Beta 1 资产互不冲突。当前 kp/kv 驱动增益沿用 Wuji Hand 平台标定值,Wuji Hand 2 硬件系统辨识完成后更新。
在 Isaac Sim 中打开对应 .usd 文件即可加载。完整仿真示例参见 isaaclab-sim。
URDF 预览(非 ROS)
不安装 ROS 时,可用任意 URDF 查看器(如 urdf-viz)直接预览 URDF 模型。
Wuji Hand 软体变体
urdf-viz hand/body-with-soft/urdf/right.urdfWuji Hand 2(Beta 2)
urdf-viz hand2/hand2_beta2/body/urdf/right.urdfWuji Hand 2(Beta 1)
urdf-viz hand2/hand2_beta1/body/urdf/right.urdf抗冲击转接座
urdf-viz hand/attachment/impact-resistant-attachment/urdf/docking.urdfWuji Glove
glove/body/ 提供用于手部动作追踪的 Wuji Glove 模型。每只手由 URDF 骨架描述(五指共 21 个 revolute 关节),腕部装有 EMF 发射底座(base_link_TX.STL),指尖各装有接收线圈(base_link_RX.STL)。发射器顶盖 STEP 与装配 PDF 在 glove/body/step/。安装附件 STEP 见 Wuji Glove 安装附件。
urdf-viz glove/body/urdf/right.urdf机械集成
机械臂适配
hand/attachment/step/ 提供两种适配器,用于将 Wuji Hand 安装到机械臂末端法兰:
| 适配器 | STEP 文件 | 结构特点 | 主动分离 | 适用场景 |
|---|---|---|---|---|
| 直连转接座 | Direct-Adapter-Mount.step | 单体高刚性 | 否 | 工作场景平稳、低碰撞风险的工业机械臂 |
| 抗冲击转接座 | Impact-Resistant-Adapter.step | 双模块(机械臂模块 + Wuji Hand 模块) | 是(受外力冲击超过安全阈值时分离) | 高碰撞风险场景,保护手部关节与电机 |
抗冲击转接座的工作原理与组件名称详见 抗冲击转接座。
集成步骤
- 用 FreeCAD、SolidWorks、Creo 等任意支持 STEP 的 CAD 工具打开 STEP 文件
- 按目标机械臂法兰孔位做适配修改
- 参考装配 PDF 图纸(
wuji-hand&Direct-Adapter-assembled-v1.pdf或wuji-hand&Impact-Resistant-Adapter-assembled-v1.pdf,对应所用转接座)确认装配关系 - 按 Adapter-Installation-Instructions.md 完成安装
Wuji Hand 2 整机结构件与掌心安装接口
hand2/hand2_beta2/body/step/ 与 hand2/hand2_beta1/body/step/ 提供 Wuji Hand 2 各修订版的整机(带安装座)STEP 源文件,用于机械集成与二次设计:
| STEP 文件 | 用途 |
|---|---|
wuji-hand2-description-left_beta2_with_mount_step.STEP | 左手整机装配(Beta 2) |
wuji-hand2-description-right_beta2_with_mount_step.STEP | 右手整机装配(Beta 2) |
wuji-hand2-description-left_beta1_with_mount_step.STEP | 左手整机装配(Beta 1) |
wuji-hand2-description-right_beta1_with_mount_step.STEP | 右手整机装配(Beta 1) |
STEP 文件与几何外形细节后续可能随修订版调整,模型命名约定保持兼容。
掌心安装接口
hand2/hand2_beta2/attachment/ 与 hand2/hand2_beta1/attachment/ 提供掌心安装接口交付物,用于自制机械臂侧转接件或工装。每手一对文件:
| 文件 | 用途 |
|---|---|
wuji-hand2-description-{left,right}-mount_beta{2,1}_step.STEP | 掌心安装接口 STEP 装配(仅掌部与线束,非整手) |
wuji-hand2-description-{left,right}-mount_beta{2,1}.pdf | A3 标注图纸,标注转接件对接的螺纹孔位 |
左右手文件互为镜像,Beta 2 与 Beta 1 的掌心安装接口相同。attachment/ 位于 ROS2 包根 body/ 之外,colcon 不会安装。仿真中模拟已装座的手时,加载 body/ 下的 _with_mount 模型变体。
集成步骤
- 用 FreeCAD、SolidWorks、Creo 等任意支持 STEP 的 CAD 工具打开 STEP 文件
- 参考左右手整机装配确认安装面与对位关系
Unitree G1 适配
hand/attachment/unitree-g1-attachment/unitree-g1-docking-adapter.stl 用于将 Wuji Hand 安装到 Unitree G1 人形机器人末端。
集成说明
文件为 STL 格式,可直接 3D 打印(建议尼龙或 PETG 材质保证刚性)。打印件一端对接 G1 末端法兰,另一端连接 Wuji Hand 标准安装面。
Wuji Glove 安装附件
glove/attachment/ 提供 Wuji Glove 安装附件的 STEP 装配文件(AP214),用于机械集成:
| STEP 文件 | 用途 |
|---|---|
Wuji-glove-attachment.STEP | Wuji Glove 安装接口 |
Pico-tracker-attachment.STEP | 在手套上安装 PICO tracker 的适配件 |
Pico-controller-attachment.STEP | 在手套上安装 PICO 4 Ultra 手柄的适配件 |
集成步骤
- 用 FreeCAD、SolidWorks、Creo 等任意支持 STEP 的 CAD 工具打开 STEP 文件
- 参考装配结构确认安装面与对位关系
- 按目标设备安装孔位做适配修改,完成装配