

wuji viz 在浏览器中实时显示 Wuji Hand 2 与 Wuji Glove 的数据。可视化界面是 Rerun Web Viewer,由 wuji viz 在本机提供服务、在浏览器中打开,不需要另装软件。每次会话连接 1 台设备,并按设备类型调整 Viewer 内容:
- 带指尖触觉传感器的 Wuji Hand 2:三维手部模型跟随关节状态运动,各触点受力与指尖合力以箭头显示,并配有放大的指尖面板和滚动的合力曲线。
- 不带触觉传感器的 Wuji Hand 2:只显示三维手部模型。
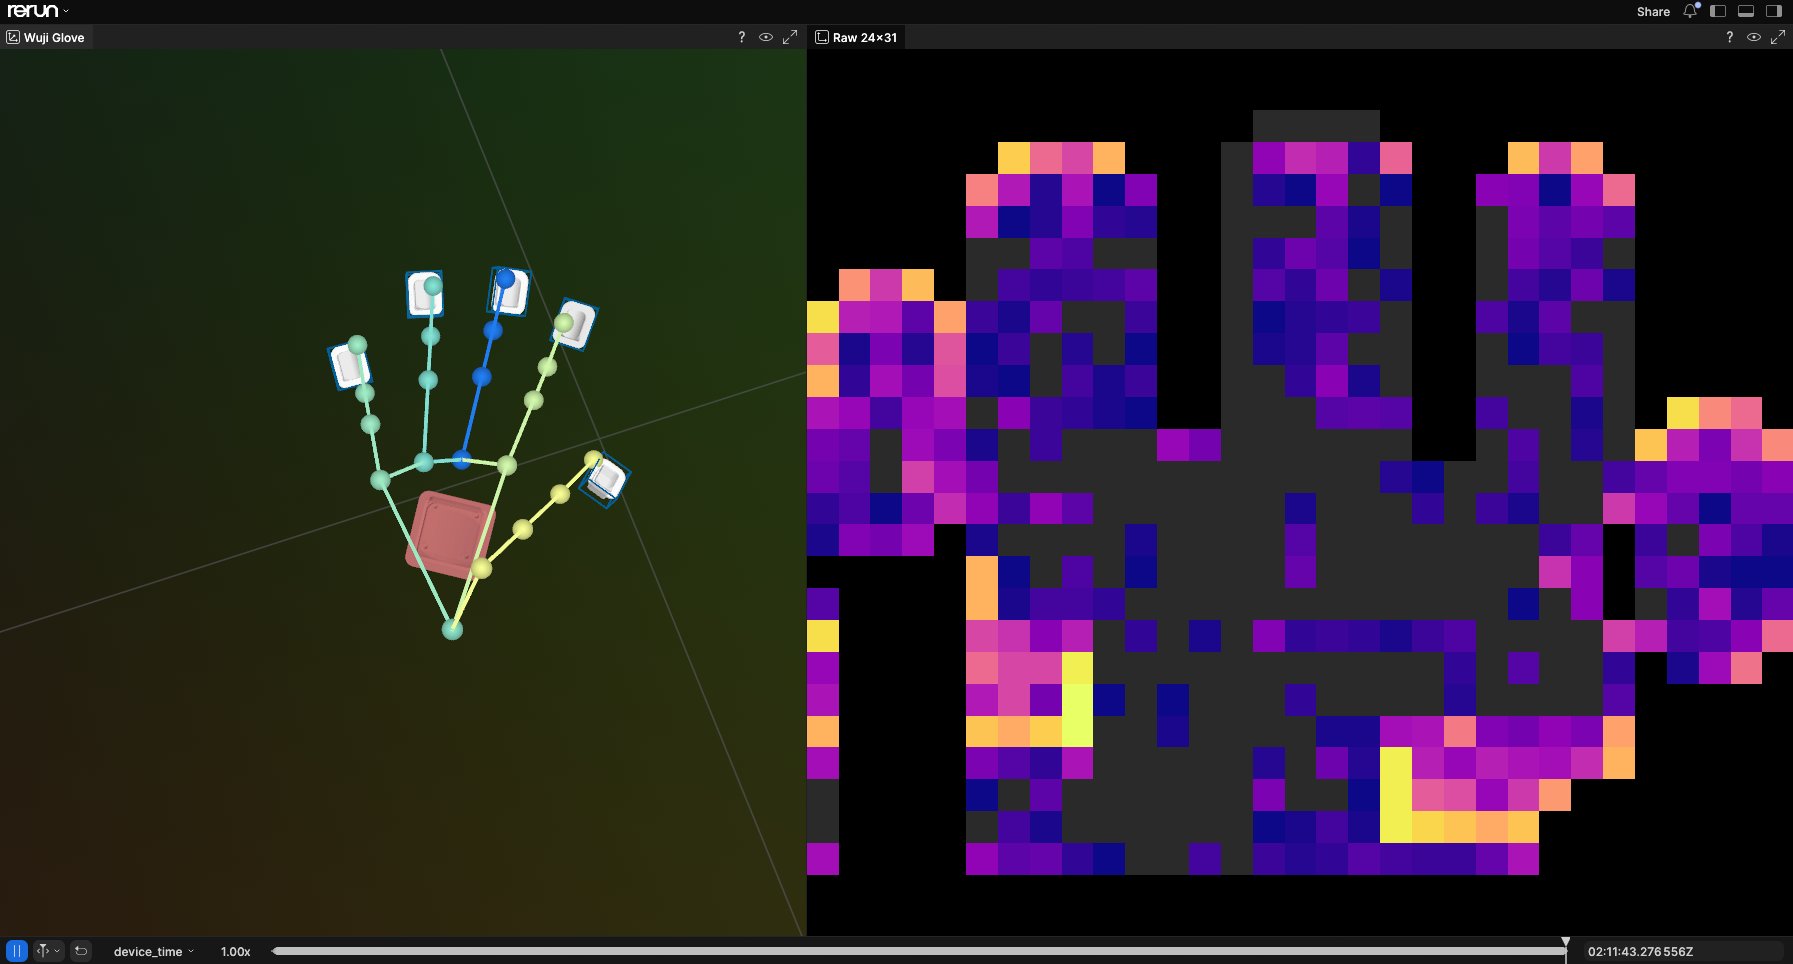
- Wuji Glove:显示手骨架、EMF 接收器、触觉点云和原始触觉矩阵。
启动 Viewer
连接设备后运行:--sn 时,命令同时扫描 Wuji Hand 2 与 Wuji Glove。恰好发现 1 台受支持的设备时直接连接。交互式终端发现多台设备时,从列表中选择目标设备,列表显示序列号与设备类型。在列表中按 Esc 或 Ctrl+C 可取消:命令输出 Cancelled.,以退出码 9 结束,不会改连其他设备。连接失败时同样不会改连其他设备。使用 --sn 可指定设备:
--address 与 --handedness 不能用于选择设备。左右手由命令从设备读取。
命令会输出 Viewer URL,并在默认浏览器中打开。添加 --no-open 后仅输出 URL,不打开浏览器。按 Ctrl+C 停止 Viewer 并释放设备连接。
每次会话只支持 1 个活动的 Viewer 页面。再次打开 URL、换浏览器或换设备打开前,先关闭原页面。两个页面同时保持连接时,其中一个页面卡顿或转入后台,最终会让两个页面都停止更新。
Wuji Hand 2 触觉归零
归零只作用于启动时 5 个指尖传感器全部在线的 Wuji Hand 2。默认情况下,wuji viz 在推流前执行一次归零:先确认每个传感器上报的型号正确且处于就绪状态,再向设备下发整手零基线标定,并等待全部手指完成。终端显示 Tactile zero: ready. 后才开始推流。这一步等价于 SDK 的 tactile_calibrate()。基线保存在设备上,属于运行时基线,不会改写设备的持久化触觉模型。
从运行命令开始,到终端显示 Tactile zero: ready. 为止,必须保持 5 个指尖表面都不受力。如果归零时指尖压在桌面上或被握住,这部分接触力会被当作零点,之后显示的力值就会有偏差。
跳过归零:
归零未在 10 秒内完成、启动时某个传感器仍在标定,或传感器上报的型号异常时,命令报错退出。检查设备后再重试。归零期间按 Ctrl+C,命令会等待进行中的归零操作结束后再退出。
不带触觉传感器的 Wuji Hand 2 与 Wuji Glove 自动跳过归零,
--no-zero 对它们无效。
查看 Viewer
Viewer 左侧的 Blueprint 面板列出全部视图,点击视图旁的眼睛图标可以隐藏或显示某个视图。布局取决于所连接的设备。带触觉传感器的 Wuji Hand 2
下图的编号对应 4 类内容: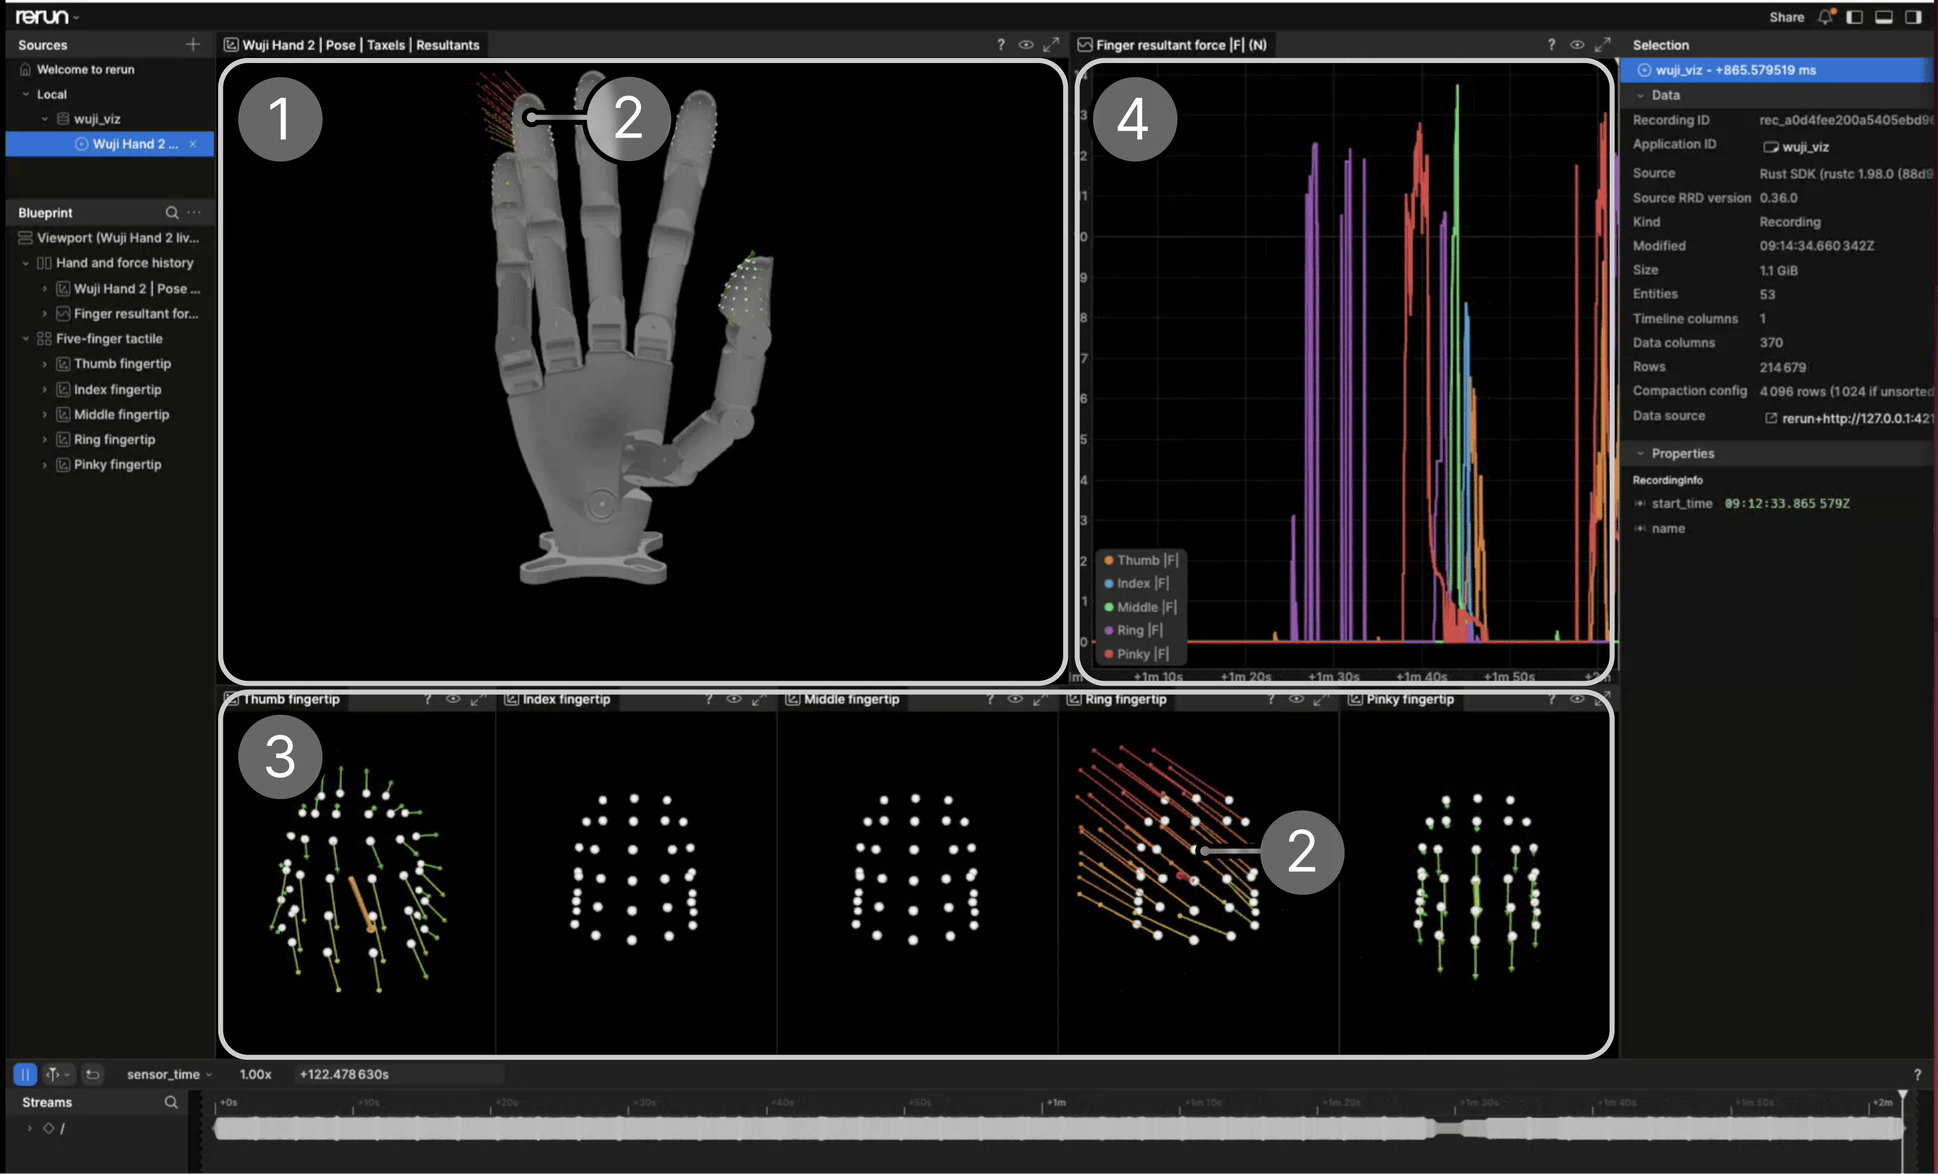
- 三维手部模型:左上面板。模型跟随实时关节状态运动,指尖上的白点是触觉传感器的触点。
- 受力箭头:指尖受力时,三维模型和对应的指尖面板会从触点画出箭头。每个触点一支细箭头表示该点的三轴力,另一支粗箭头表示该指尖的合力。箭头长度与力值成正比,颜色随力值增大由绿渐变到黄,再渐变到红。
- 指尖面板:下方 5 个面板按拇指到小指排列,放大显示每个指尖的触点和箭头。
- 合力曲线:右上面板显示 5 个指尖的合力大小,滚动显示最近 60 秒,曲线颜色与图例中的手指对应。
不带触觉传感器的 Wuji Hand 2
启动时,命令检查各指尖触觉节点是否在线。全部离线时,终端输出Tactile: unavailable; starting joint-only visualization.,Viewer 只显示三维手部模型,指尖外壳仍然保留,指尖面板和合力曲线隐藏。只有部分传感器在线时,Viewer 保留全部 5 个指尖面板,缺失手指的面板留空。
Wuji Glove
Viewer 显示手骨架、EMF 接收器、触觉点云和原始触觉矩阵。启动时,命令对emf_poses、tactile、tactile_zones 和掌部 IMU 数据流请求 60 Hz,并输出各数据流实际生效的频率。不支持调节频率的固件保持默认频率,命令输出警告。两种情况下 Viewer 都按最新收到的状态渲染,上限 60 Hz。
下图是连接 Wuji Glove 时的 Viewer 布局,左侧是三维手骨架与 EMF 接收器,右侧是原始触觉矩阵:
处理故障
Viewer 显示各数据流最近一次收到的有效状态。详细的警告和错误显示在终端中,Viewer 页面不显示健康标记。- Wuji Hand 2:某个指尖数据流在产生有效数据后发生故障时,对应面板保留最后一帧,其他数据流继续更新。关节数据流发生故障时,Viewer 保留最后一个有效手部姿态。
- Wuji Glove:某个数据流收到无效帧时,该数据流保留最后一个有效画面,其他数据流继续更新。
- 设备断开后,Viewer 保留最后一次有效状态,命令不会自动重新连接。按 Ctrl+C 结束后,命令返回失败状态。
使用结构化输出
加上--json 或 --jsonl 后,命令在 Viewer 就绪时向 stdout 写一条启动报告,随后继续运行。报告包含 status: "running"、设备序列号与左右手、Viewer 地址和是否开放局域网访问。此后 stdout 不再有输出:实时数据只进 Rerun,进度、警告和错误仍写到 stderr。Ctrl+C 不会追加第二条记录。
viewer.url 必须按原样使用。其中的查询参数负责把 Viewer 页面连接到数据流,截掉参数后打开的是空 Viewer。
结构化输出或无人值守场景不会打开选择列表,因此发现多台受支持的设备时必须使用 --sn。取消交互式选择时,命令以退出码 9 结束。启动失败时 stdout 保持为空,错误写入 stderr。
在可信网络中共享
Viewer 默认仅绑定环回地址。使用--lan 选择默认路由上的私有地址,或使用 --bind 指定本机地址:
--lan 和 --bind 不能同时使用。通过非环回地址访问时,Viewer 不提供身份验证或 TLS。仅在可信网络中使用,并将命令输出的 URL 分享给需要访问的人员。单个活动页面的限制同样适用:分享出去的 URL 同一时间只能在 1 个页面中打开。