

wuji calib tactile 提供引导式标定:跟随提示完成 4 个动作的采集,CLI 随后自动训练、验证并安装模型,标定完成即生效。
模型按当前 SDK 用户与手套序列号存储,SDK 运行时自动加载。同一 SDK 用户下的各客户端共用一份模型,切换 SDK 用户后需重新标定。
用法
wuji devices 查询。命令连接手套后依次引导 4 个采集动作:
| 步骤 | 图示 | 动作 | 要领 |
|---|---|---|---|
| 1 | 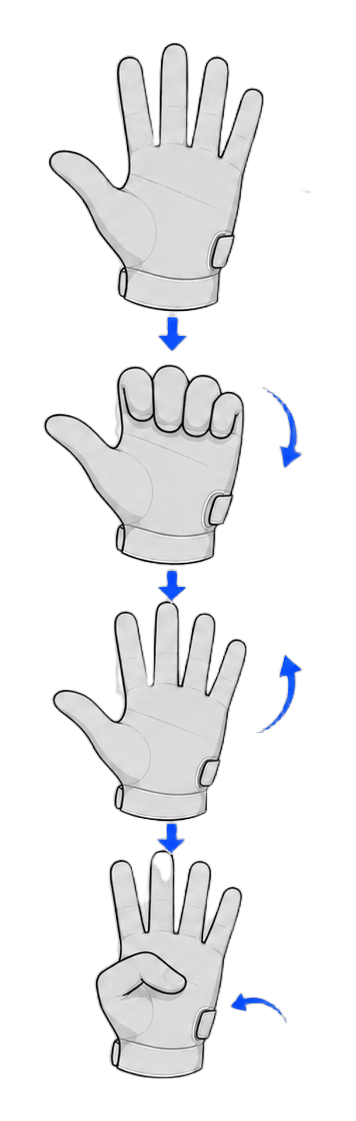 | four_finger_L_thumb_in | 四指弯成 L 形、拇指收拢,保持放松无接触 |
| 2 | 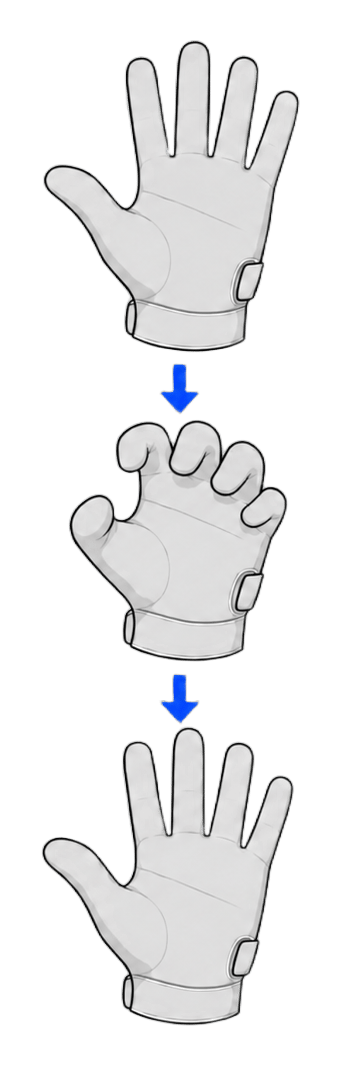 | claw_curl | 五指蜷成爪形反复屈伸 |
| 3 | 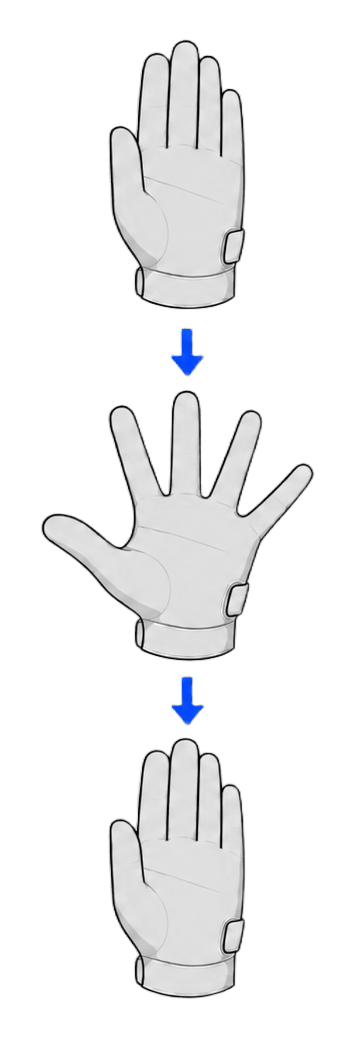 | abduction | 手指反复张开、并拢 |
| 4 | 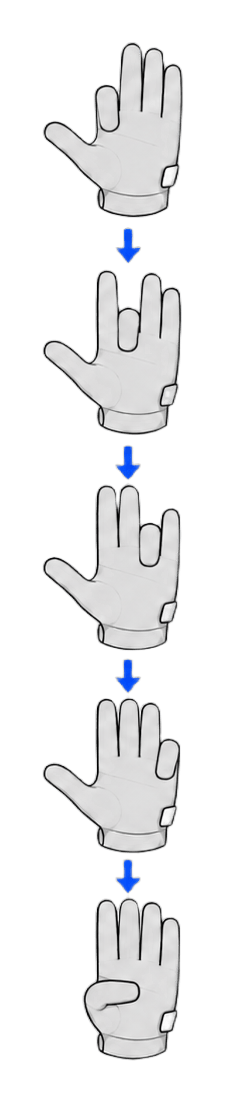 | finger_to_palm | 各指尖依次移向掌心,不触碰掌心和其他手指 |
选项
中止与退出码
- 在提示符处按 q,或按一次 Ctrl+C:请求安全取消,等待 SDK 完成清理后退出,退出码 130
- 再按一次 Ctrl+C:跳过清理立即退出,退出码同为 130
标定报告
标定完成后输出结果报告,加--json 得到结构化输出:
标定后验证
wuji sub tactile:订阅触觉矩阵,按压手套确认信号响应wuji doctor:检查触觉坏点、坏行与坏列