

数据流与坐标系对照
要确认某个数据流输出在哪个坐标系,先查下表:
各坐标系的原点与轴向定义见下文。
坐标系约定
右手系
Wuji Glove 的所有坐标系均遵循右手坐标系(REP-103):- 伸出右手,四指从 X 轴弯向 Y 轴,拇指指向的方向即为 Z 轴
- 旋转方向同理:四指弯曲方向为正旋转方向
轴向定义
body 根节点
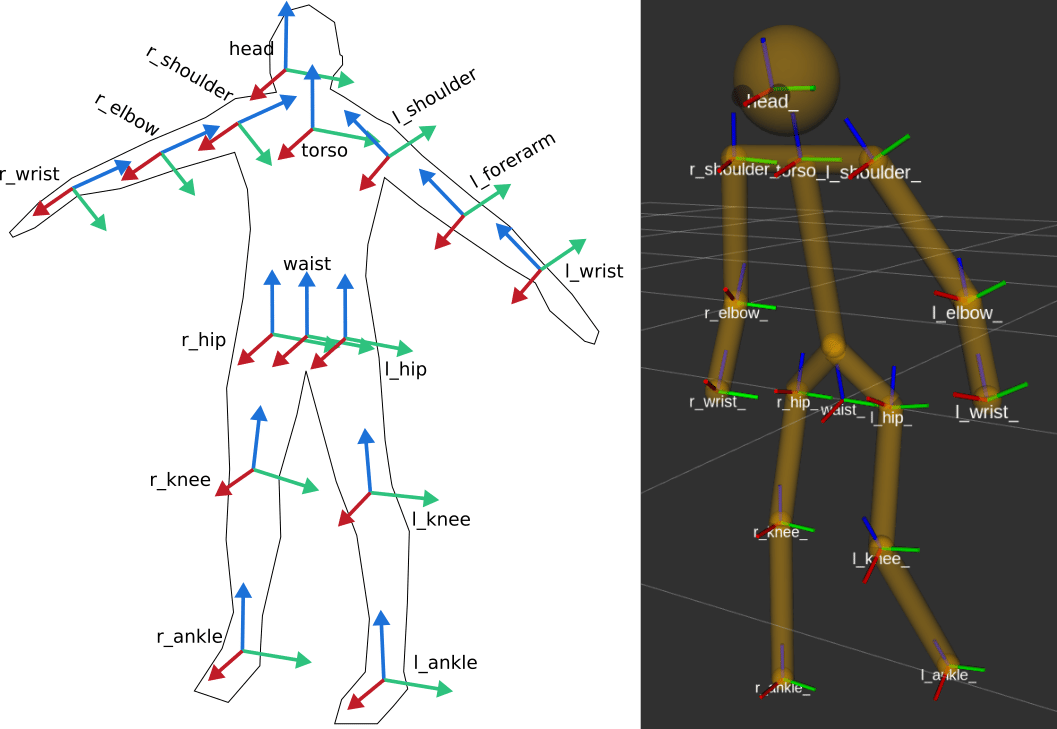
REP-155 人体根坐标系。原点位于左右髋关节中点,所有骨骼关节 Frame 均为其子节点。wrist 节点
手臂运动学链的末端,是 Wuji Glove 的参考原点——手套上所有传感器 Frame 均挂载在此节点下。左右手 Y 轴镜像:X(桡侧)和 Z(近端)的定义对左右手完全相同,但右手系约束下 Y 轴方向会镜像——左手 Y+ 指向手背,右手 Y+ 指向掌心。
Frame 树形结构
全身 Frame 层级
Wuji Glove 的 Frame 体系遵循 REP-155 的人体骨骼模型,此模型定义了从身体根节点到指尖的完整运动学链。手套当前实际使用的是手臂链部分(从 wrist 向下)。 各 Frame 定义:手套传感器 Frame 层级
从 wrist 节点向下,手套挂载了两个子 Frame:- emf_tx:手背发射线圈坐标系,用于 EMF 空间追踪的参考原点
- palm_imu_link:手掌 IMU 坐标系,用于姿态估计
tf_static 数据流以 1Hz 发布,父 Frame 为 {l/r}_wrist。
线圈坐标系
定义
EMF 空间追踪含两类线圈:- 手背发射线圈:位于手背模组外壳内,对应
emf_txFrame(通过tf_static以 1 Hz 发布),作为 EMF 空间追踪的参考原点。 - 手指接收线圈:每个指尖外壳内嵌一组(共 5 组),不作为独立 Frame 发布。其位置由 EMF 位姿解算(
emf_poses)输出,在emf_tx坐标系下给出。
wrist,接收线圈跟随对应指尖 Frame),相对父 Frame 仅有平移分量,无旋转。
线圈位置参数
以下数据参考右手设计,数值已考虑制造加工误差并取整。以佩戴者视角,手掌自然展开:手背发射线圈
手指接收线圈
“左/右”以拇指完全伸展的指向为左。左手手套的数据由右手镜像得出,Y 方向取反。