

本手册对应 Wuji Hand 2.1 (Beta) 阶段的非触觉版样机,相关参数与表现不代表最终产品状态。
产品概述
Wuji Hand 2 是舞肌科技(WUJI TECH)研发的具有 20 个主动自由度的仿生灵巧手,面向科研实验、机器人集成、人机交互等多种应用场景。 Wuji Hand 2.1 (Beta) 阶段,产品提供:- 20 DoF 仿生五指机械本体,各主动关节可独立驱动,拇指支持对指动作
- MIT 力位混合控制,控制参数由用户自行调节
- 腕部官方标配法兰,并随产品提供腕部安装图纸
- Wuji SDK(Python)关节级接口,支持基础设备发现、状态读取与控制下发
产品参数
Wuji Hand 2 核心技术参数表涵盖结构、尺寸与重量、驱动控制和电气特性等参数,供产品选型、仿真建模和应用集成参考。| 参数分类 | 参数项 | 典型数值或描述 |
|---|---|---|
| 结构与自由度 | 主动自由度 | 20,每指 4 个 |
| 关节数量 | 20,每指 4 个 | |
| 抓指构型 | 可全对指,支持侧摆 | |
| 运动学构型 | 旋转关节串联直驱,无非线性运动学关系 | |
| 最小抓握直径 | 0 mm | |
| 尺寸与重量 | 自重(含软体与输出线缆,不含转接座及转接法兰) | 800 g |
| 尺寸 | 180 mm × 80 mm × 40 mm | |
| 驱动方式 | 驱动方式 | 可反驱旋转直驱关节 |
| 控制算法 | FOC 矢量控制驱动 | |
| 控制与通信 | 控制频率 | 1000 Hz × 20 轴 |
| 通信接口 | 以太网 | |
| 控制模式 | MIT 力位混合控制 | |
| 通讯协议 | Ethernet | |
| 电气性能 | 工作电压 | 12 V DC |
| 电源适配器 | 标配 12 V 20 A |
产品结构特性
本节介绍 Wuji Hand 2 整体结构设计、通信与电源接口布局,以及各自由度的命名规则与运动参数,帮助用户了解产品的机械结构与使用规范。外形尺寸
Wuji Hand 2 五指完全张开并拢时的整体外形尺寸如下图所示,可用于工作空间规划与安装结构设计。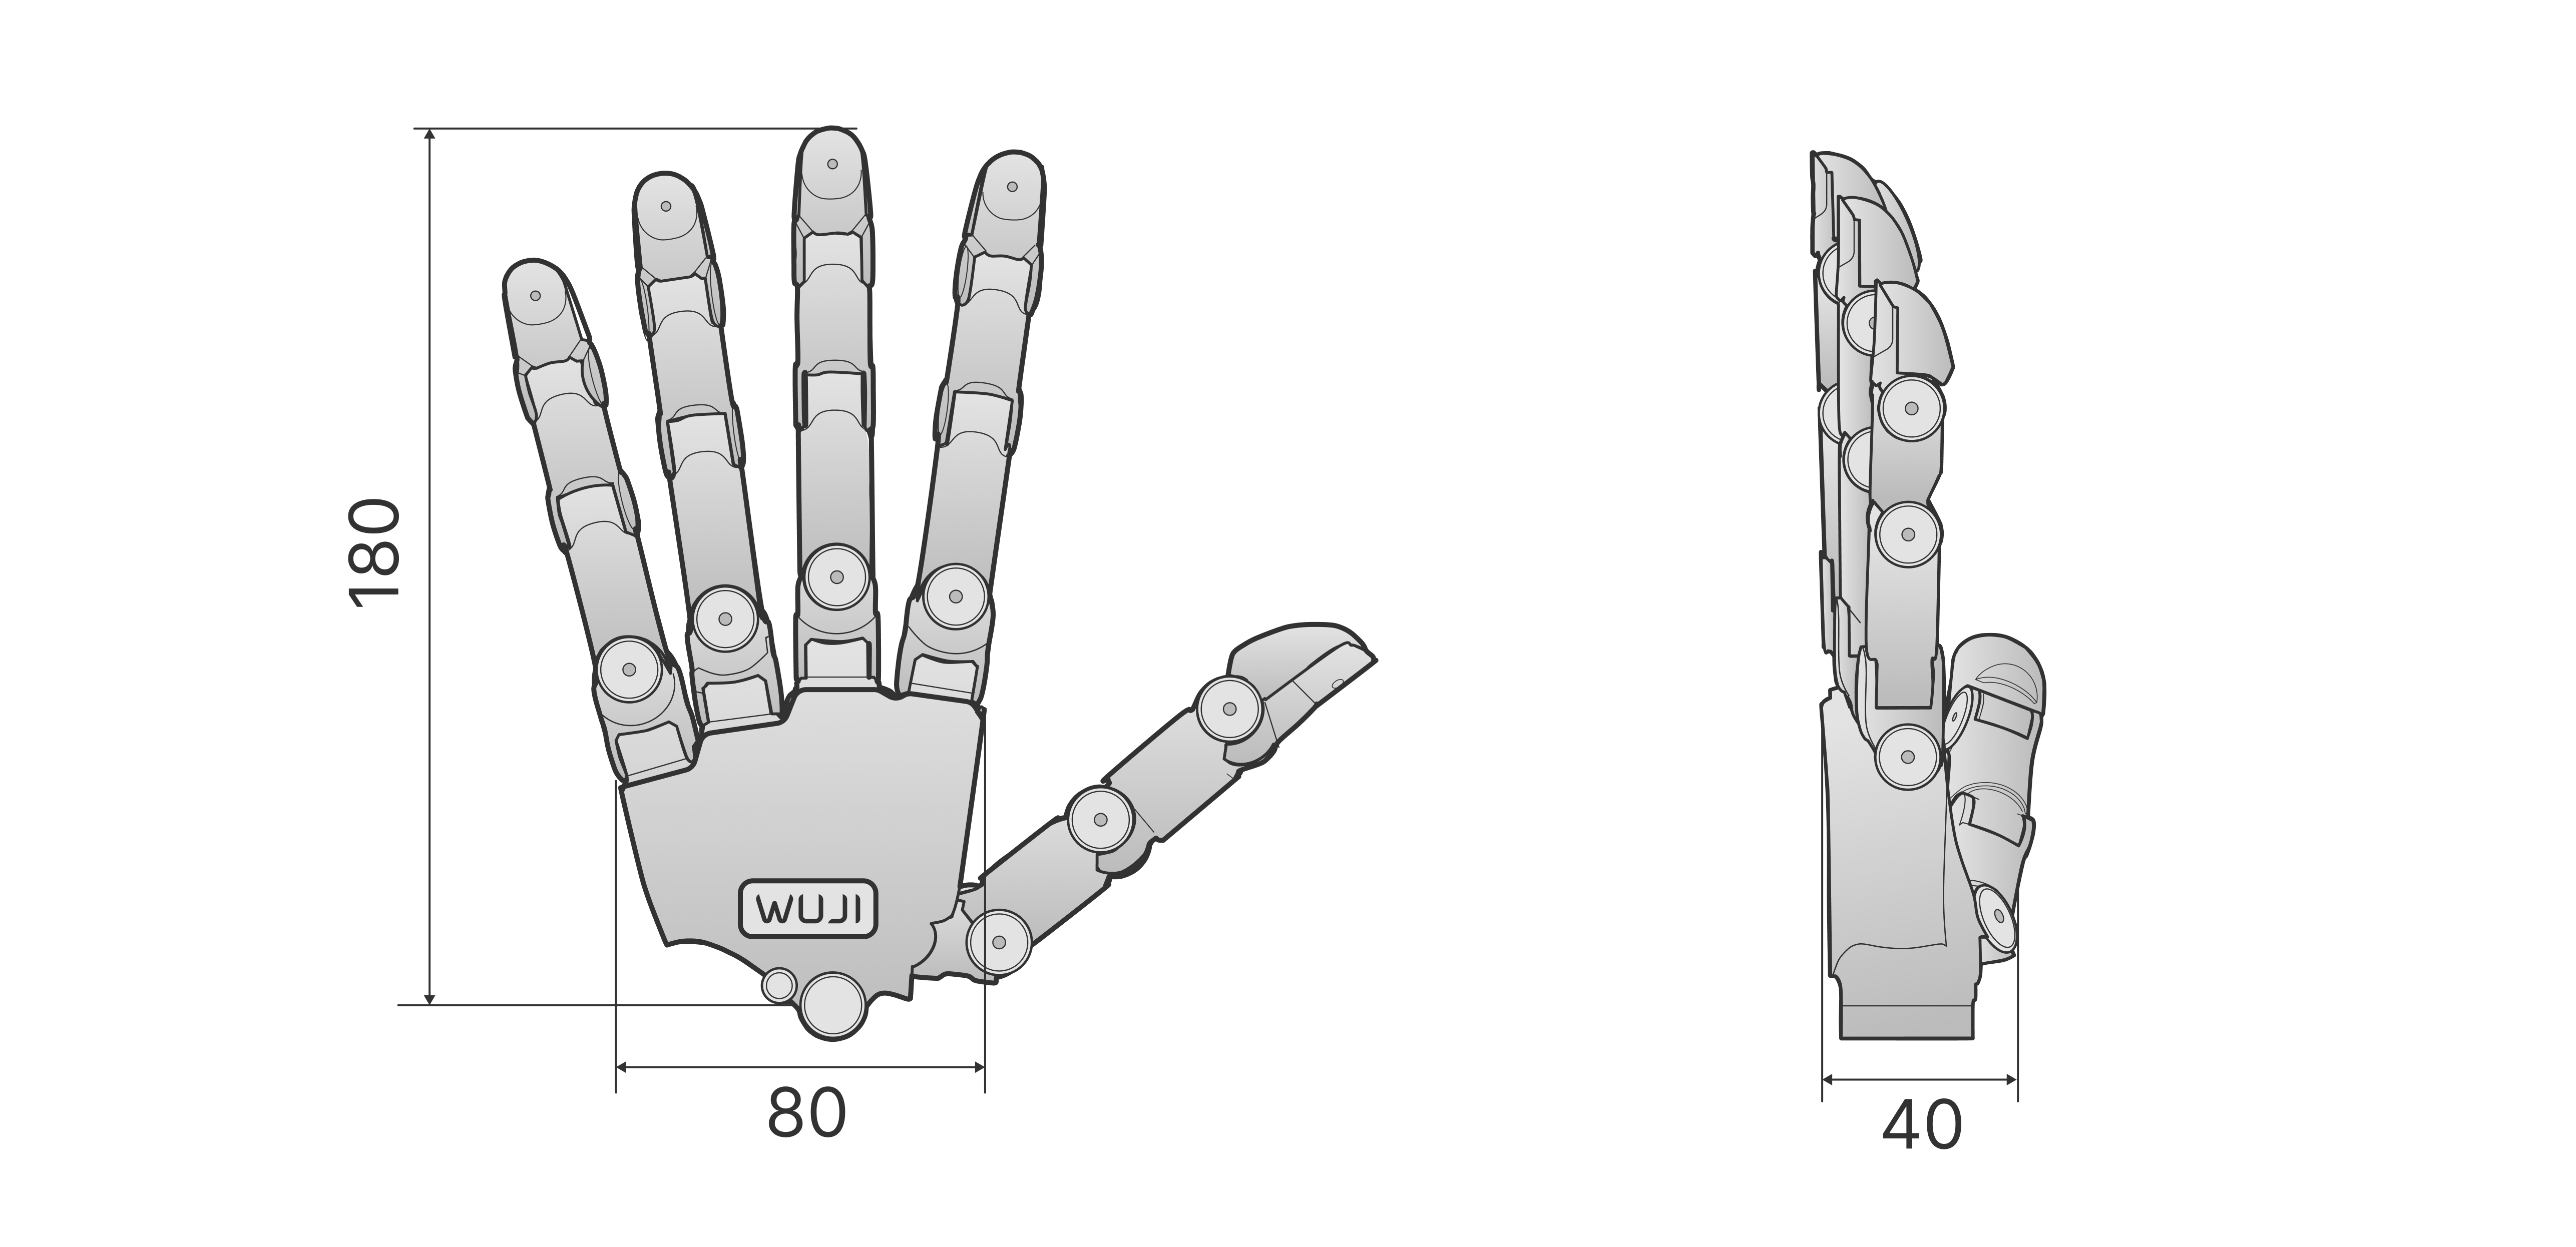
结构示意图
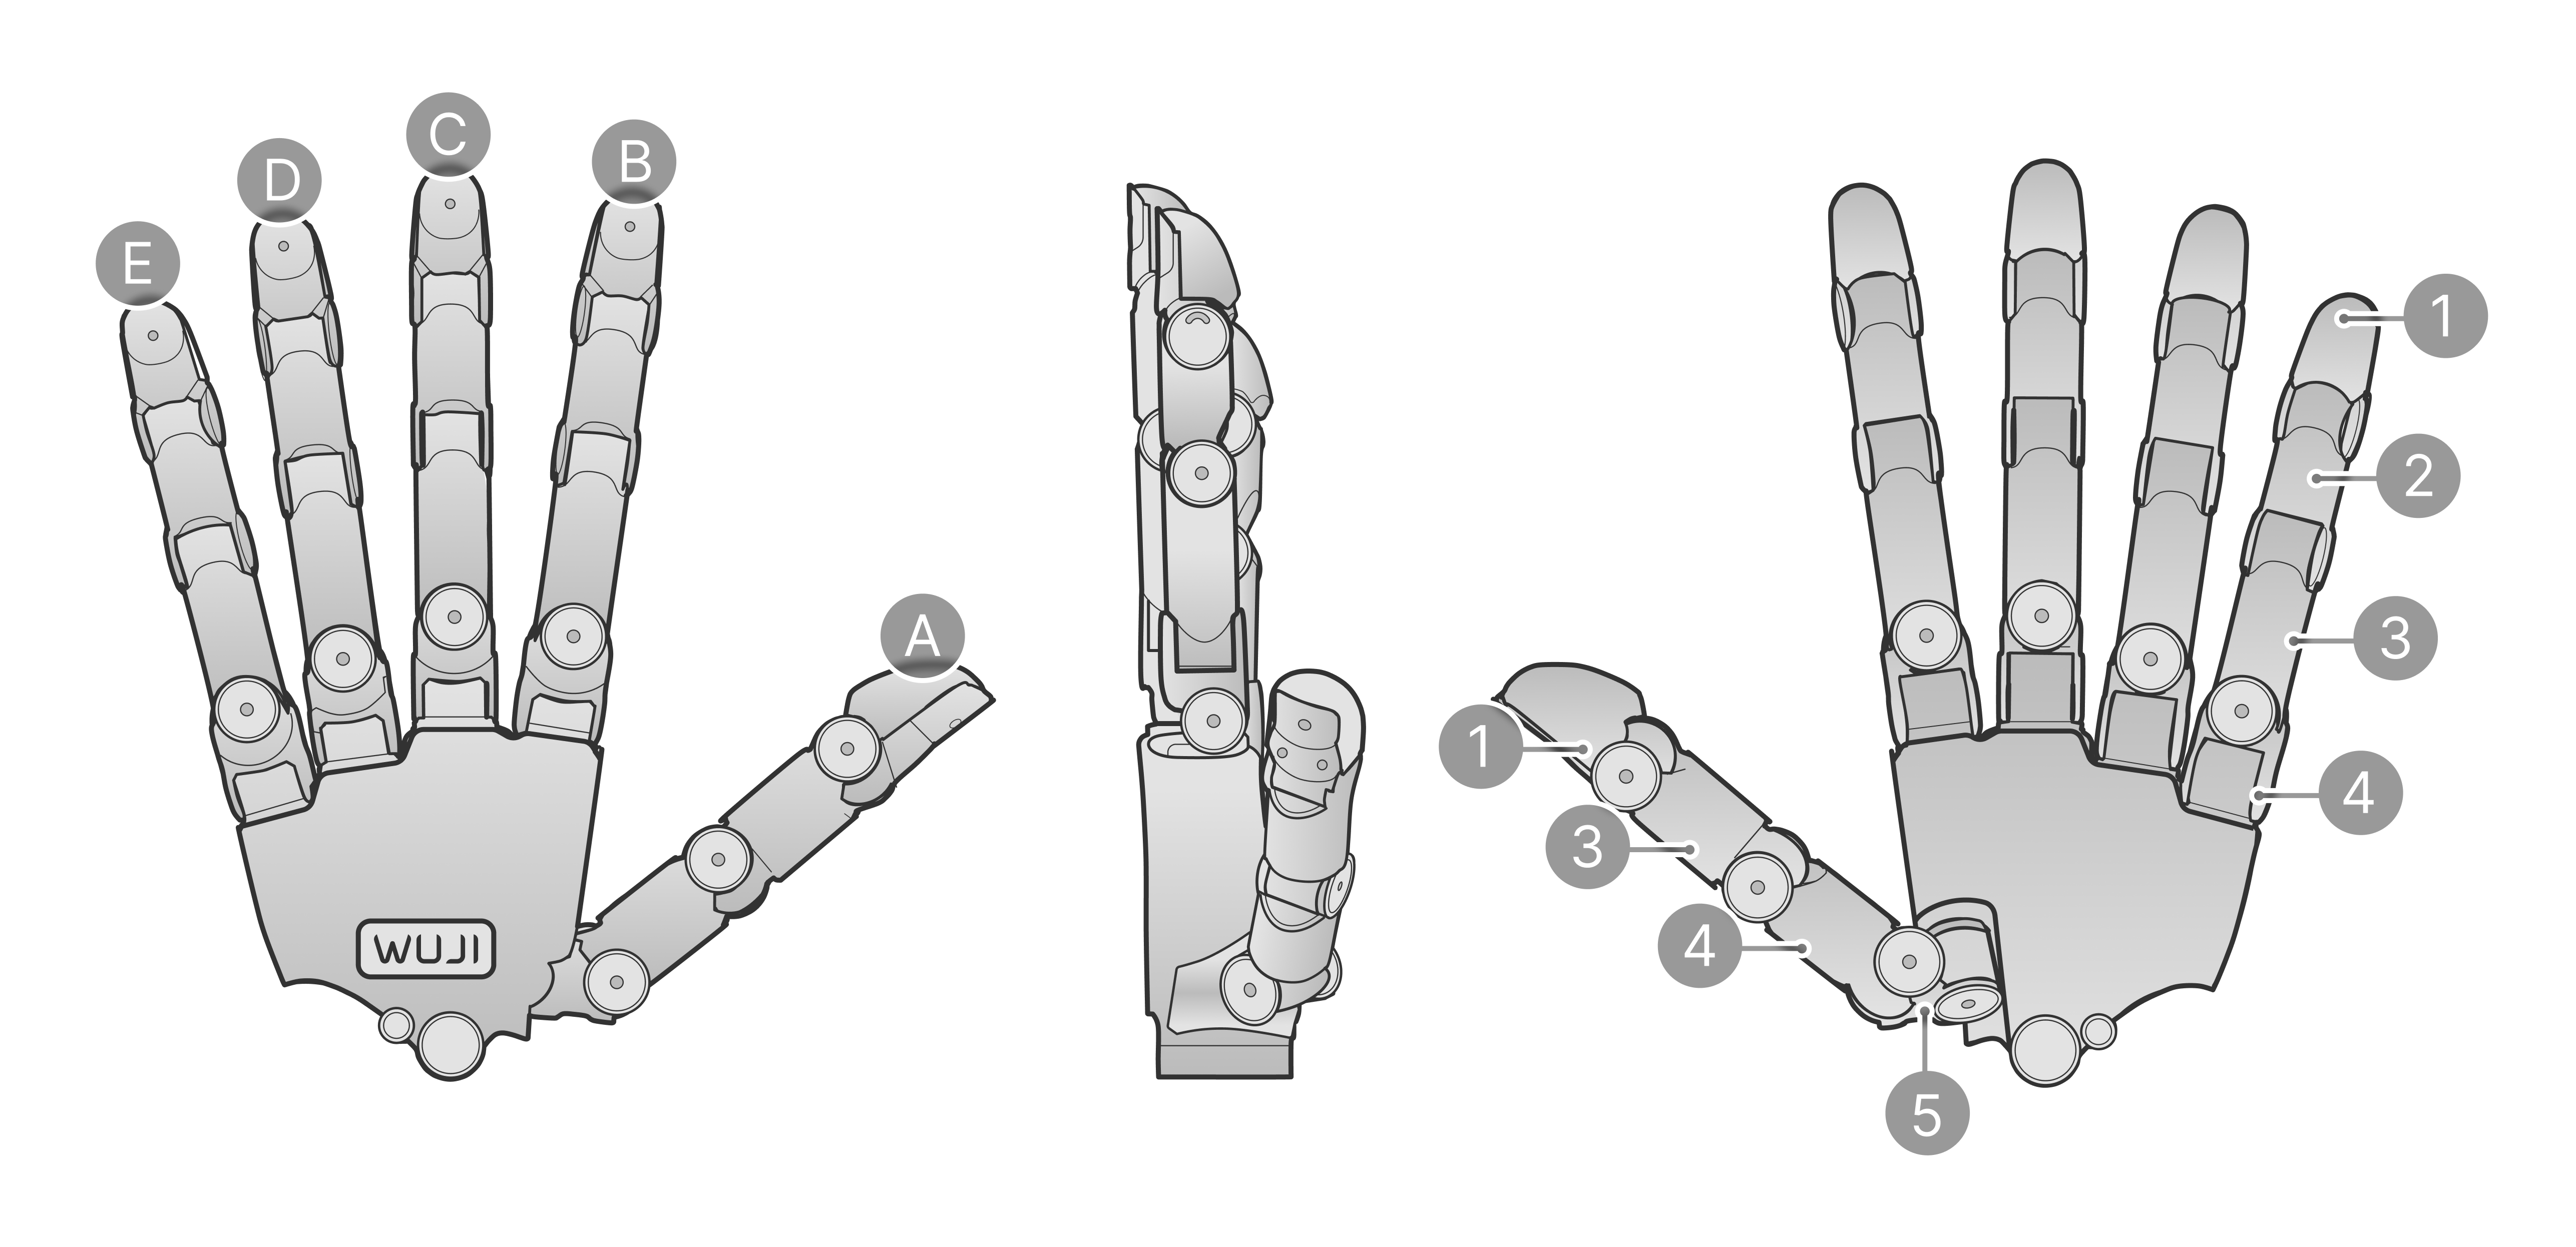
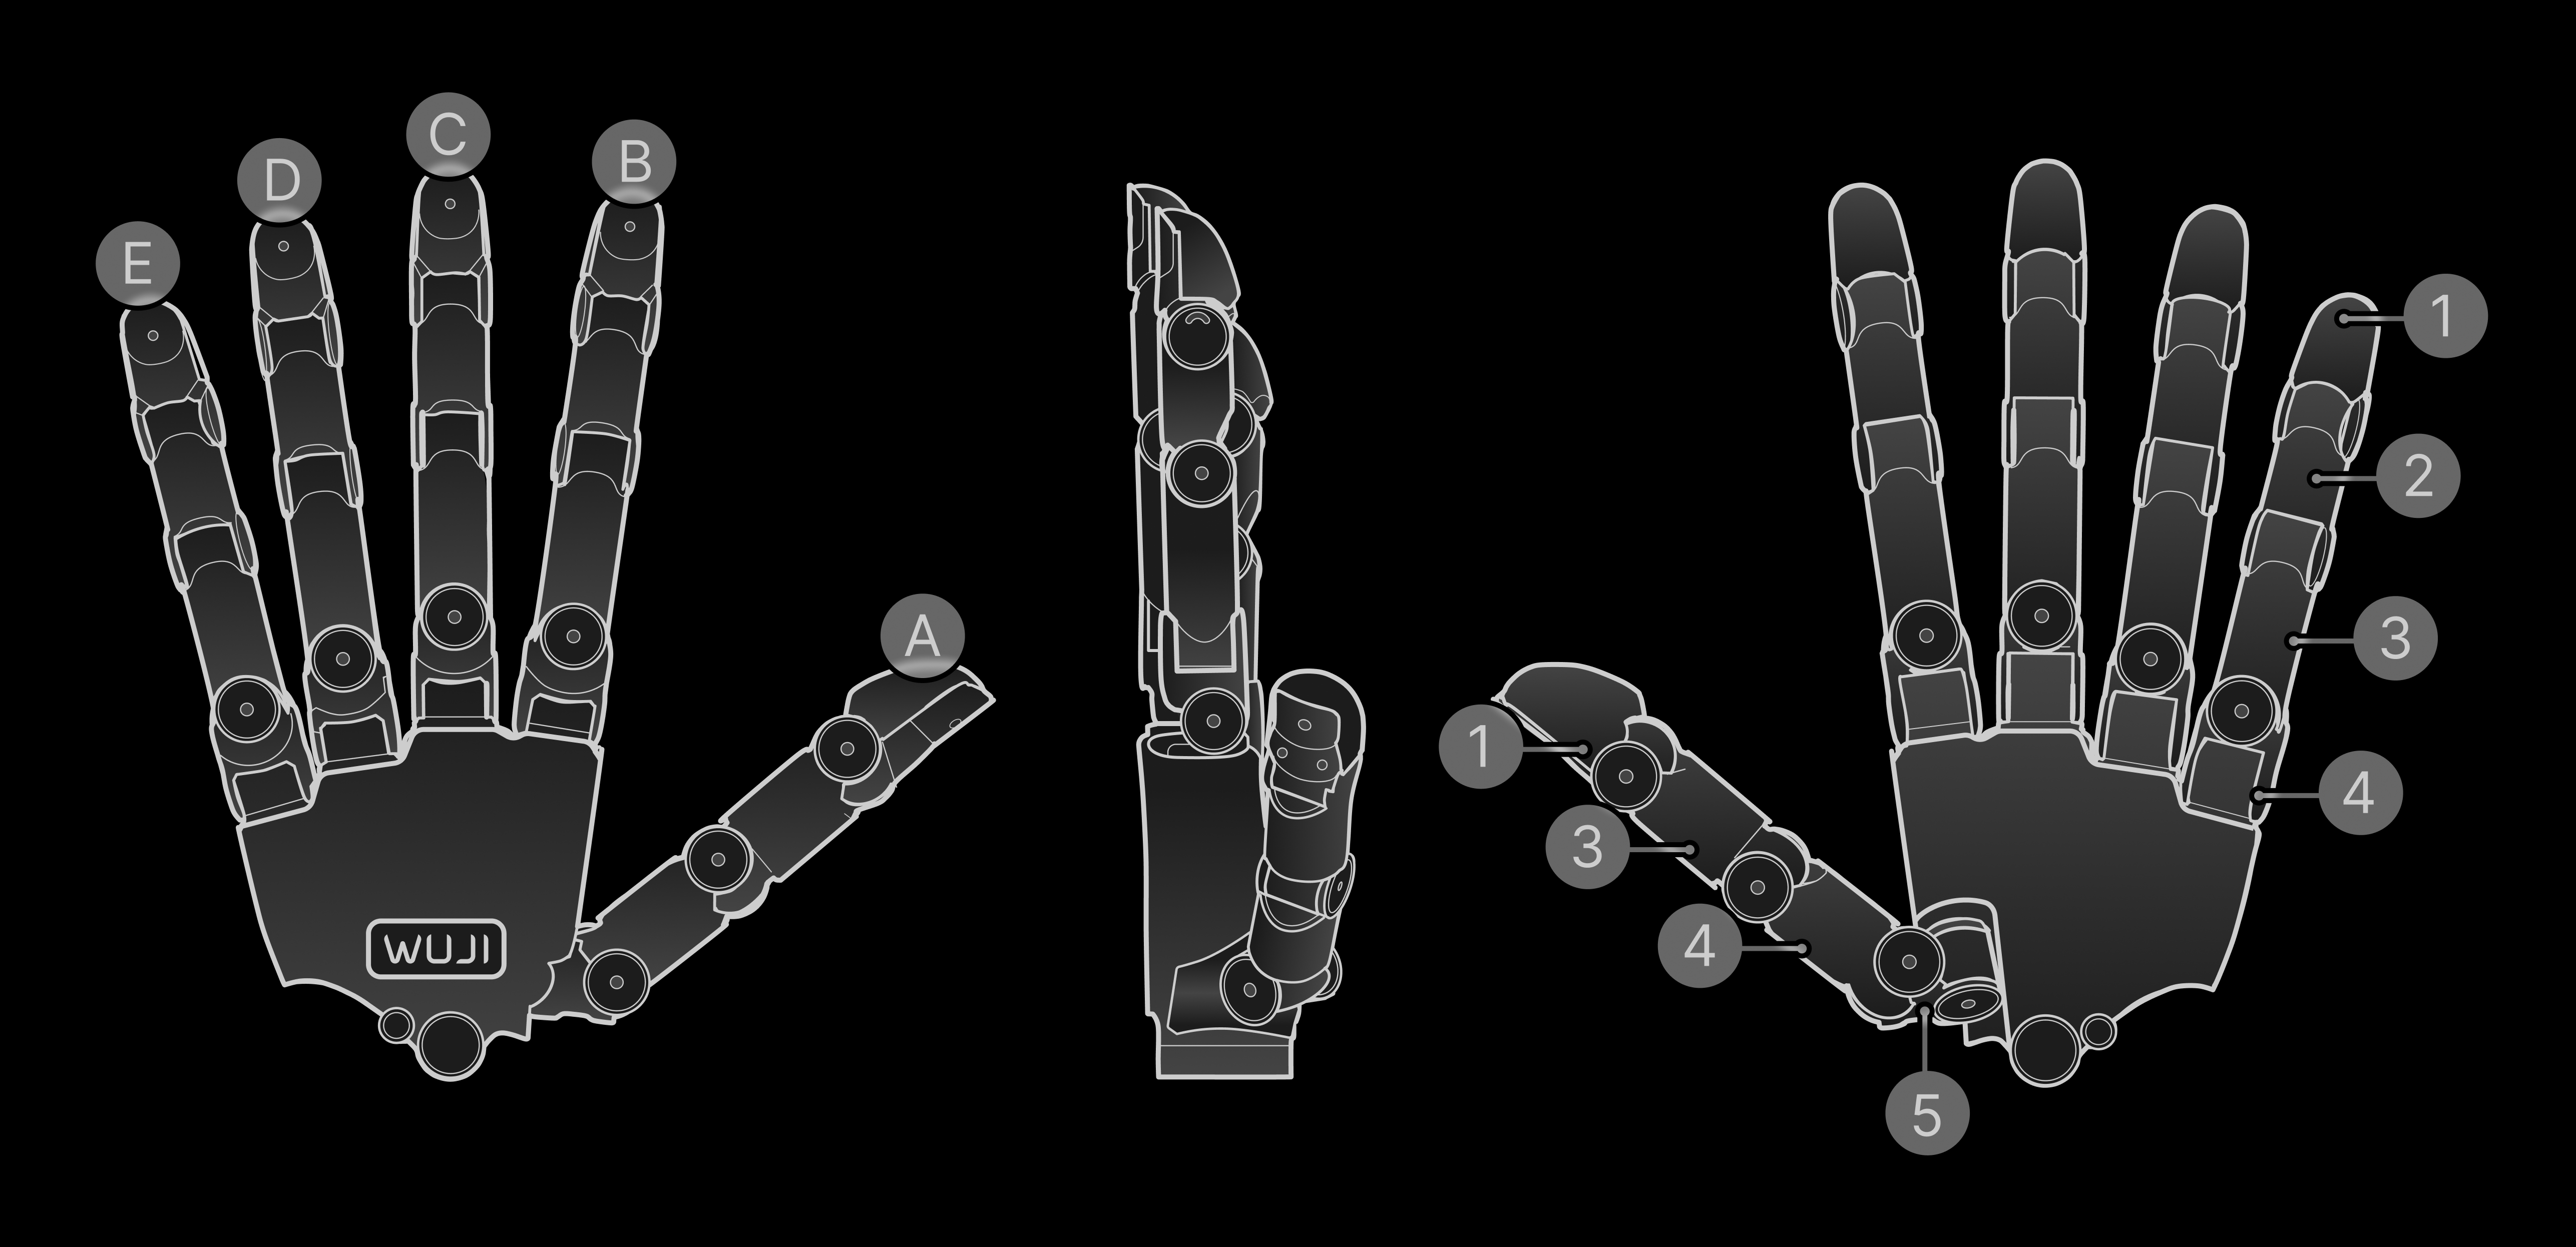
图中 1~5 对应手部常用的解剖学区域标识:
自由度配置
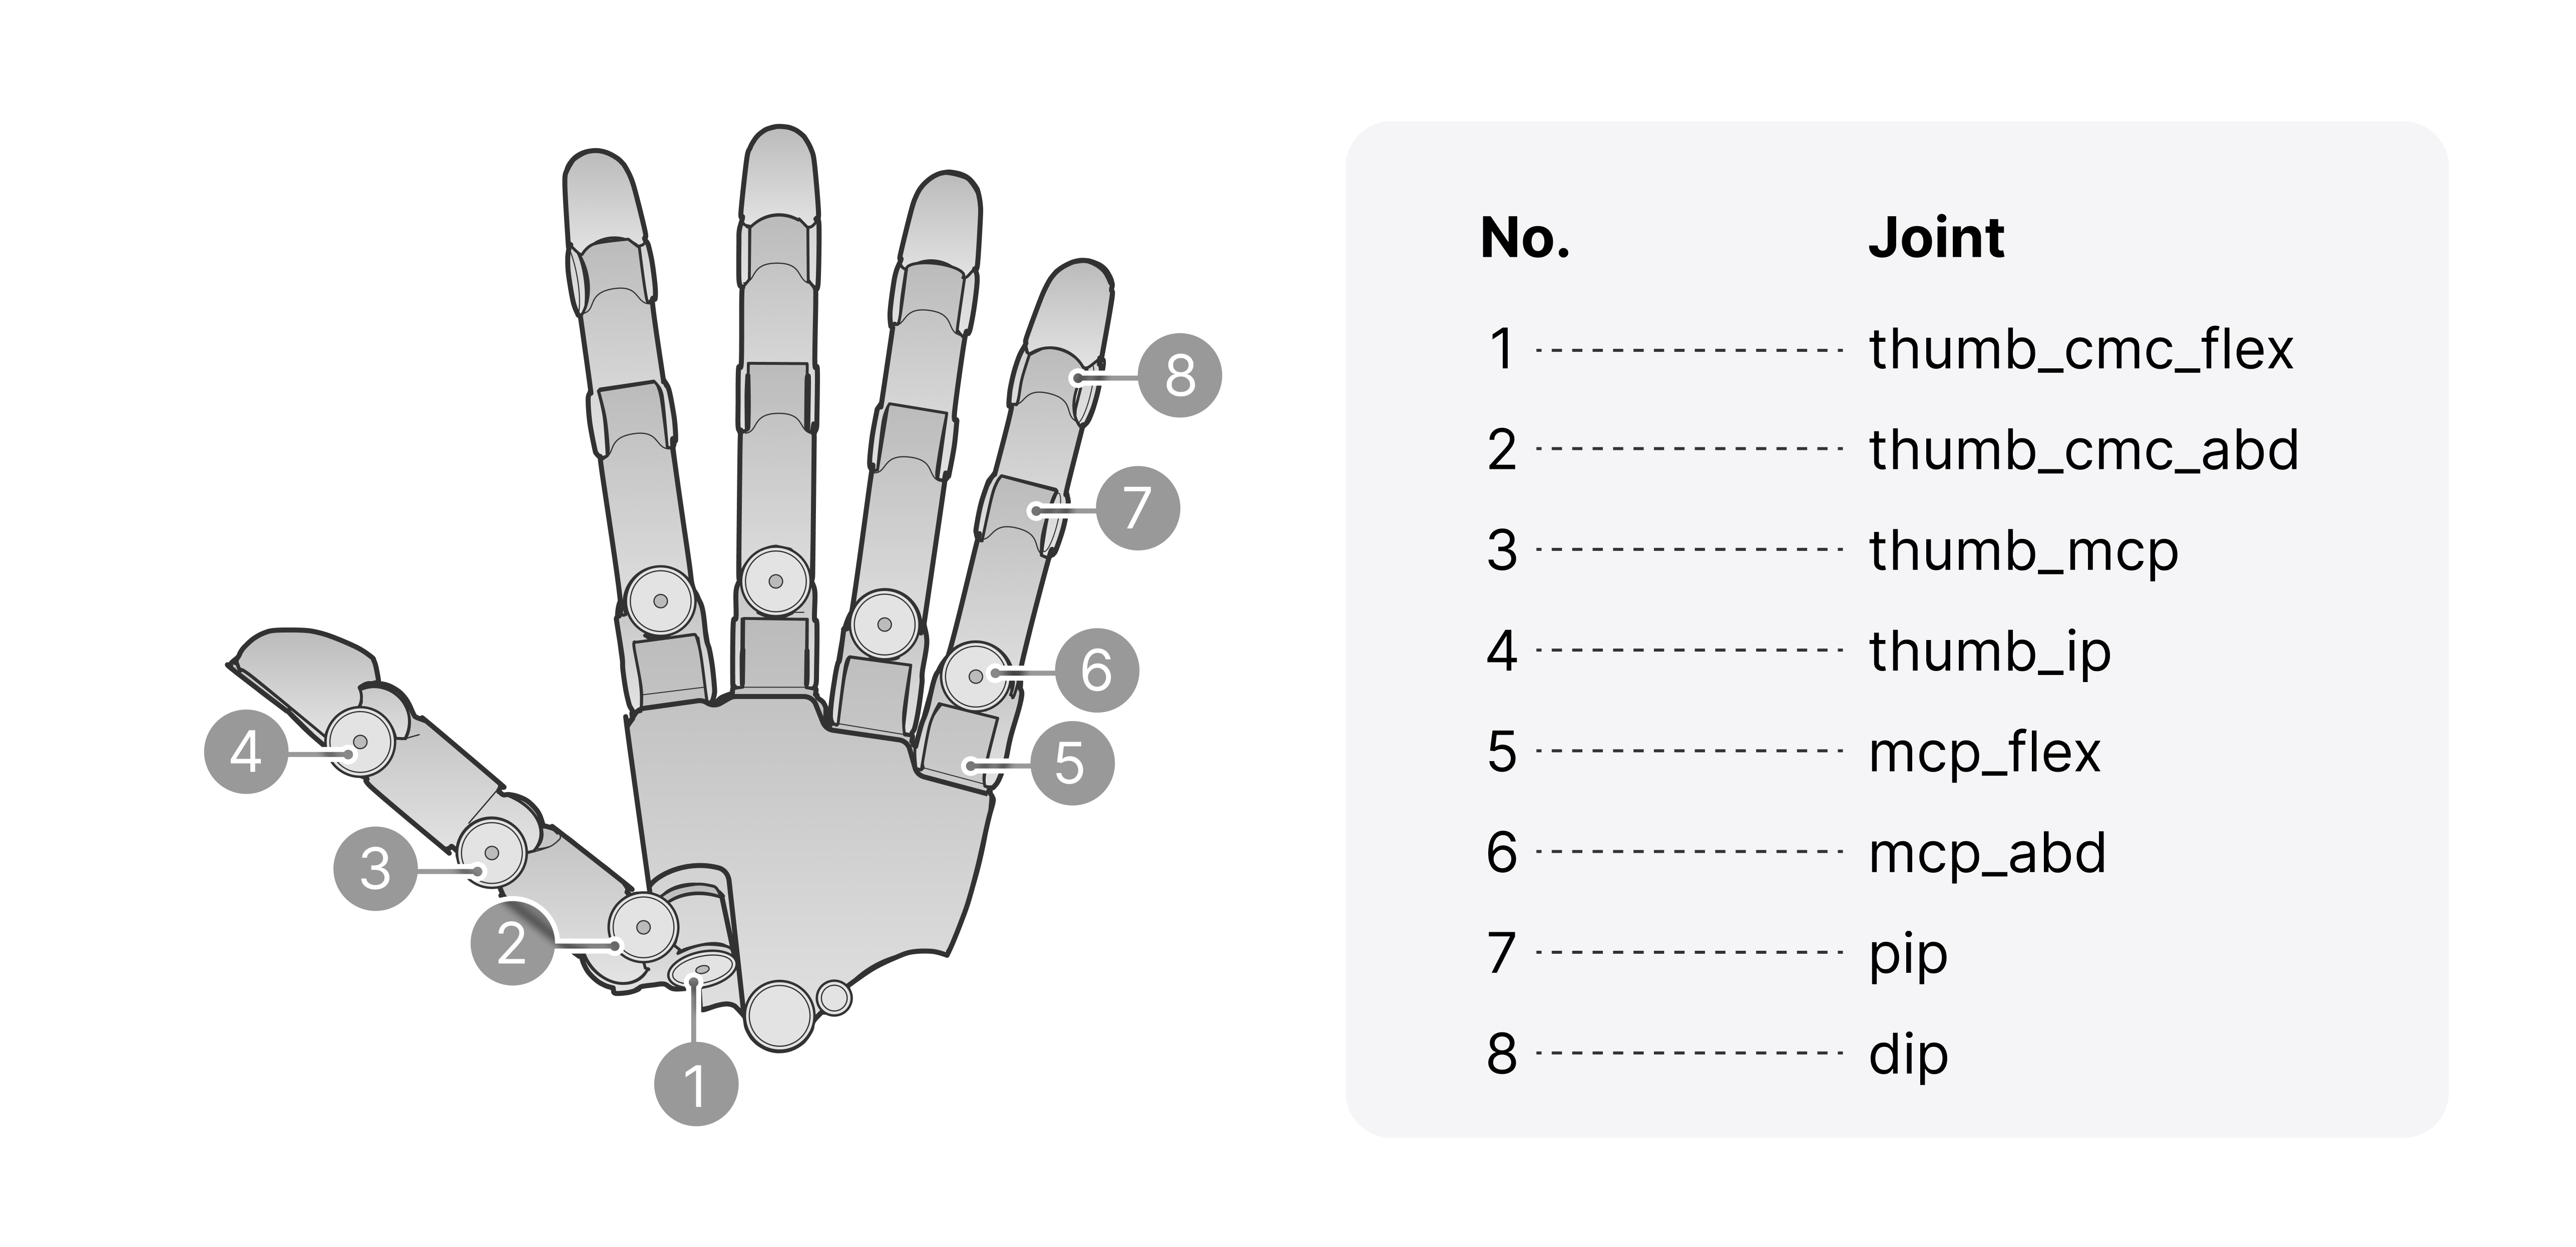
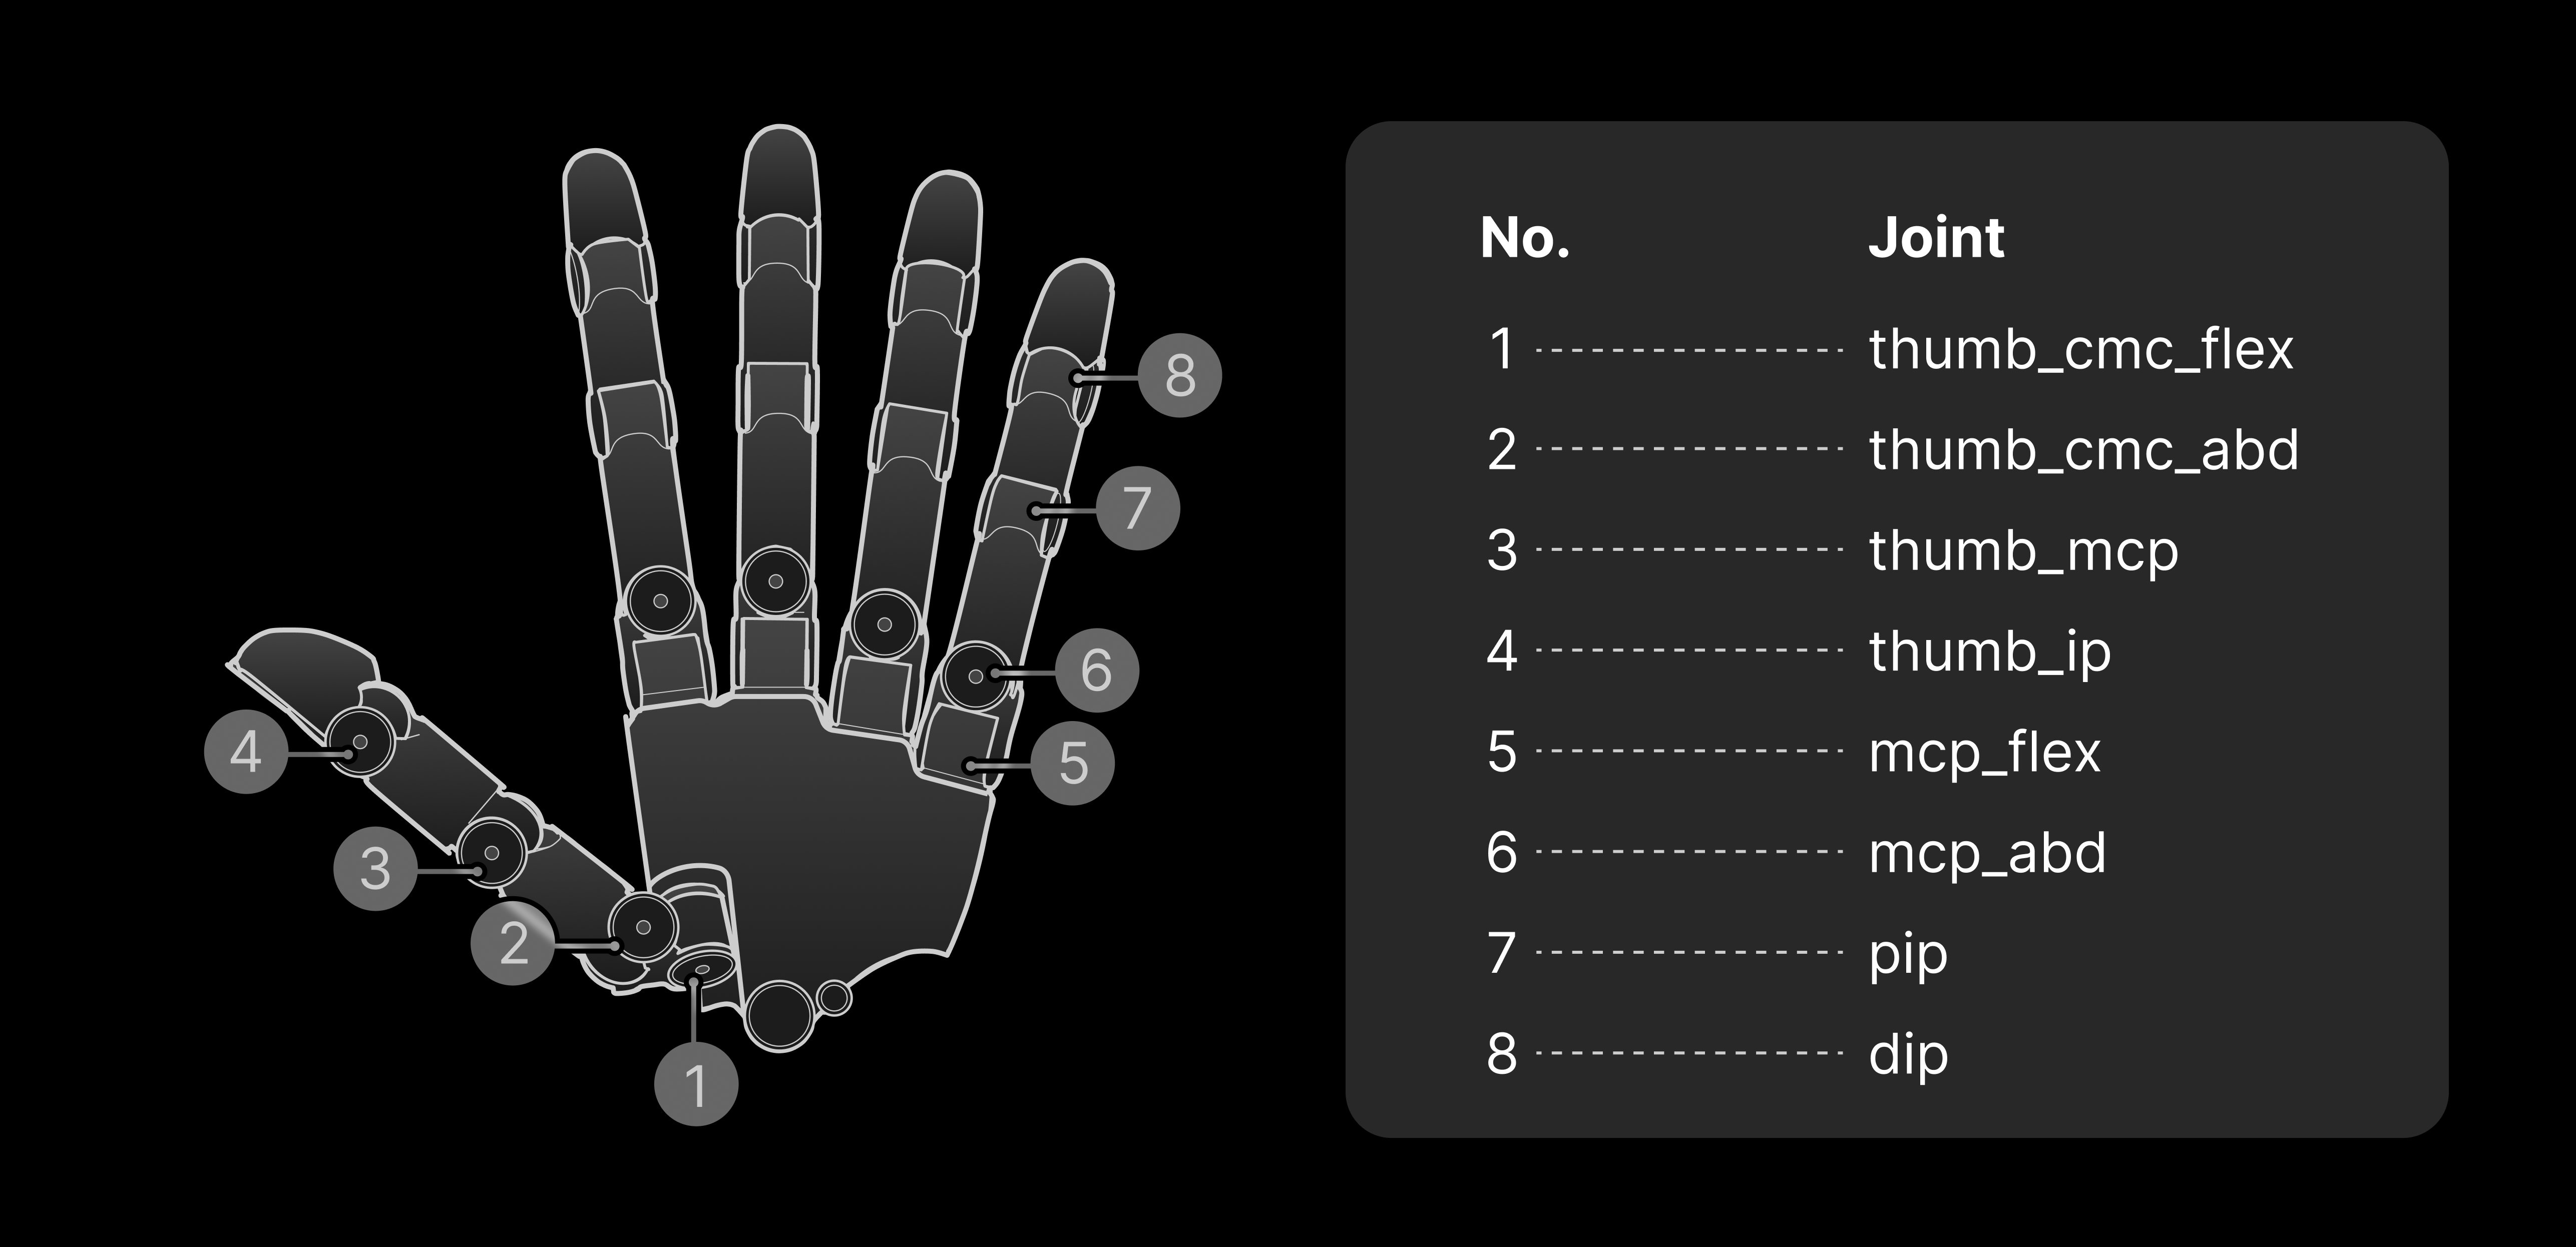
各关节运动方向与范围
食指、中指和无名指结构一致,单指全长约 137 mm。小指略短,约 134 mm。拇指模块结构略有差异,单指全长约 140 mm。下图以拇指和小指为例,进一步说明各自由度的运动方向及角度范围: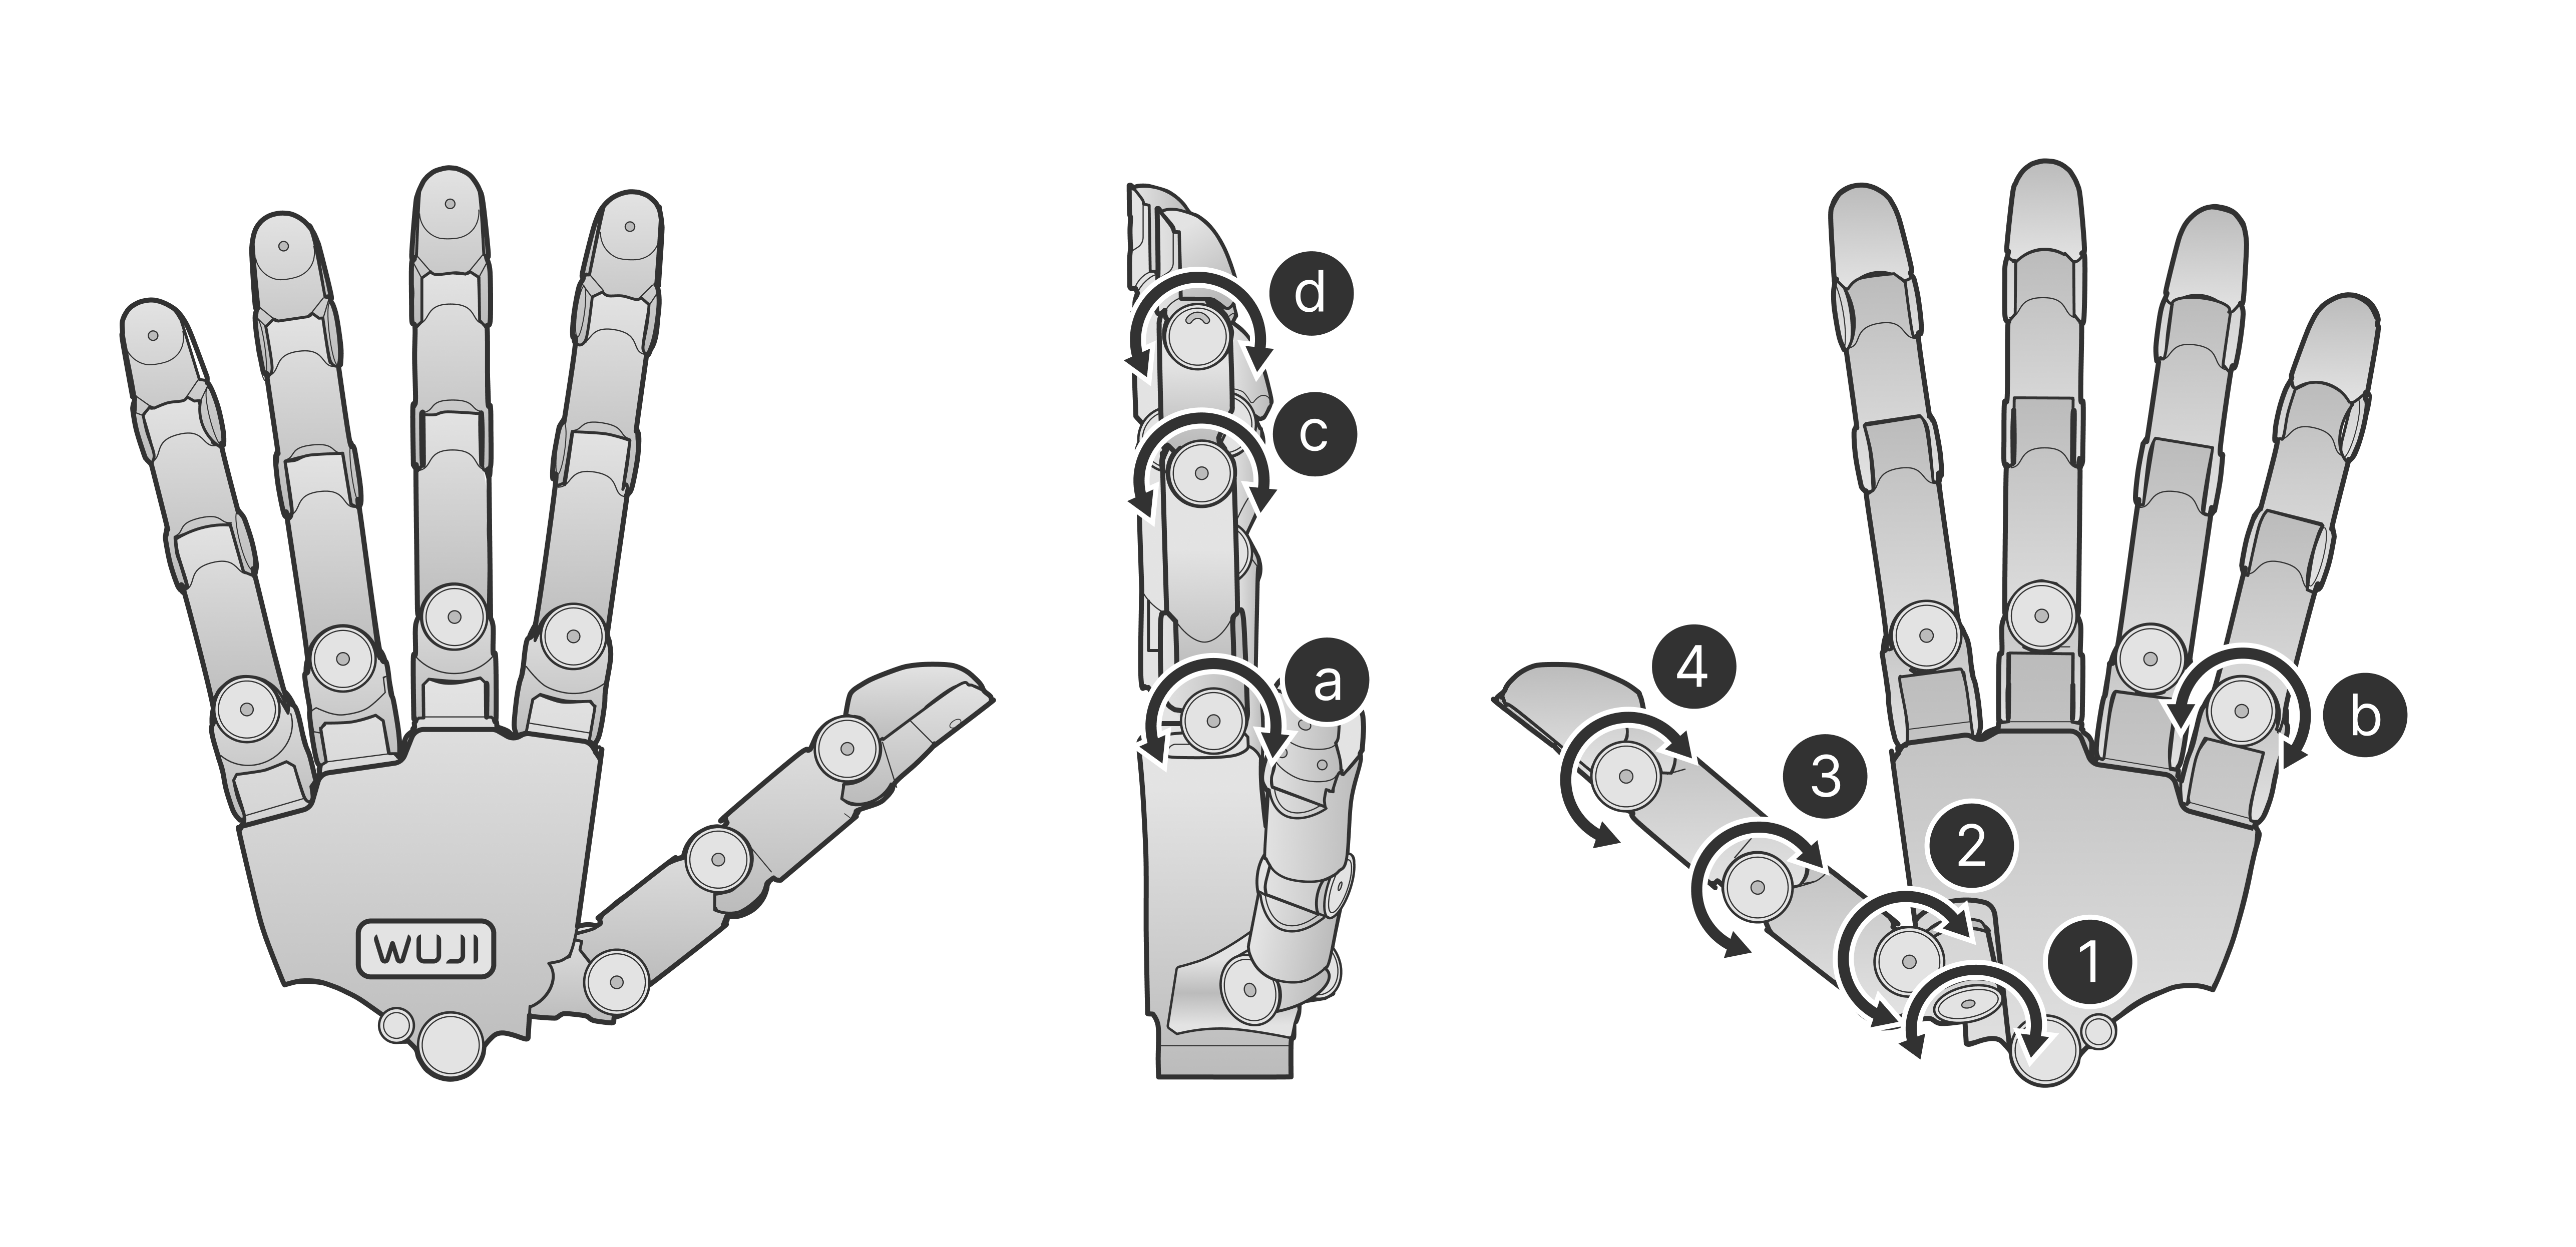
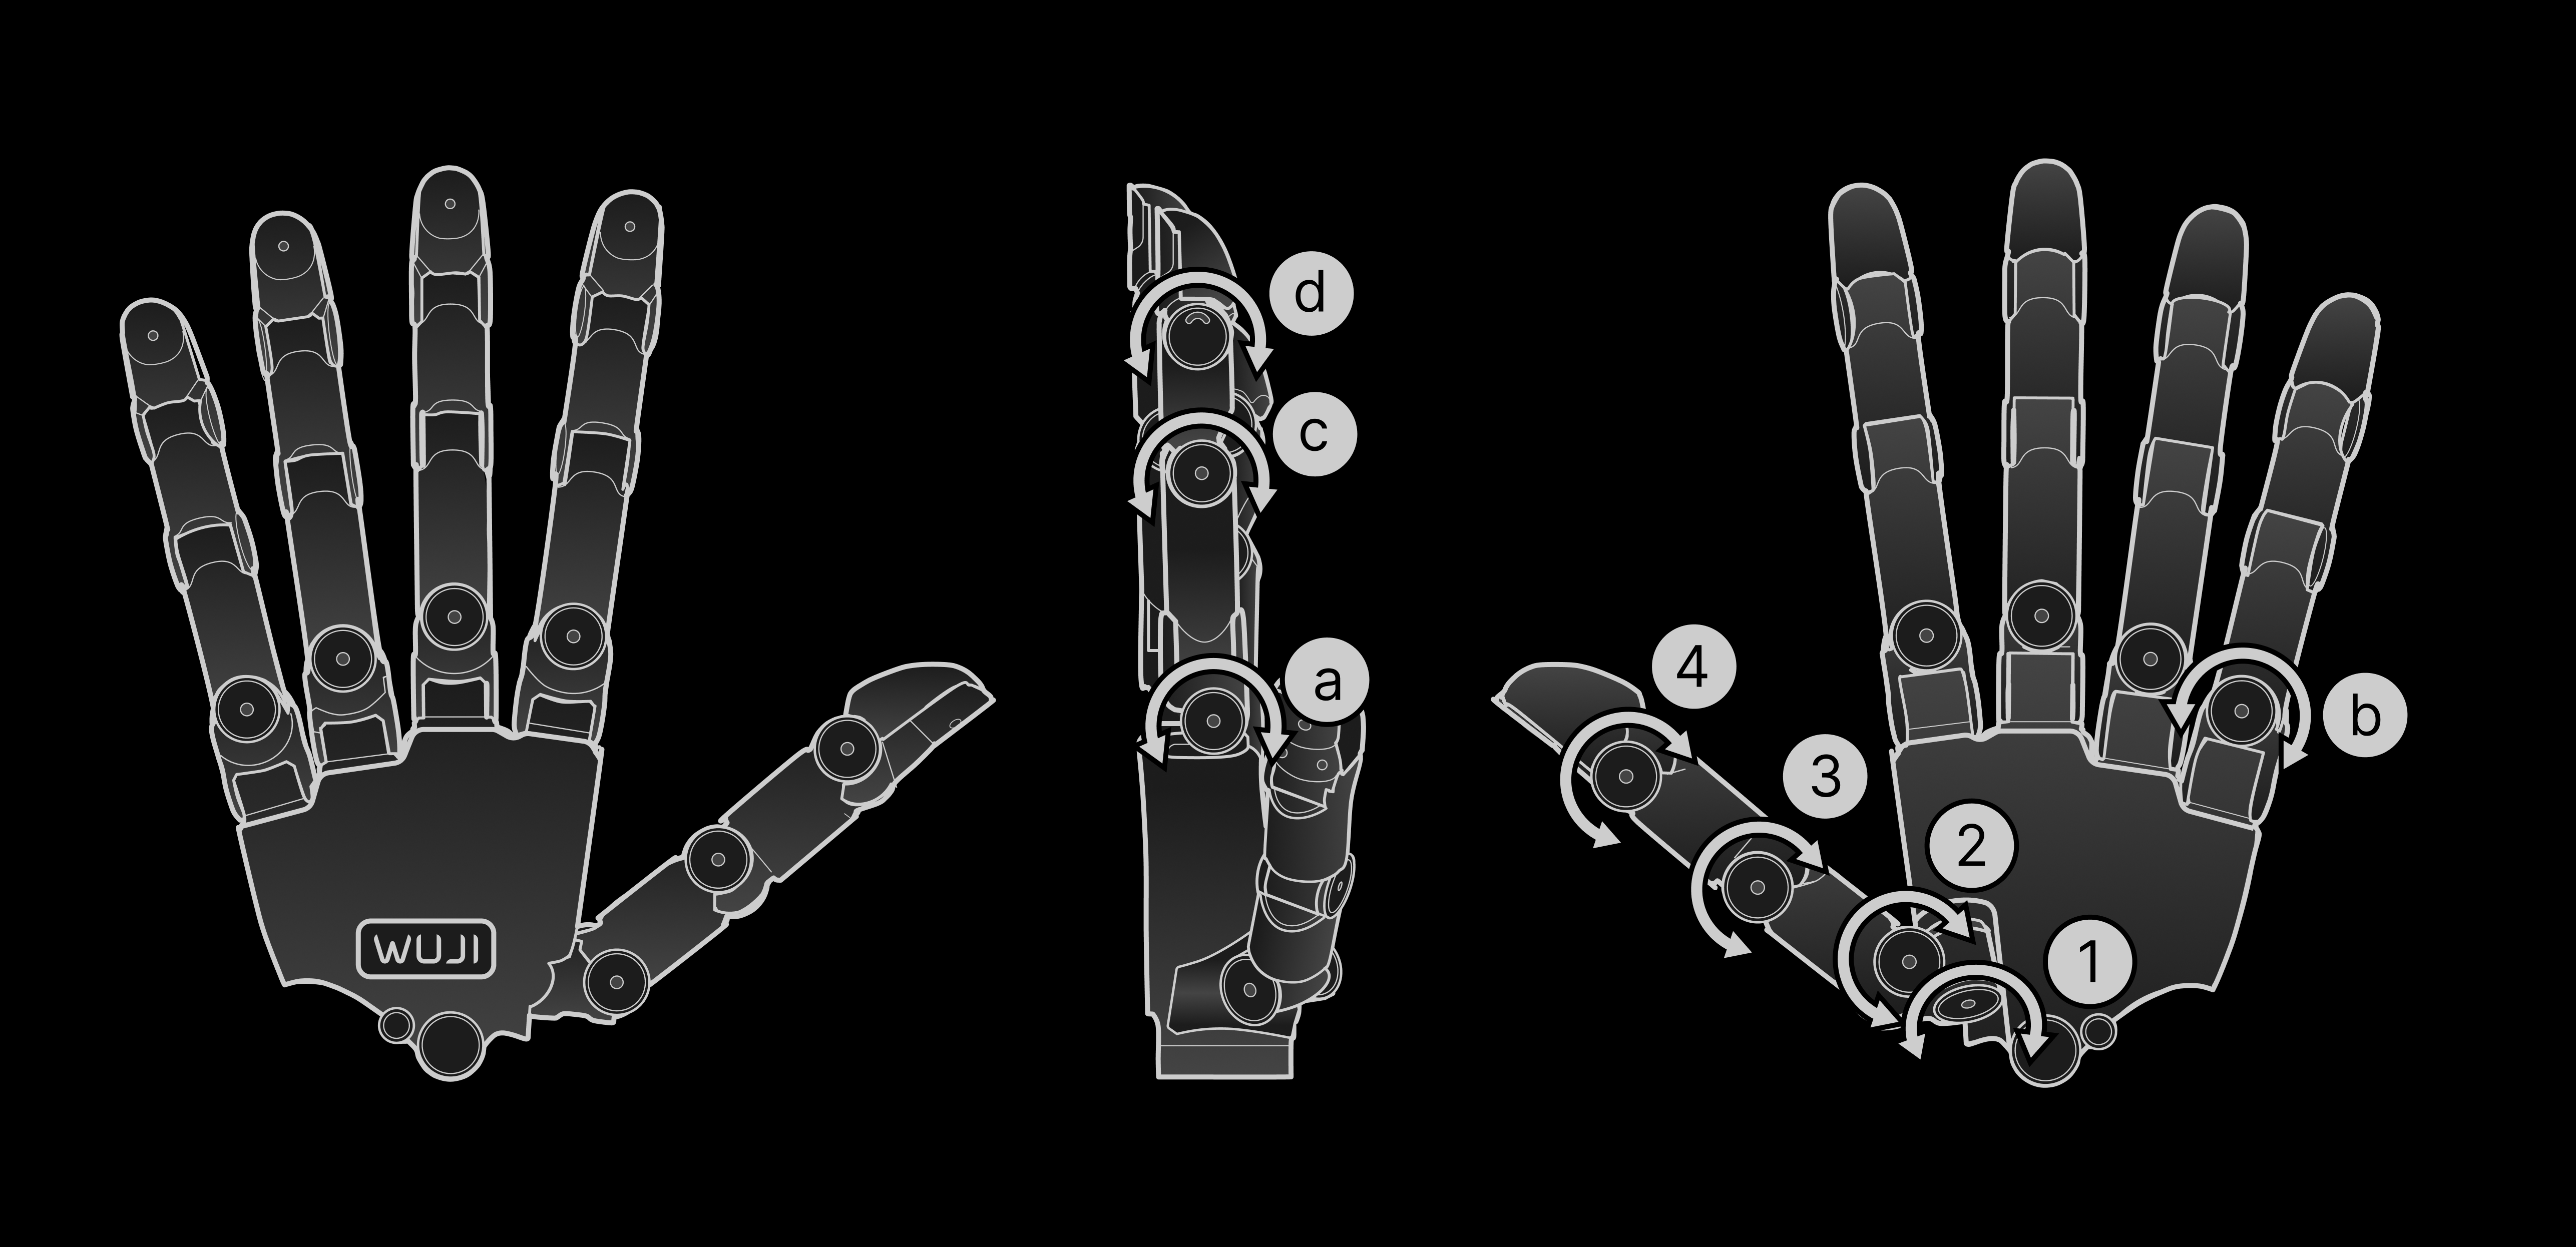
四指通用(食 / 中 / 无名 / 小指)
通信与电源接口示意图
Wuji Hand 2 通过 RJ45 接口实现与上位机的数据通信,同时支持外部电源供电。下图展示了 Wuji Hand 2 的通信和电源接口位置及连接方式: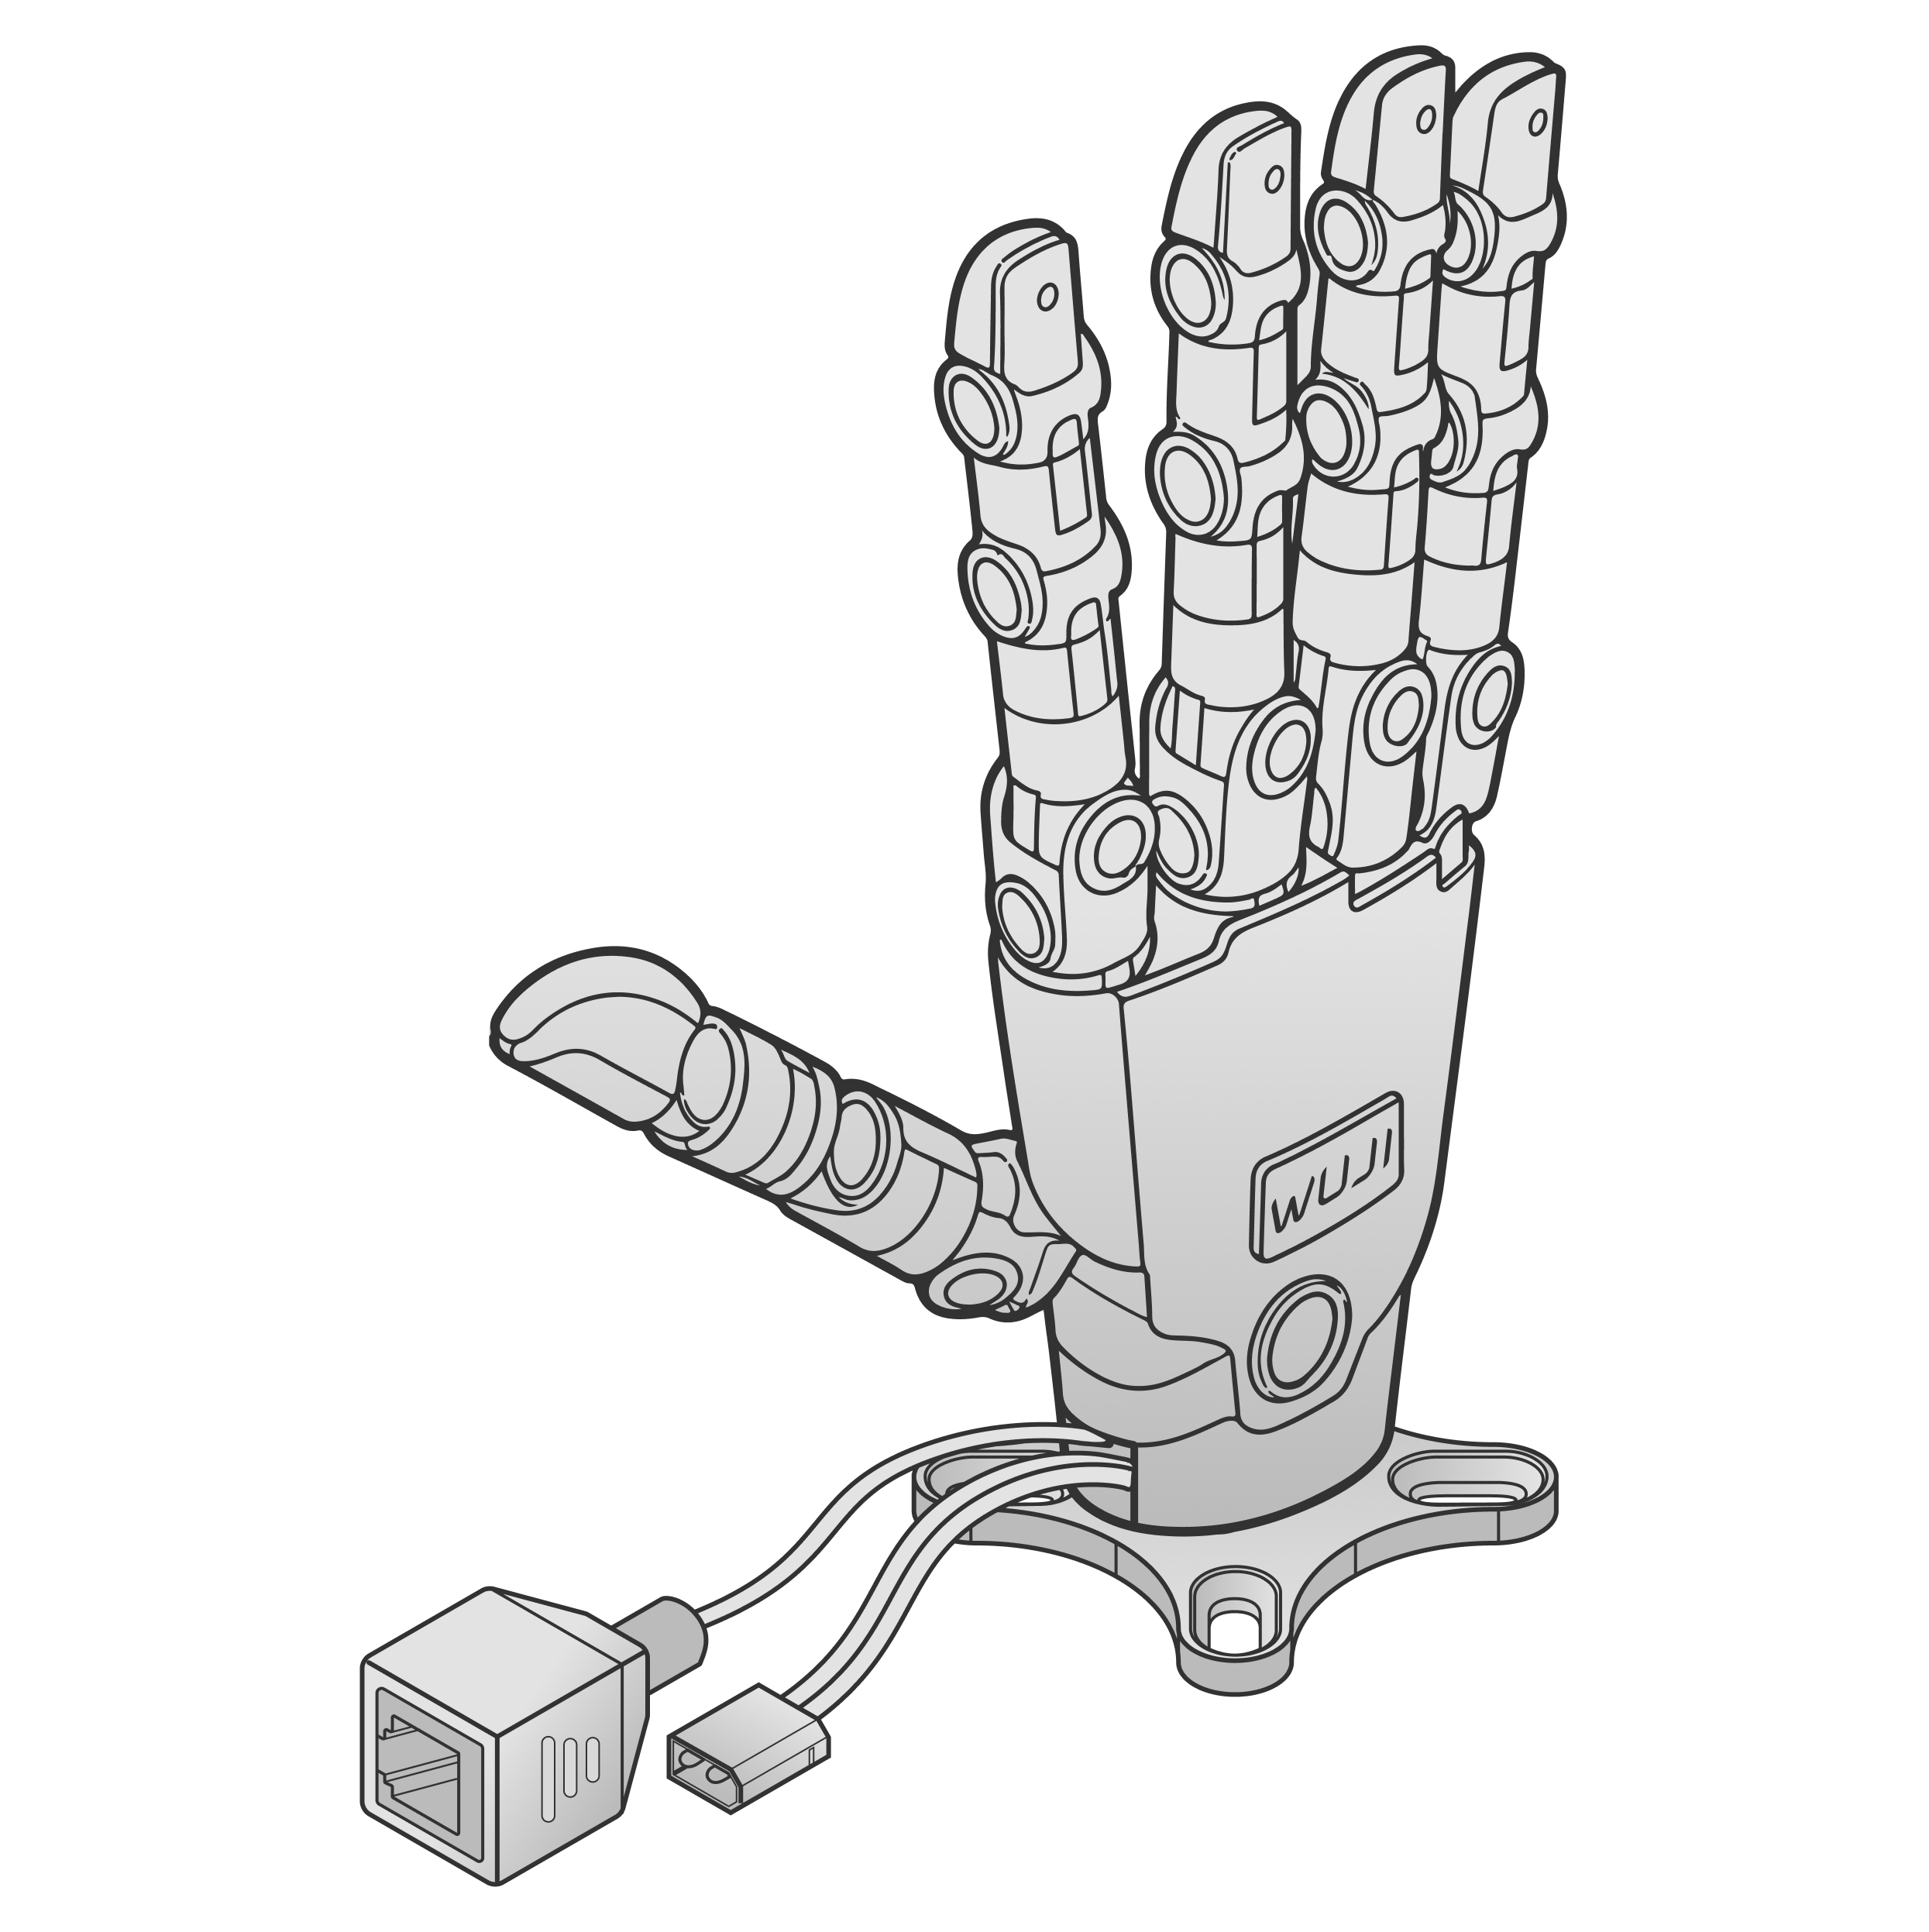
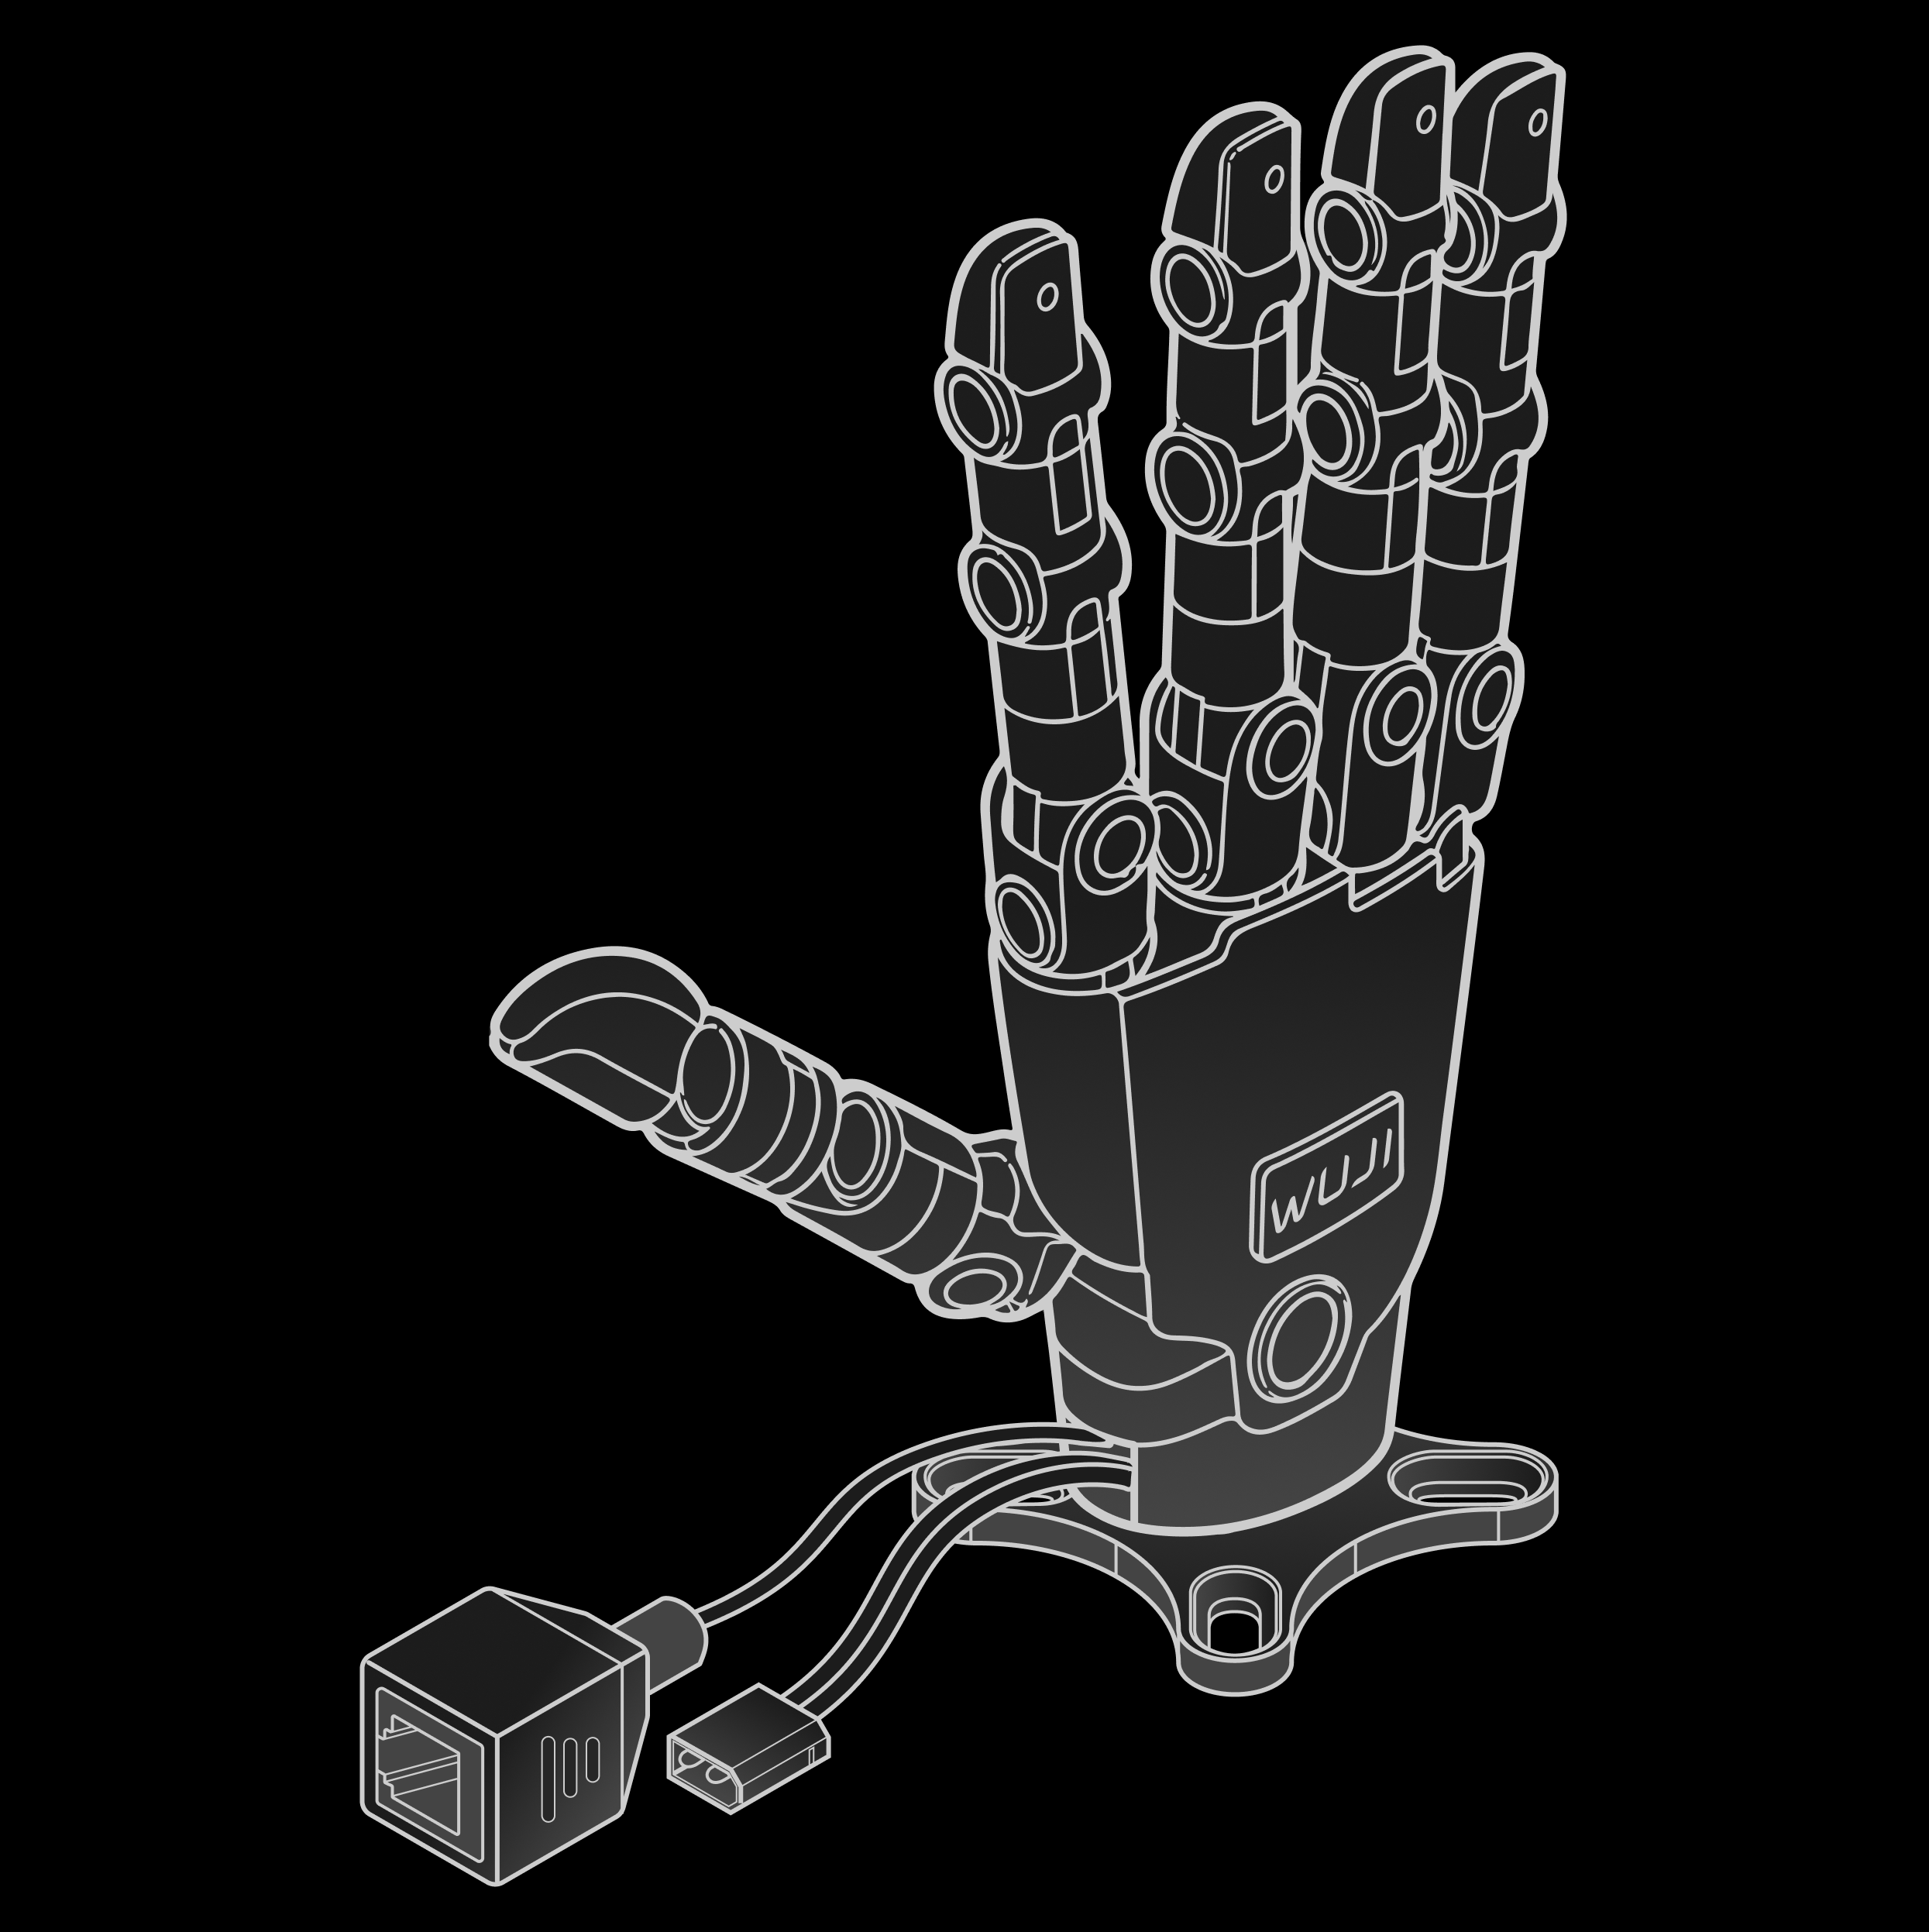
为保障通信稳定性与供电安全,建议使用原装配套线材。
三层结构:骨骼、软体、皮肤
Wuji Hand 2 由三层结构组成,分别承担承力、接触柔顺与表面防护三种角色:手背状态灯
手背 Logo 灯是整机状态指示灯,按设备当前状态显示对应灯效。状态灯由设备自身驱动,无需连接上位机即可生效。状态灯需要配备手背状态灯的硬件批次,以及固件 v2.2.0 及以上版本。
| 图示 | 颜色 | 模式 | 含义 |
|---|---|---|---|
 | 白 | 呼吸(1Hz) | 就绪:全部在线关节就绪、未使能 |
 | 蓝 | 呼吸(1Hz) | 上电 / 自检中 |
 | 白 | 常亮 | 运行中:至少一个关节已使能 |
 | 黄 | 慢闪 1Hz | 告警:存在非关键异常 |
 | 蓝 | 慢闪 1Hz | 固件升级中 |
 | 红 | 慢闪 1Hz | 故障:存在关节故障 |
 | 红 | 常亮 | 启动检查未发现关节,或已检测到的关节发生致命错误 |
固件升级期间,状态灯保持蓝色慢闪。升级引起的关节重启不会触发告警灯效。
产品电气特性
引脚采用标准 RJ45 网口,支持 100BASE-TX。内容物清单
灵巧手本体的结构、参数与接口信息见前述各章节。除本体外,包装内还随附以下内容物:| 图片 | 名称 | 数量 | 说明 |
|---|---|---|---|
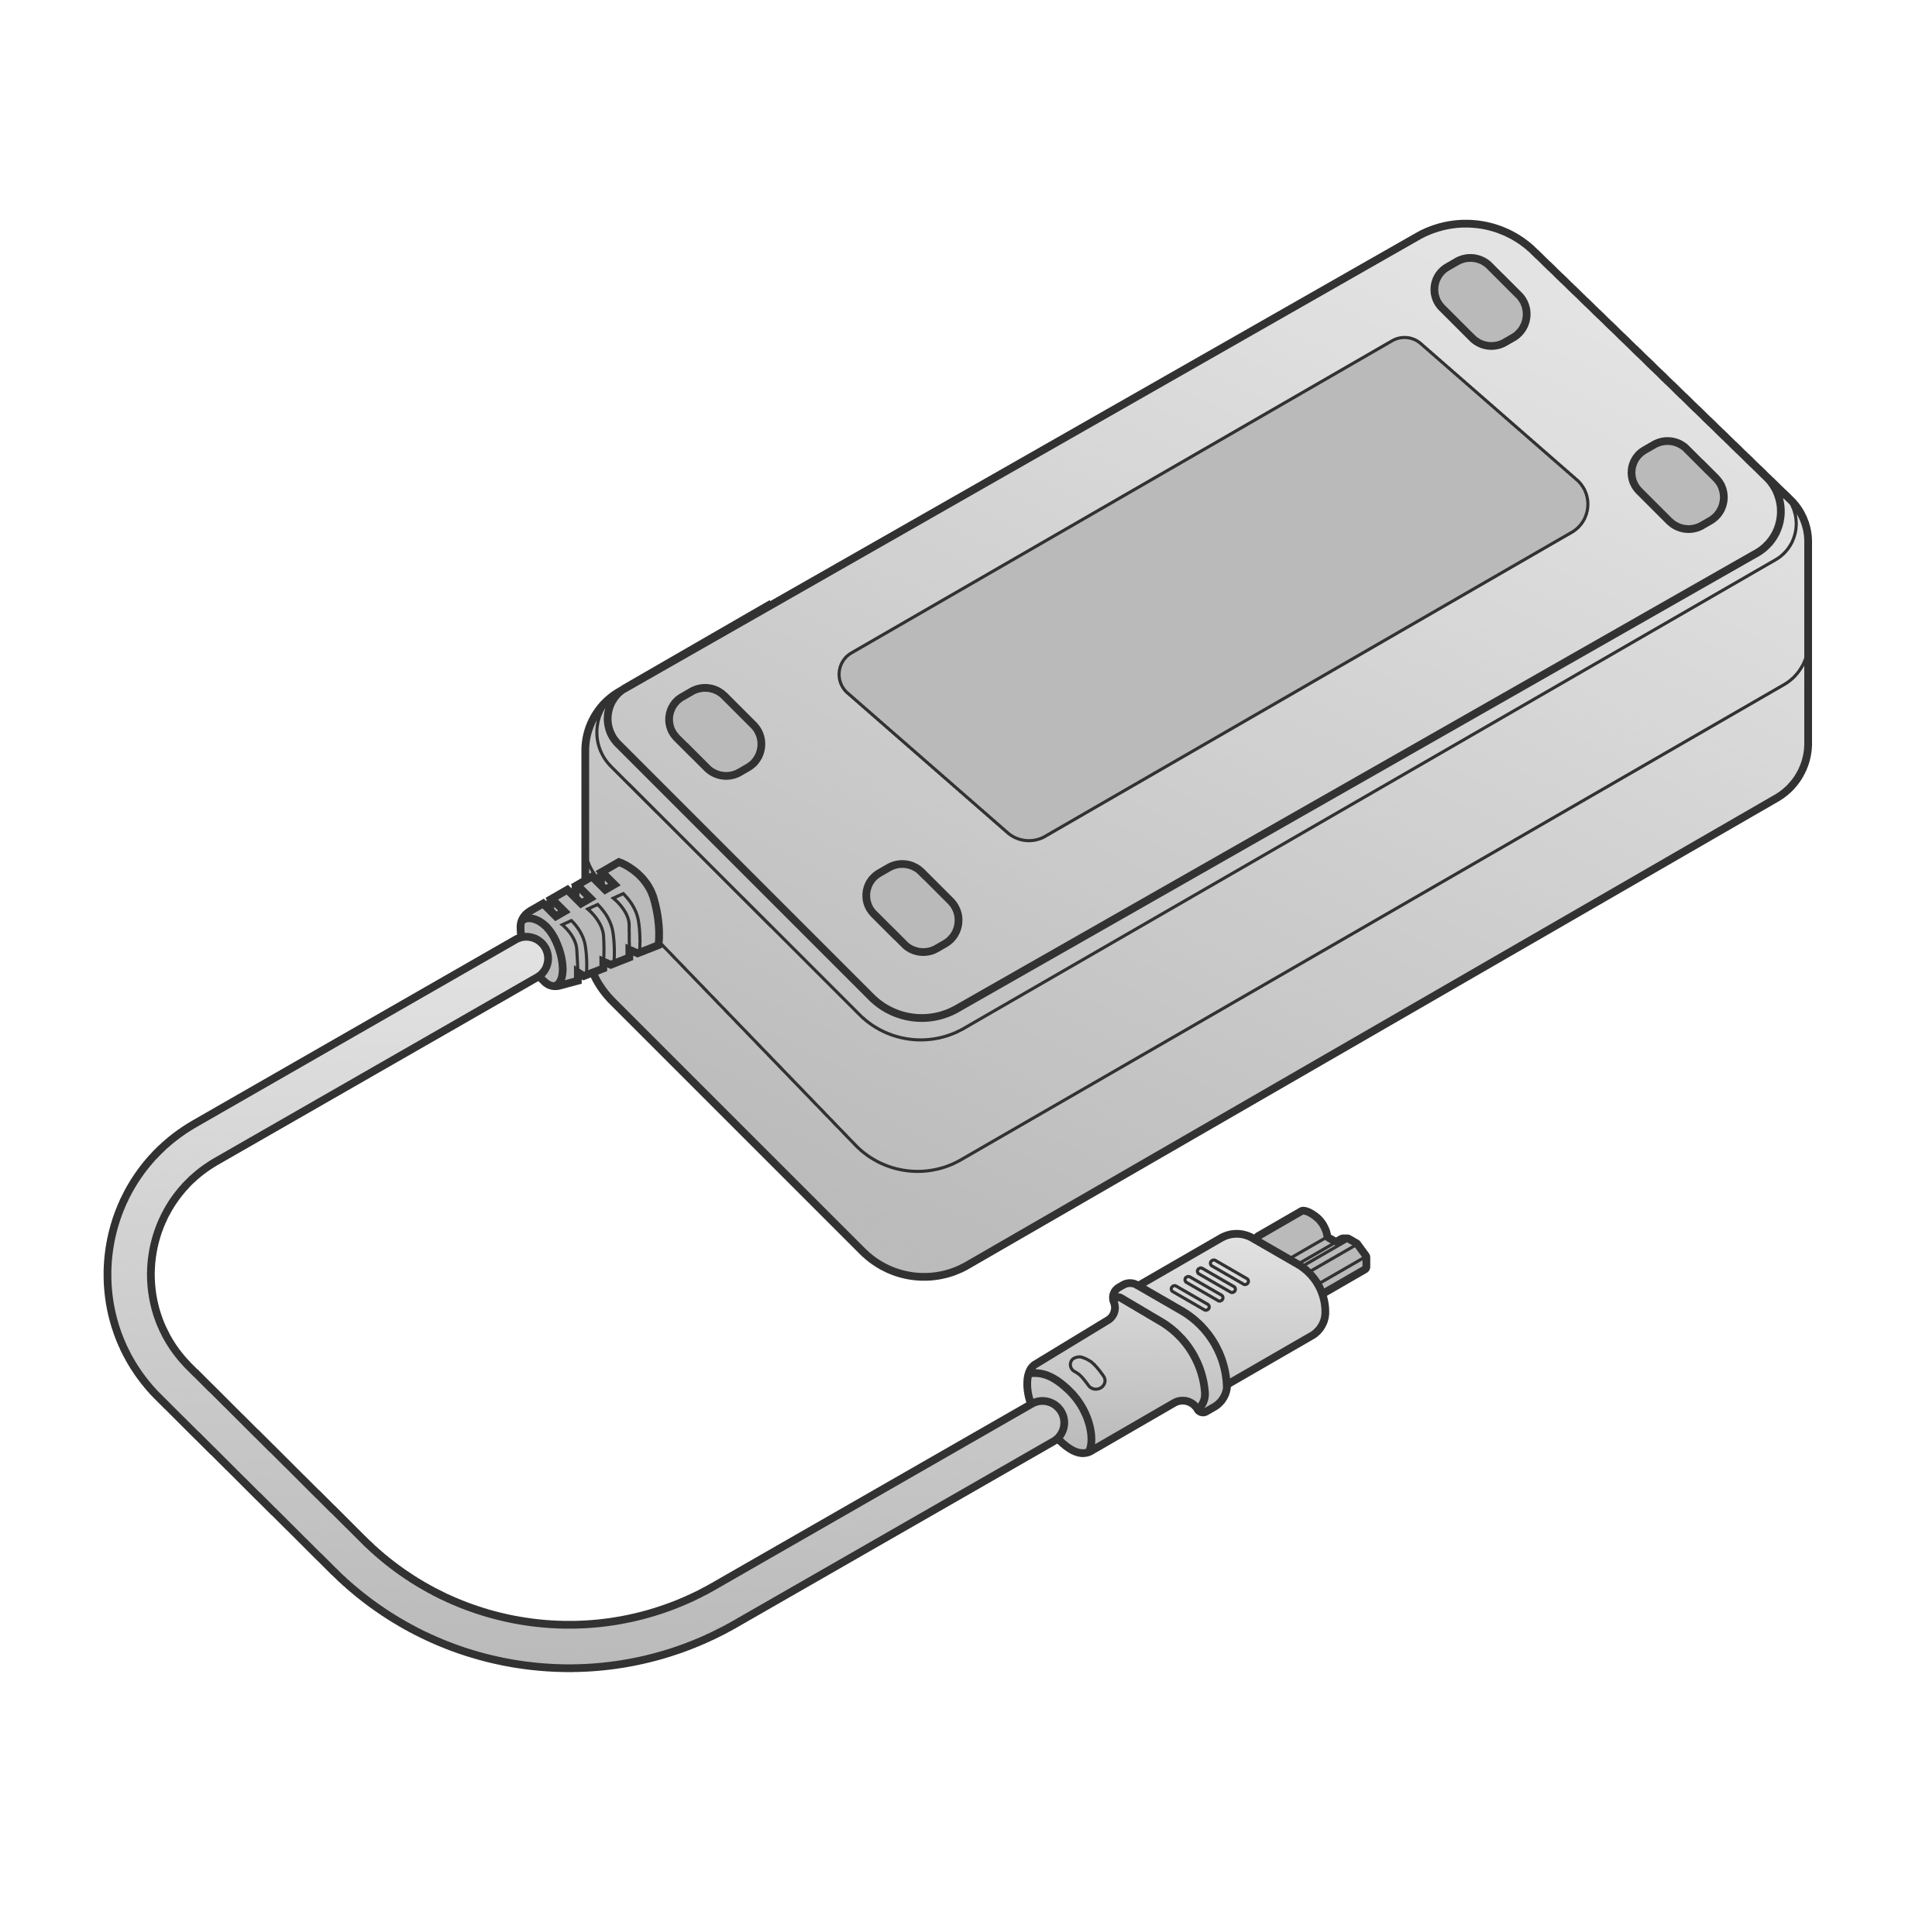  | 电源适配器 | 1 | 额定 12 V 20 A |
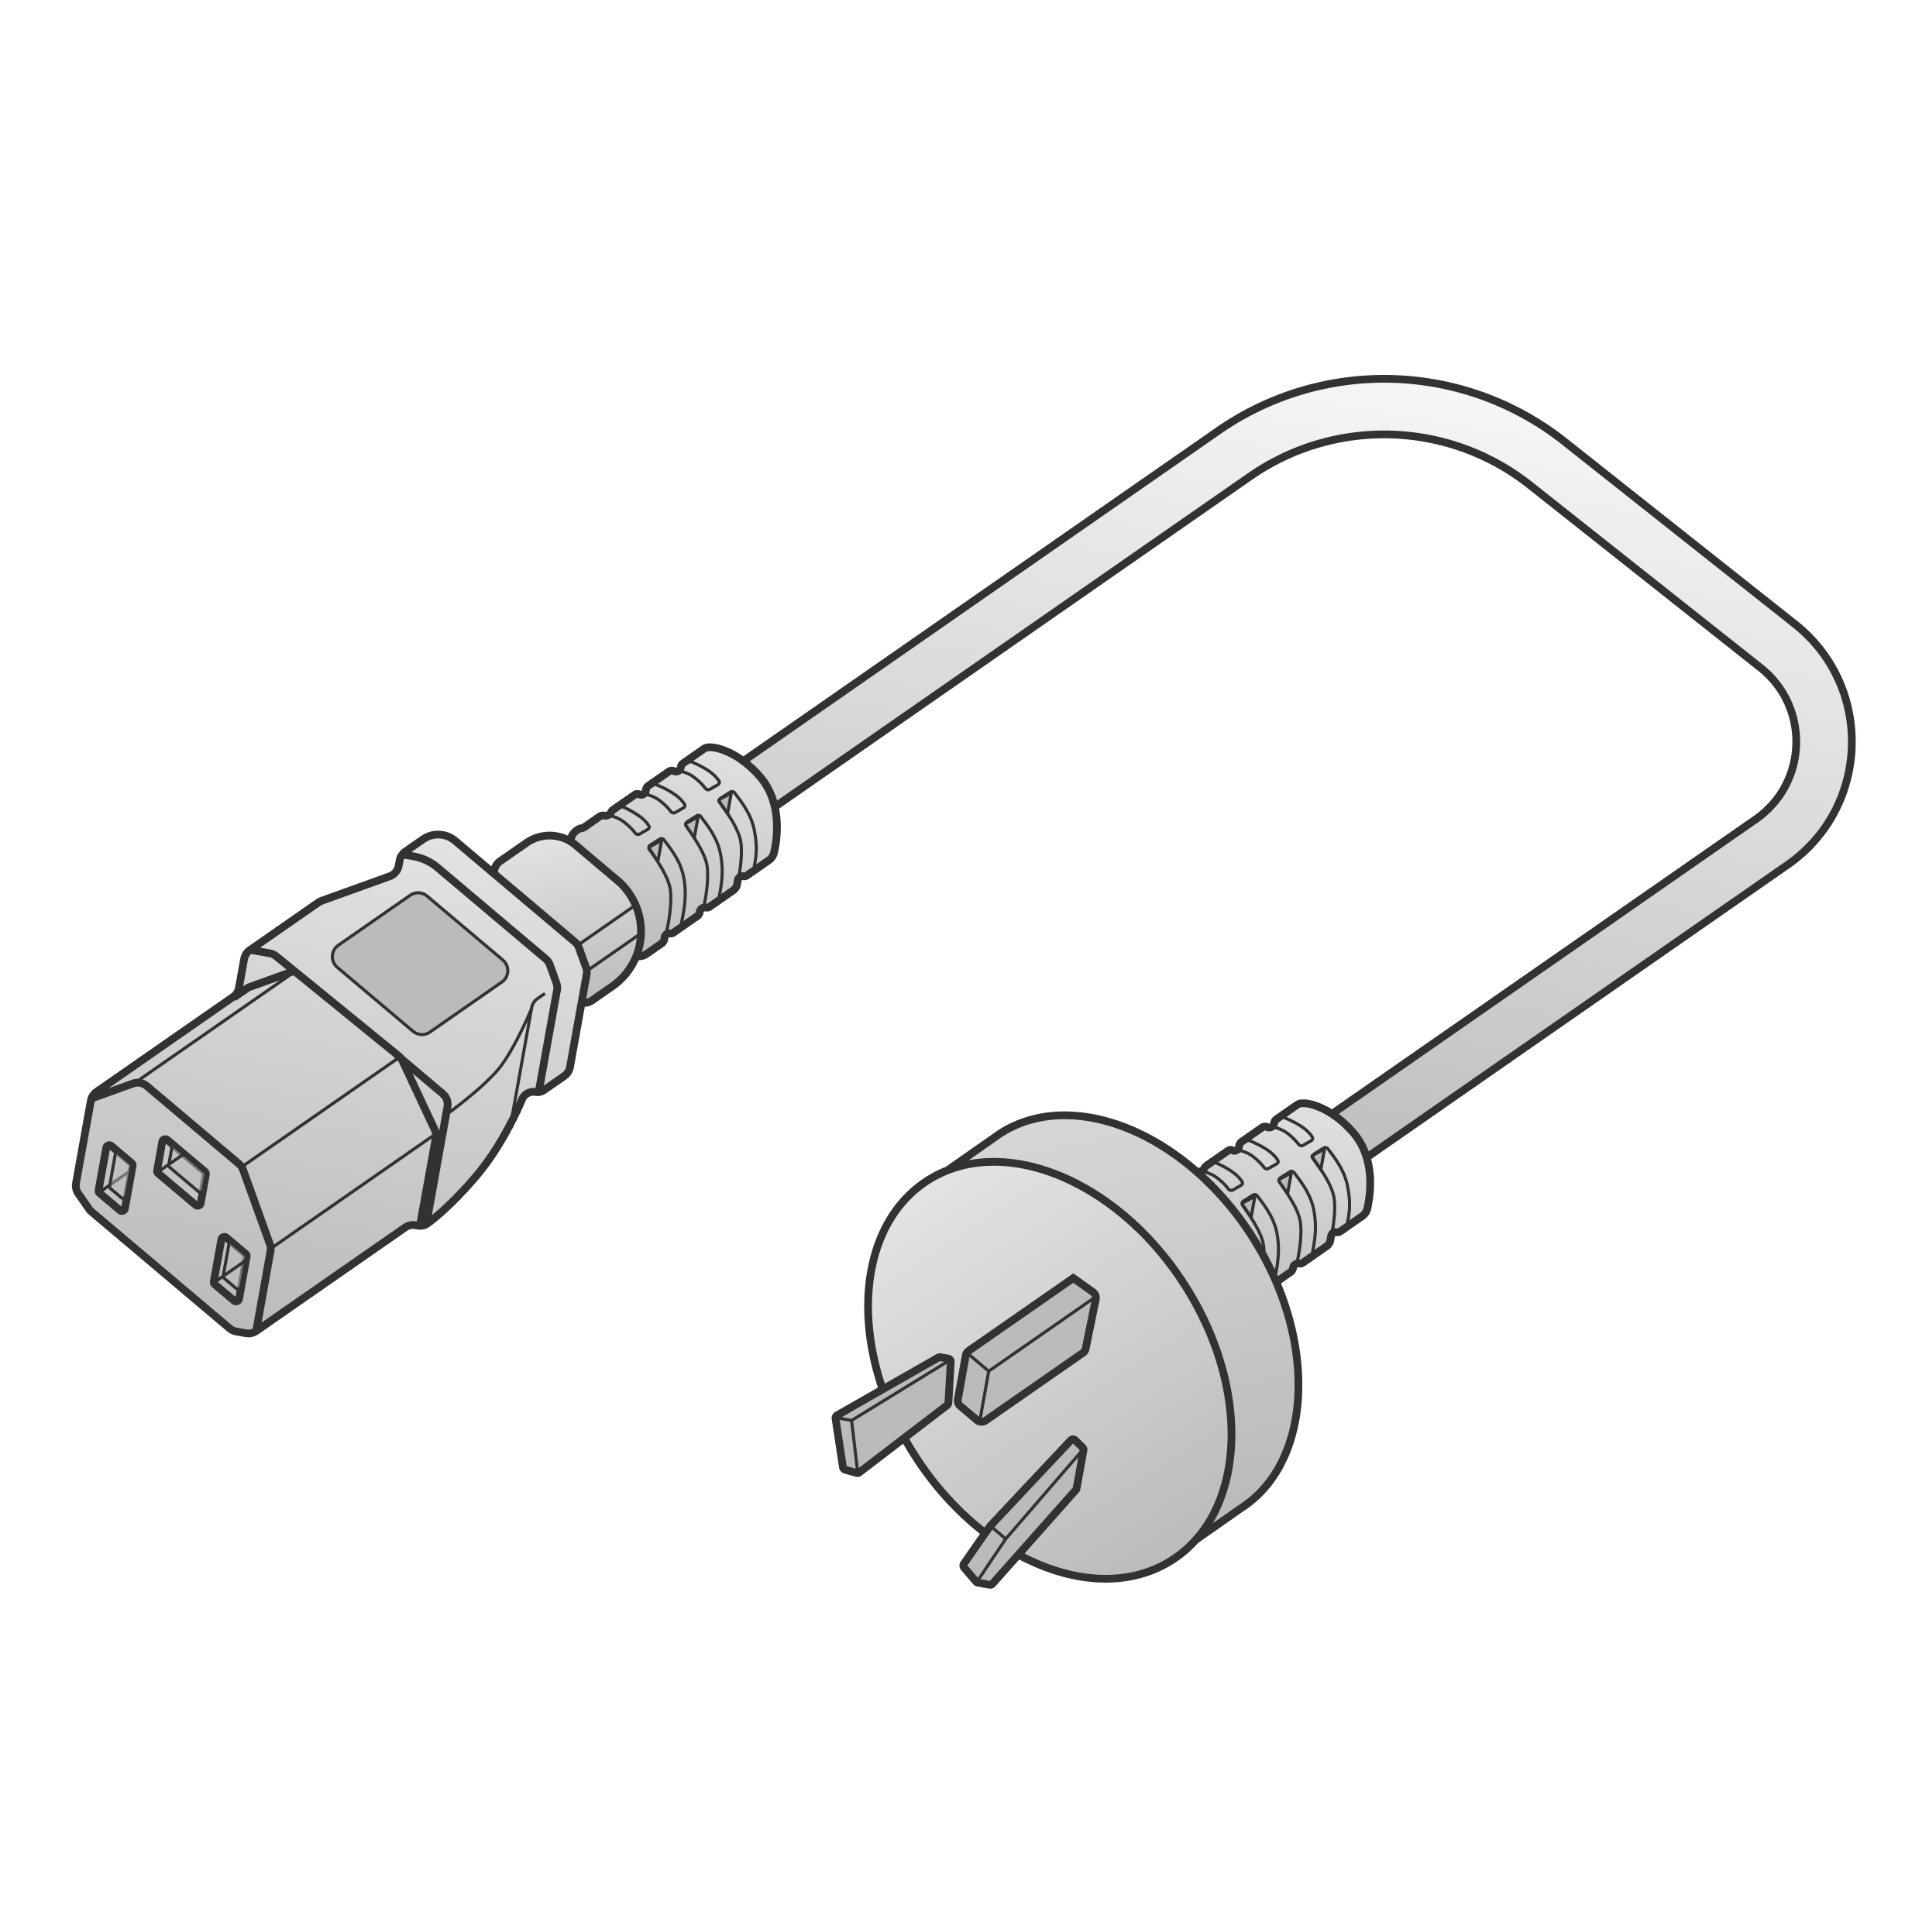  | 电源适配器 AC 线材 | 1 | 国标三孔插头 |
  | RJ45 网线 | 1 | 超五类网线带屏蔽,2 m |
 | XT30 公对母延长线 | 1 | 14 AWG,2 m |
  | 转接座 | 1 | — |
  | 转接法兰 | 1 | — |