

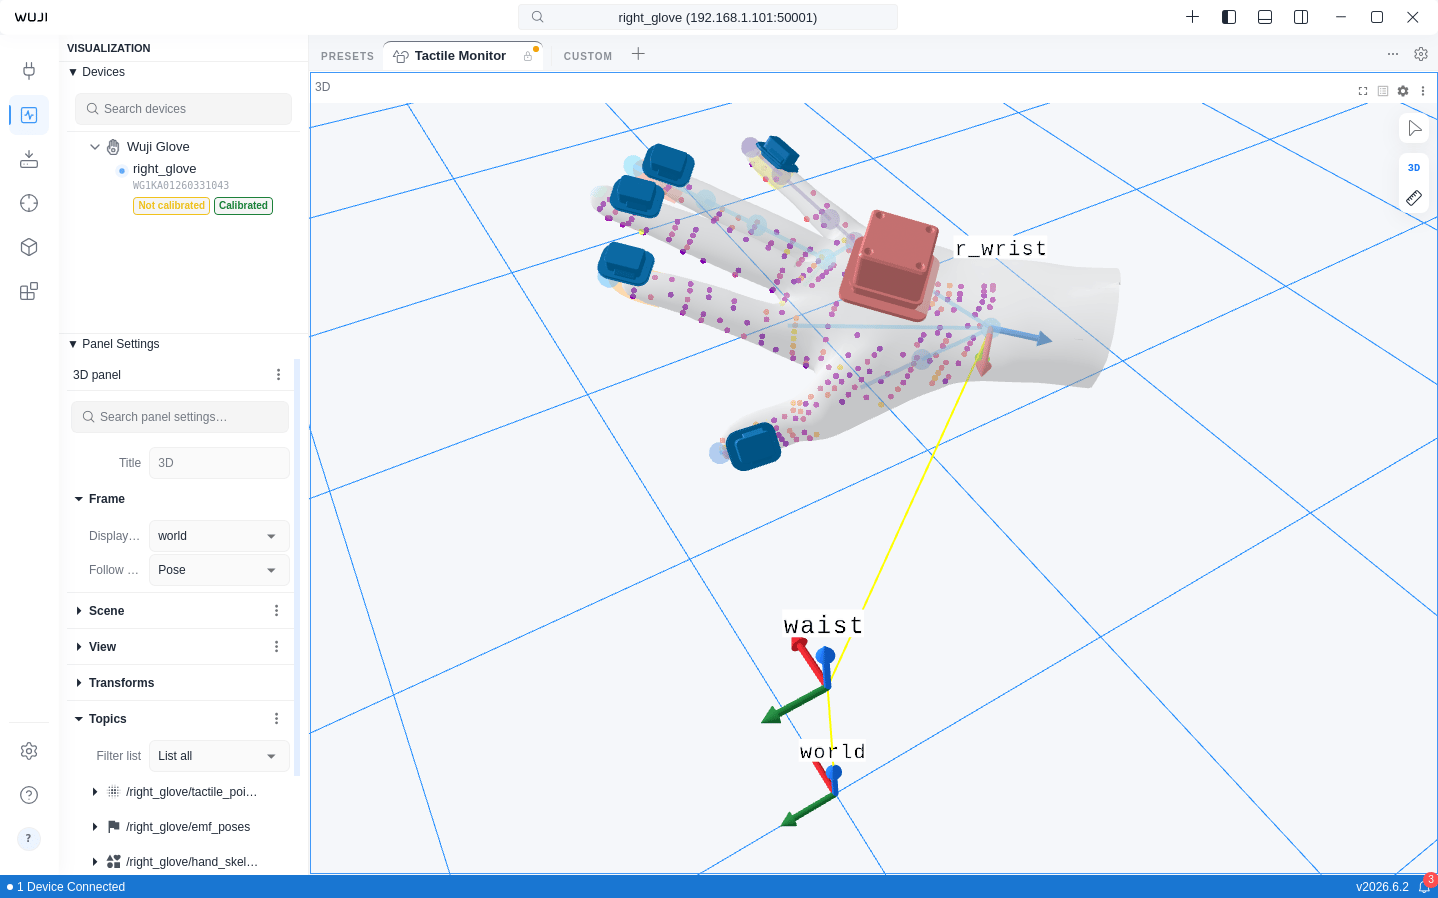


手骨架 (hand skeleton)
手骨架组件渲染 21 个 MediaPipe 标准关键点及其连接关系:- 关节点:以球体渲染,分布在拇指(4 个)、食指(4 个)、中指(4 个)、无名指(4 个)、小指(4 个)和手腕(1 个)
- 骨骼连接:以圆柱体渲染 21 条连接线,呈现手部拓扑结构
- 手部网格:默认叠加一层半透明实心手部网格,与骨架同步动态变形。可在设置中切换为线框或关闭
指尖姿态 (fingertip poses)
指尖姿态组件独立于手骨架,渲染 5 个指尖的位置和朝向:- 几何体:定制的子弹头形状(椭圆体尖端 + 圆柱体延伸)
- 坐标系:Z 轴指向手腕方向,X 轴从小指到拇指方向,Y 轴指向手背侧
- 支持独立开关,可与手骨架同时或单独使用
EMF 姿态 (EMF poses)
EMF 姿态组件可视化电磁追踪系统的发射和接收线圈:- 发射线圈:渲染在 EMF 坐标原点
- 接收线圈:渲染在每个手指的 EMF 传感器位置
- 传感器外观:默认按真实 STL 模型渲染,可在设置中切换为立方体
- 颜色反映定位置信度,置信度越高,颜色越接近配色方案的高置信度端
- 在 Sidebar 的 Panel 中通过 Color Map 下拉菜单切换配色方案,默认使用 Safety (Okabe-Ito) 无障碍配色,是 3D 可视化的推荐选择
触觉点云 (point cloud)
将触觉传感器数据在 3D 空间中以点云形式渲染,每个点的颜色反映压力值。在 Sidebar 的 Panel 中切换配色方案和调整色彩映射参数。TF 坐标变换 (TF coordinate transforms)
3D 视图支持 TF(Transform)坐标变换显示。在 Sidebar 的 Panel 中展开 Transforms 查看坐标变换树,包含静态变换(tf_static)和动态变换。 为每个变换配置固定偏移值,或订阅 Topic 实时更新。全局 Topic
tf 和 tf_static 是全局 Topic——无需设备名称前缀即可直接订阅。连接多台设备时,各设备的变换树自动合并为统一的变换树,两只手可同时显示在同一 3D 视图中。设备固件自动为左手和右手坐标系分配 l_ 和 r_ 前缀。