> ## Documentation Index
> Fetch the complete documentation index at: https://docs.wuji.tech/llms.txt
> Use this file to discover all available pages before exploring further.
# 附录
## 算法原理
**优化公式**
系统使用 `AdaptiveOptimizerAnalytical` 优化器,采用 Huber 损失 + 手写解析梯度 + NLopt SLSQP:
其中 $q_{\mathrm{prev}}$ 为上一帧的关节角,$\lambda$ 是 `norm_delta`(速度正则化权重)。
**自适应混合**
算法根据手指捏合状态自动切换优化策略:
* $d_i$:拇指到第 $i$ 个手指的指尖距离
* $d_1$、$d_2$:捏合阈值(默认:2.0 cm、4.0 cm)
**TipDirVec 模式**:优化指尖位置和方向,适用于精细捏合动作
**FullHandVec 模式**:优化全手姿态,适用于张开和抓握动作
## 故障排除
**Q: pinocchio 安装报错?**
从 PyPI 镜像源安装遇到问题,请使用官方源。注意:PyPI 上的包名为 `pin`(非 `pinocchio`):
```bash theme={null}
pip install pin==3.8.0 -i https://pypi.org/simple
```
**Q: macOS MuJoCo 窗口无法显示?**
在 macOS 上运行仿真脚本需使用 `mjpython` 代替 `python`:
```bash theme={null}
mjpython teleop_sim.py --play data/avp1.pkl --hand left
```
**Q: 视频模式提示缺少 `mediapipe` 或 `opencv-python`?**
请安装视频模式依赖:
```bash theme={null}
pip install -e ".[video]"
```
这将安装视频模式所需的 `mediapipe` 和 `opencv-python` 包。
**Q: RealSense 模式无法启动或提示 `pyrealsense2` 缺失?**
请先安装 RealSense 额外依赖:
```bash theme={null}
pip install -e ".[realsense]"
```
同时确认 Intel RealSense 设备已连接,并且没有被其他程序占用。
**Q: RealSense 报告设备忙 (`device is busy`)?**
这通常表示相机已被其他程序占用,例如调试工具或其他采集进程。关闭相关程序后重新运行即可。
**Q: 开启 `--show-video` 后卡顿?**
`--show-video` 主要用于调试,会额外显示图像与关键点叠加结果。若更关注实时性能,建议关闭该选项。
## 自定义输入设备
接入自有手部输入设备(如手套、XR 头显或动捕系统)时,将设备数据转换为统一的 21 点手部关键点格式,重定向、仿真和真机管线全部原样复用,无需改动算法。
### 输入接口
每个输入设备实现一个方法:
```python theme={null}
def get_fingers_data(self) -> dict:
return {
"left_fingers": np.ndarray, # shape (21, 3), 单位:米
"right_fingers": np.ndarray, # shape (21, 3), 单位:米
}
```
约定:
* 某只手不可用时返回全零数组 `np.zeros((21, 3))`。
* 21 点顺序须匹配 MediaPipe 手部关键点定义,见下表。
* 以手腕(0 号点)作为坐标原点。
接口对齐后,`teleop_sim.py`、`teleop_real.py` 和 `tuning_tool.py` 全部直接复用。
### 集成步骤
1. **创建设备类。** 在 `example/input_devices/` 下新建 `my_device.py`,继承 `InputDeviceBase`,实现 `get_fingers_data()`。可参考 `visionpro.py`(实时 TCP)、`mediapipe_replay.py`(pkl 回放)或 `video_mediapipe.py`(视频加 MediaPipe)。
2. **注册设备。** 在 `teleop_sim.py` 和 `teleop_real.py` 的 `device_map` 中都加上 `"my_device": lambda: MyDevice(...)`,并把 `"my_device"` 加进 `--input` 的候选值。两个文件保持一致。
3. **准备配置。** 复制一份现有 YAML(如 `config/adaptive_analytical_avp.yaml`),按设备调整 `mediapipe_rotation`、`segment_scaling`、`lp_alpha`、`norm_delta` 和 `pinch_thresholds`。
### 调试顺序
按阶段顺序执行,不要跳步:
1. **先录一份 pkl 样本**,再接实时流。录好的样本让问题可复现,也能区分是数据问题还是算法问题。
2. **用 `tuning_tool.py --play` 检查骨架叠加。** 确认姿态正确、左右手未接反、三层骨架彼此跟随。
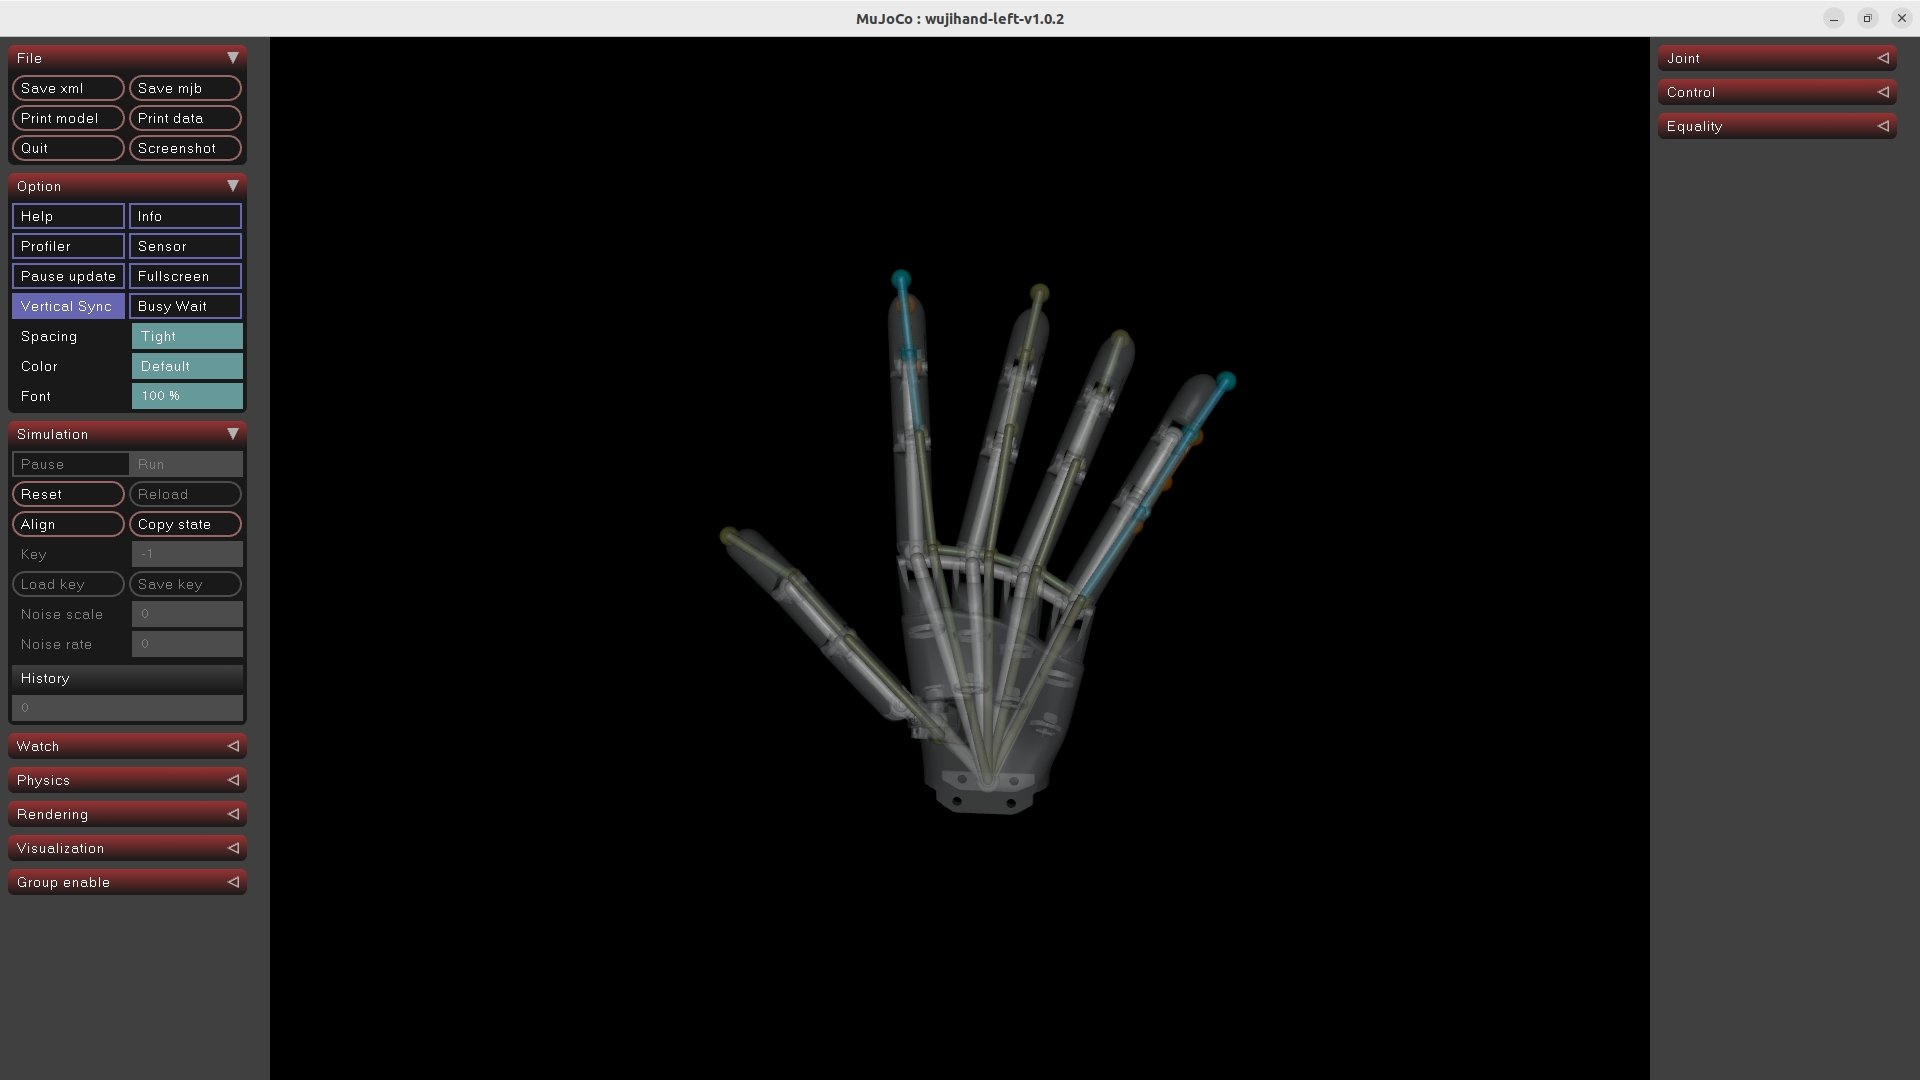 | 颜色 | 含义 |
| - | - |
| 橙色 | 原始输入关键点 |
| 青色 | 经 `segment_scaling` 调整后的目标 |
| 白色 | 机器人 FK 结果(重定向输出) |
3. **用 `teleop_sim.py --play` 运行 MuJoCo 仿真。** 确认动作平滑、极端姿态下表现稳定。
4. **最后接实时流和真机**,仿真通过之后再连。
### MediaPipe 21 点顺序
```text theme={null}
序号 关节名
0 手腕(坐标原点)
1 拇指 CMC 2 拇指 MCP 3 拇指 IP 4 拇指 TIP
5 食指 MCP 6 食指 PIP 7 食指 DIP 8 食指 TIP
9 中指 MCP 10 中指 PIP 11 中指 DIP 12 中指 TIP
13 无名指 MCP 14 无名指 PIP 15 无名指 DIP 16 无名指 TIP
17 小指 MCP 18 小指 PIP 19 小指 DIP 20 小指 TIP
```
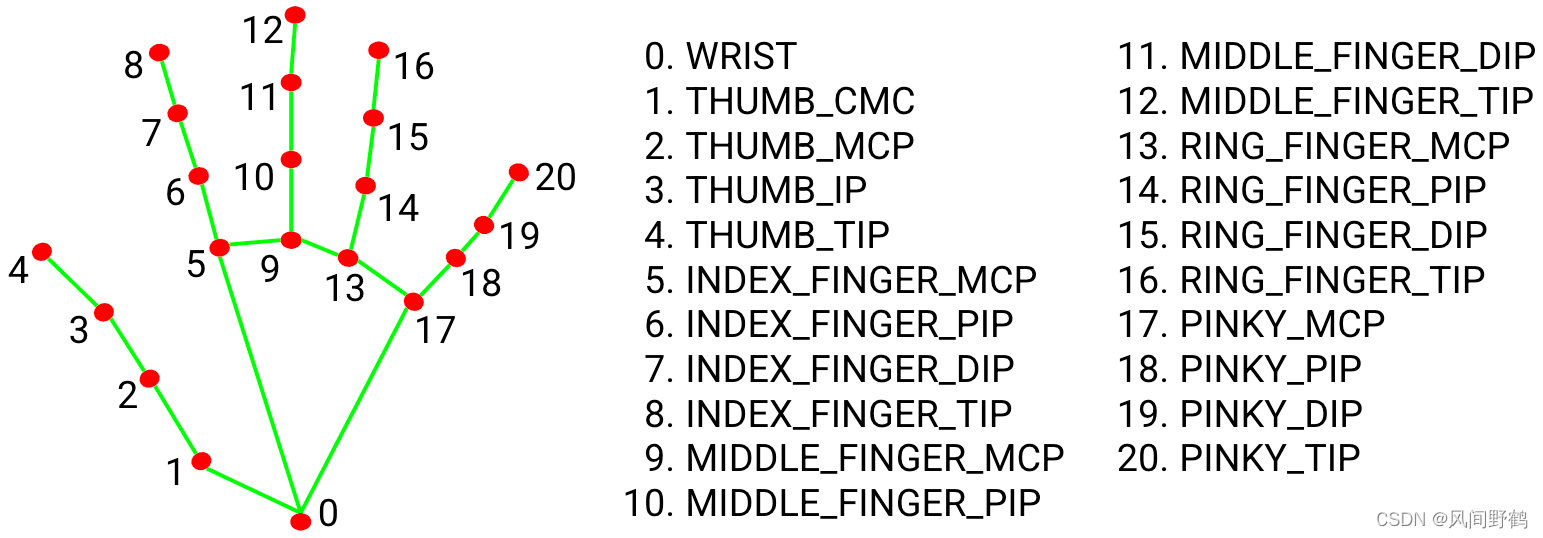 如果设备骨架顺序不同,在 `_convert()` 中重排:
```python theme={null}
# 设备原生索引,按 MediaPipe 点序排列
DEVICE_TO_MEDIAPIPE = [0, 4, 3, 2, 1, 8, 7, 6, 5, ...]
kp_mediapipe = kp_device[DEVICE_TO_MEDIAPIPE]
```
## 相关资源
* **GitHub 仓库**:[wuji-technology/wuji-retargeting](https://github.com/wuji-technology/wuji-retargeting)
* **Wuji Hand SDK**:[wuji-technology/wujihandpy](https://github.com/wuji-technology/wujihandpy)
* **Vision Pro 串流**:[VisionProTeleop](https://github.com/Improbable-AI/VisionProTeleop)
* **技术支持**:[support@wuji.tech](mailto:support@wuji.tech)
This documentation is built and hosted on [Mintlify](https://mintlify.com), a developer documentation platform.