

本 release 面向 Wuji Hand。部署桥封装 Wuji Hand SDK,需要匹配的固件版本。
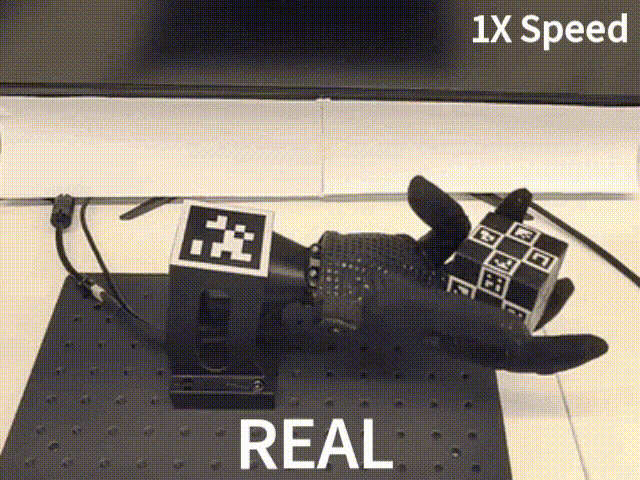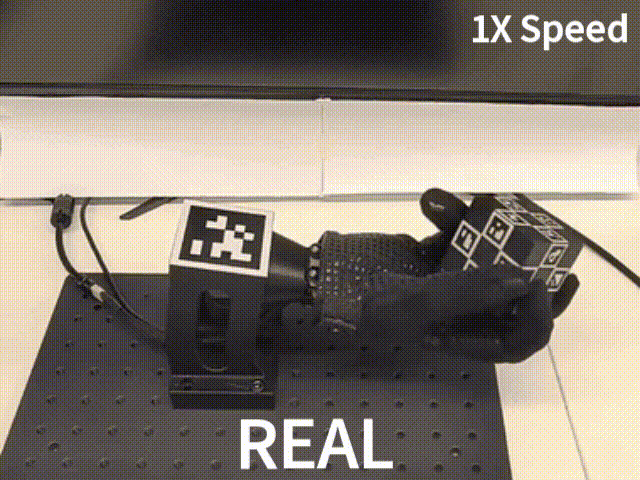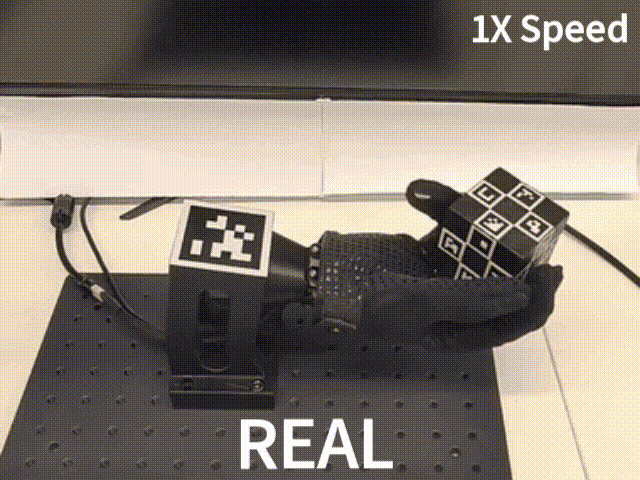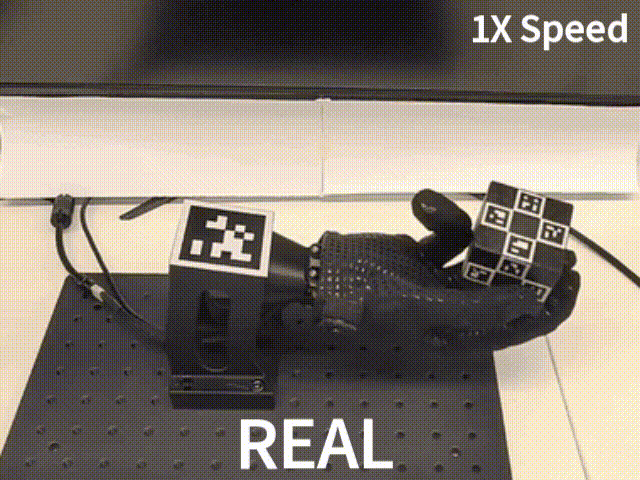
任务
项目围绕一个任务展开,含两套训练配置。
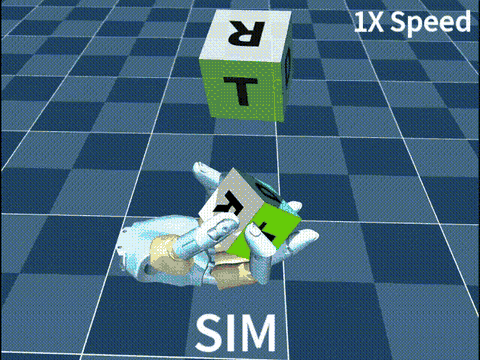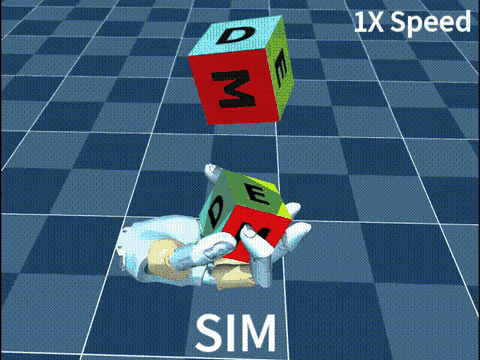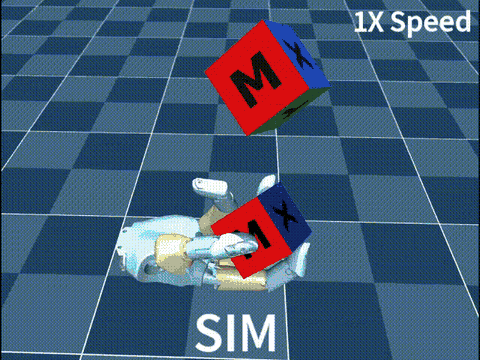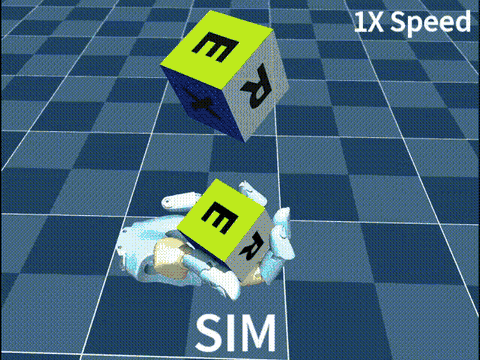
策略在手掌朝下的手中握住一个立方体,接收手掌坐标系下的目标姿态,把立方体原地旋转到姿态与目标匹配并保持一个 hold 窗口,且全程不掉落。
最终产出
- 一套经标定的管线,在真机 Wuji Hand 上运行训练好的 ONNX 策略
- 预训练 checkpoint 与已发布策略资产,无需训练即可部署
- 3D 打印的 ArUco 标定 cube、手腕 AprilTag 世界坐标系,以及相机标定流程
- 两套训练配置:复现演示的 release 配置,以及低显存变体
获取已发布资产
从最新 release 拉取预训练 checkpoint 和 CAD 包:gh CLI,打开 latest release 页面,手动下载 wuji-mjlab-v*-assets.zip 附件,再执行同样的 unzip 与 mv 命令。