> ## Documentation Index
> Fetch the complete documentation index at: https://docs.wuji.tech/llms.txt
> Use this file to discover all available pages before exploring further.
# 坐标系说明
Wuji Glove 是一款用于机器人遥操作和人机交互研究的智能数据手套,搭载触觉矩阵、EMF 空间追踪和 IMU 惯性测量三套传感系统。为了让手套数据无缝对接 ROS 生态和机器人控制系统,Wuji Glove 的坐标系设计遵循 ROS 社区的 [REP-103](https://www.ros.org/reps/rep-0103.html)、[REP-120](https://www.ros.org/reps/rep-0120.html) 和 [REP-155](https://www.ros.org/reps/rep-0155.html) 标准规范。
本文档说明 Wuji Glove 的坐标系约定、各轴指向定义及 Frame 树形结构。
## 数据流与坐标系对照
要确认某个数据流输出在哪个坐标系,先查下表:
| 数据流 | 坐标系(`frame_id`) |
| - | - |
| `emf_poses`(EMF 位姿) | 手背发射线圈系 `l_hand_emf_tx` / `r_hand_emf_tx` |
| `hand_skeleton`、`tip_poses`(骨架 / 指尖位姿) | 标定手腕系 `l_wrist` / `r_wrist` |
| `hand_joint_angles`(关节角) | 关节角度值,不属于空间坐标系。header 中的 `frame_id` 沿用源 EMF 帧,无实际意义 |
| `tf_static` | 发布 wrist → emf\_tx、wrist → palm\_imu\_link 的固定变换,连接上述两系 |
各坐标系的原点与轴向定义见下文。
## 坐标系约定
### 右手系
Wuji Glove 的所有坐标系均遵循右手坐标系(REP-103):
* 伸出右手,四指从 X 轴弯向 Y 轴,拇指指向的方向即为 Z 轴
* 旋转方向同理:四指弯曲方向为正旋转方向
### 轴向定义
#### body 根节点
REP-155 人体根坐标系。原点位于左右髋关节中点,所有骨骼关节 Frame 均为其子节点。
| 轴 | 指向 | 说明 |
| - | - | - |
| X | 前方(Anterior) | 人体面部朝向 |
| Y | 左侧(Left) | 由右手系确定 |
| Z | 头顶(Superior) | 站立时垂直向上 |
#### wrist 节点
手臂运动学链的末端,是 Wuji Glove 的参考原点——手套上所有传感器 Frame 均挂载在此节点下。
| 轴 | 指向 | 解剖学含义 | T-pose 下世界方向 |
| - | - | - | - |
| X | 桡侧(Radial) | 由尺侧指向桡侧,即拇指方向 | 左手:前
右手:前 |
| Z | 近端(Proximal) | 由远端指向近端,沿骨骼方向(对 wrist 而言,即从手腕指向肘关节) | 左手:右
右手:左 |
| Y | 由右手系确定 | 左手:手背法线(背侧/Dorsal)
右手:掌心法线(掌侧/Ventral) | 左手:上
右手:下 |
**左右手 Y 轴镜像**:X(桡侧)和 Z(近端)的定义对左右手完全相同,但右手系约束下 Y 轴方向会镜像——左手 Y+ 指向手背,右手 Y+ 指向掌心。
## Frame 树形结构
### 全身 Frame 层级
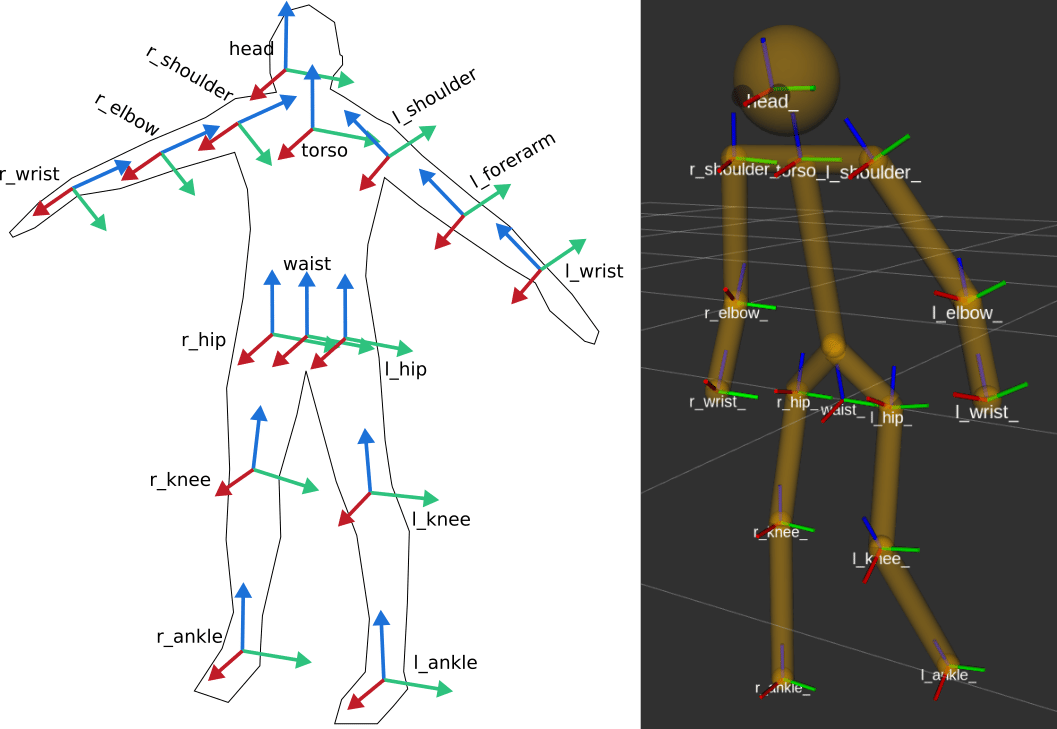
Wuji Glove 的 Frame 体系遵循 REP-155 的人体骨骼模型,此模型定义了从身体根节点到指尖的完整运动学链。手套当前实际使用的是手臂链部分(从 wrist 向下)。
各 Frame 定义:
| Frame | 定义 |
| - | - |
| world | Frame 树的根坐标系,默认位于世界原点。X 轴朝前(人体面部朝向),Z 轴朝头部方向(站立时向上)。 |
| waist | 腰部坐标系。连接躯干与双腿的中间节点。 |
| l\_wrist / r\_wrist | 左/右手腕坐标系。手臂运动学链的末端,是 Wuji Glove 的参考原点——手套上所有传感器 Frame 均挂载在此节点下。 |
| l\_hand\_emf\_tx / r\_hand\_emf\_tx | 手背发射线圈坐标系,用于 EMF 空间追踪的参考原点。 |
| l\_palm\_imu\_link / r\_palm\_imu\_link | 手掌 IMU 坐标系,用于姿态估计。 |
```text theme={null}
world ← 根节点
└── waist ← 腰部
└── l_wrist / r_wrist ← 手腕 ★
├── l_hand_emf_tx / r_hand_emf_tx ← 手背发射线圈
└── l_palm_imu_link / r_palm_imu_link ← 手掌 IMU
```
标记 ★ 的节点是手套实际输出数据的起始 Frame。
### 手套传感器 Frame 层级
从 wrist 节点向下,手套挂载了两个子 Frame:
* **emf\_tx**:手背发射线圈坐标系,用于 EMF 空间追踪的参考原点
* **palm\_imu\_link**:手掌 IMU 坐标系,用于姿态估计
这两个变换通过 `tf_static` 数据流以 1Hz 发布,父 Frame 为 `{l/r}_wrist`。
## 线圈坐标系
### 定义
EMF 空间追踪含两类线圈:
* **手背发射线圈**:位于手背模组外壳内,对应 `emf_tx` Frame(通过 `tf_static` 以 1 Hz 发布),作为 EMF 空间追踪的参考原点。
* **手指接收线圈**:每个指尖外壳内嵌一组(共 5 组),不作为独立 Frame 发布。其位置由 EMF 位姿解算(`emf_poses`)输出,在 `emf_tx` 坐标系下给出。
两类线圈坐标系的原点均位于对应线圈的**几何中心**,坐标轴朝向与所在父 Frame 一致(发射线圈跟随 `wrist`,接收线圈跟随对应指尖 Frame),相对父 Frame 仅有平移分量,无旋转。
### 线圈位置参数
以下数据参考**右手**设计,数值已考虑制造加工误差并取整。以佩戴者视角,手掌自然展开:
#### 手背发射线圈
| 方向 | 参考基准 | 距离 | 说明 |
| - | - | - | - |
| Z-(远端) | 机壳前端 | 17.3 mm | 指尖方向 |
| Z+(近端) | 机壳后端 | 13.7 mm | 手腕方向 |
| X+(桡侧) | 机壳左端 | 15.6 mm | 拇指方向 |
| X-(尺侧) | 机壳右端 | 15.4 mm | 小指方向 |
| Y-(手掌法向) | 机壳顶面 | 9.0 mm | 手背法线向外 |
#### 手指接收线圈
| 方向 | 参考基准 | 距离 | 说明 |
| - | - | - | - |
| Z-(远端) | 机壳前端 | 9.4 mm | 指尖方向 |
| Z+(近端) | 机壳后端 | 5.9 mm | 手腕方向 |
| X(桡侧 / 尺侧) | 机壳左端 / 右端 | 各 5.5 mm | 宽度方向居中 |
| Y-(手掌法向) | 机壳顶面 | 2.9 mm | 指背法线向外 |
"左/右"以拇指完全伸展的指向为左。左手手套的数据由右手镜像得出,Y 方向取反。
This documentation is built and hosted on [Mintlify](https://mintlify.com), a developer documentation platform.